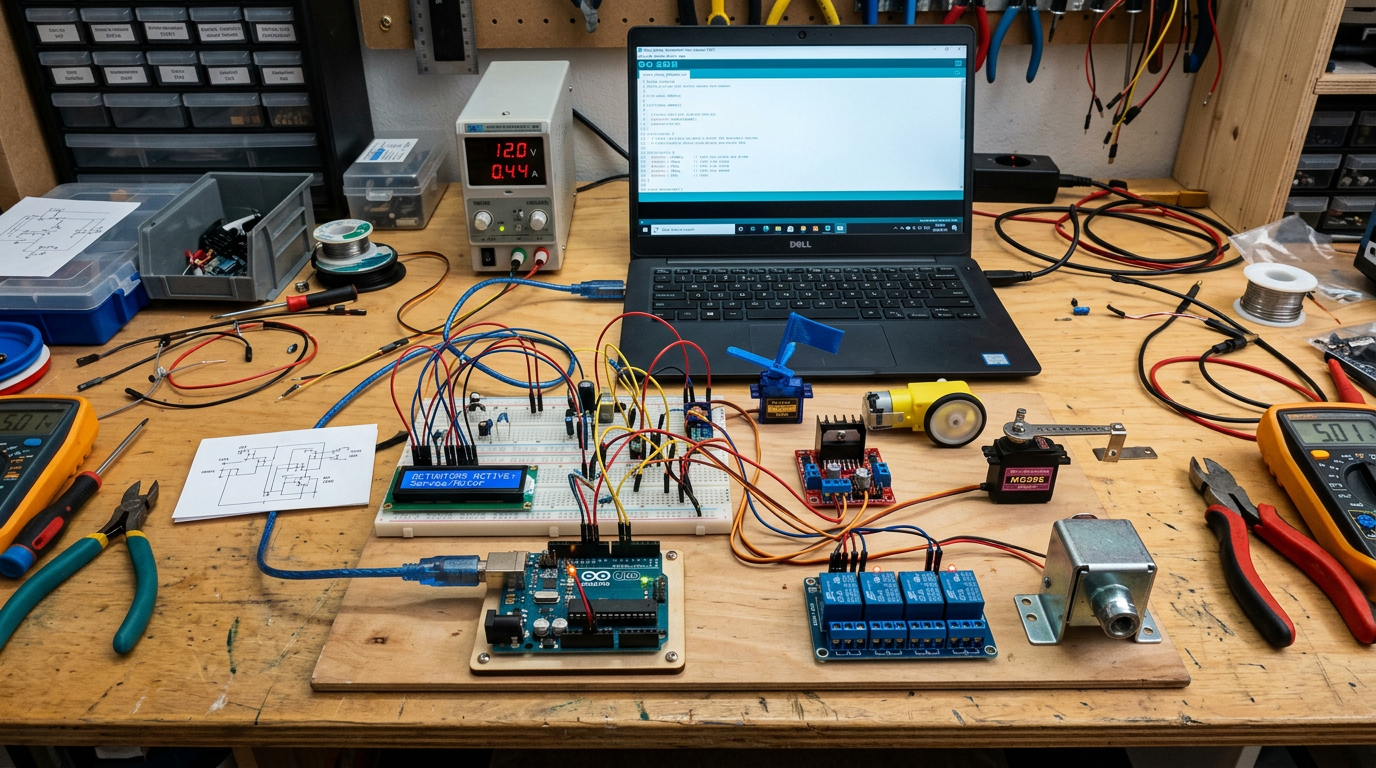
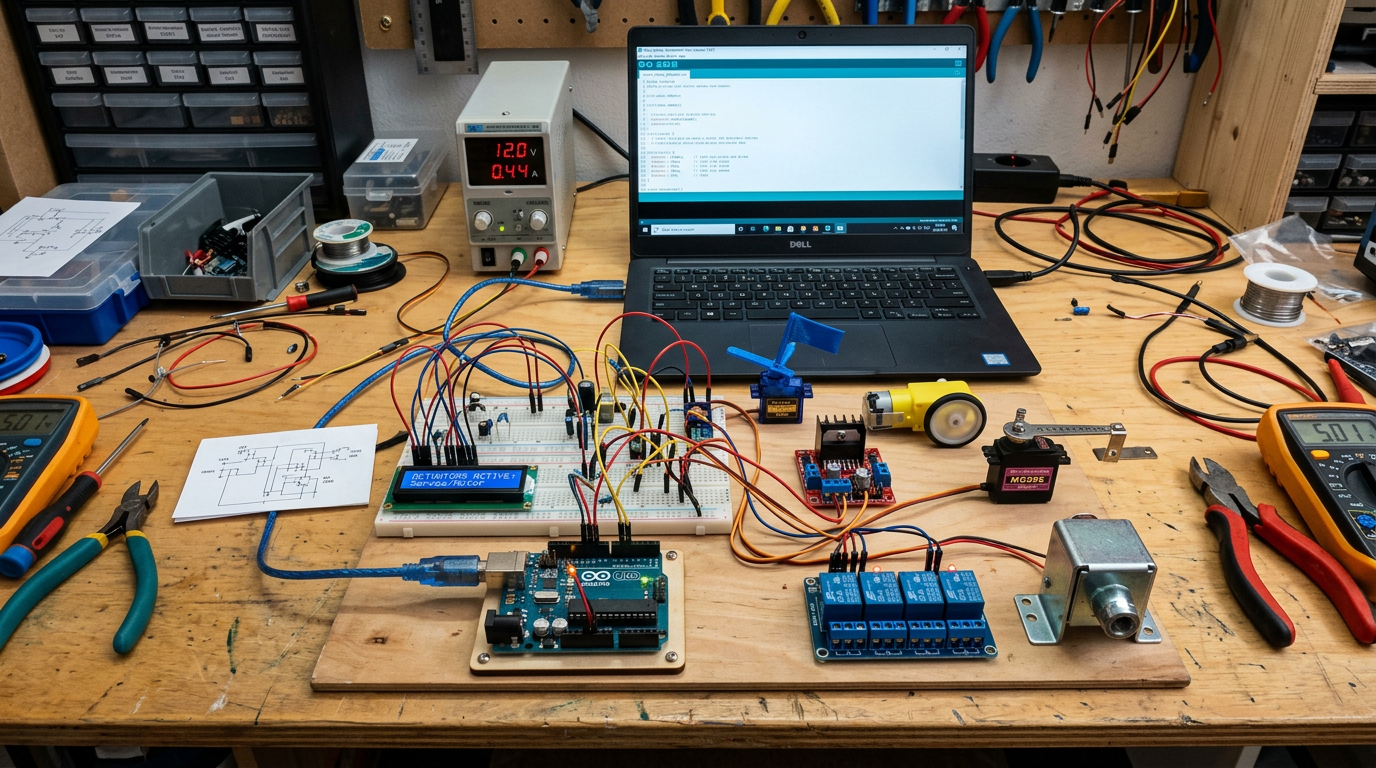
¿Alguna vez se ha preguntado cómo podemos pasar de leer un simple sensor de temperatura a controlar un ventilador o un sistema de riego? La magia reside en los actuadores. Si los sensores son los «sentidos» de nuestro proyecto, los actuadores son sus «músculos». Me recuerdo del lejano año 1992, cuando desde un kit de entrenamiento con Z80 logramos controlar todo el radar MRl-5; pero lo primero fue encender/apagar un bombillito (sí, en el radar no había LEDs, como no los había en ninguna parte, ni en las guirnaldas de navidad). En esta entrega de la serie Open Electronics, vamos a explorar este fascinante mundo. Le explicaremos qué son, cuáles son los tipos más comunes y cómo puede usarlos en sus propios proyectos.
¿Qué es un Actuador?
En esencia, un actuador es un dispositivo que convierte una señal de control (como la que envía nuestro Arduino) en una acción física. Dependiendo del tipo, esta acción puede ser un movimiento, luz, sonido o simplemente el accionamiento de un mecanismo. Nos permiten interaccionar con el entorno para encender luces, mover un brazo robótico o incluso abrir una cerradura. Se pueden clasificar en varios tipos:
- Eléctricos: Los más comunes en proyectos con Arduino. Incluyen motores, solenoides, relés y más.
- Hidráulicos y Neumáticos: Utilizan fluidos (líquidos o gases) presurizados para generar grandes fuerzas. No se conectan directamente a Arduino, sino a través de válvulas controladas eléctricamente.
- Térmicos: Generan calor o frío, como una resistencia o un ventilador.
Tipos de Actuadores para sus Proyectos
Veamos los actuadores más populares, cuándo usarlos y qué tener en cuenta.
| Tipo de Actuador | ¿Qué hace? | ¿Cuándo usarlo? |
|---|---|---|
| LED / Tira de LED | Emite luz. | Indicadores visuales básicos, iluminación decorativa. Muy fáciles de conectar directamente. |
| Motores DC | Convierten energía eléctrica en movimiento rotatorio continuo. Usan dos cables, y girarán en un sentido u otro según la polaridad. | Hacer girar una rueda, un ventilador pequeño o una cinta transportadora. No son adecuados para posiciones precisas. |
| Servomotores | Son motores con un control de precisión para posicionar su eje en un ángulo concreto (normalmente de 0 a 180 grados). | Proyectos que requieren movimientos precisos, como abrir/cerrar una compuerta, orientar un panel solar o mover el brazo de un robot. |
| Motores Paso a Paso | Dividen una vuelta completa en multitud de pequeños pasos idénticos. Su control es más complejo, pero el posicionamiento es muy preciso. | Posicionamiento muy exacto, como en una impresora 3D, una máquina CNC o para controlar una cámara. |
| Actuadores Lineales | Generan un movimiento de vaivén en línea recta. Existen diversos tipos y sistemas. | Automatizar el movimiento de una puerta, un toldo, una elevación o cualquier mecanismo que requiera empuje o tracción de forma lineal. |
| Solenoides | Son un tipo de actuador lineal electromagnético. Al activarse, generan un movimiento brusco de empuje o tracción. | Crear golpes mecánicos para tocar un timbre, abrir la cerradura de una puerta, activar una válvula de riego o crear instrumentos musicales electrónicos. |
| Bombas y Válvulas | Son actuadores que controlan el flujo de fluidos (agua, aire, etc.). | Construir una fuente de agua automatizada, un sistema de riego por goteo, o una máquina expendedora de bebidas. |
| Actuadores de Vibración | Son pequeños motores con una masa excéntrica que hacen vibrar todo el dispositivo. | Avisos hápticos silenciosos en wearables, mandos de videojuegos o para alertar de una notificación. |
El Corazón del Control: Relés y sus Módulos
Cuando necesita controlar un dispositivo que requiere alto voltaje o corriente (electrodomésticos, motores grandes, bombillas de 220V), los actuadores listados anteriormente no son suficientes. Para eso se utilizan los relés, y los más prácticos son los módulos de relés.
¿Qué son y para qué sirven los Módulos de Relés?
Un módulo de relé simplifica enormemente la conexión al integrar uno o varios relés junto con la circuitería necesaria en una placa lista para conectar a su Arduino. Los podemos encontrar en versiones de 1, 2, 4 y hasta 8 canales. La alimentación suele ser de 5V (compatible con Arduino) o de 12V, y suelen incorporar optoacopladores para aislar eléctricamente el circuito de control del Arduino del circuito de potencia. Incluyen un jumper, indicadores LED de estado y borneras para las conexiones de alta potencia. Basta con usar un pin digital para activar/desactivar un relé conectado, por ejemplo, a una lámpara de 220V.
Tipos de Relés en estos Módulos
Al comprar un módulo, se encontrará con estos acrónimos para especificar los contactos de cada relé:
- SPST (Single Pole Single Throw): El más simple. Abre o cierra un único circuito. Tiene un contacto NO (Normalmente Abierto) y uno NC (Normalmente Cerrado).
- SPDT (Single Pole Double Throw): El más común. Tiene tres contactos: uno común que alterna entre un contacto NO y un contacto NC.
- DPST y DPDT: Variantes con dos juegos de contactos independientes accionados por la misma bobina.
Tecnología de Estado Sólido: El SSR (Solid State Relay)
Un SSR es la alternativa electrónica al relé electromecánico. En lugar de partes móviles, utiliza componentes semiconductores, lo que le otorga grandes ventajas. Es significativamente más rápido, mucho más duradero (no tiene desgaste mecánico), no produce chispas, funciona en silencio y es más inmune a vibraciones y humedad. Sin embargo, su precio es generalmente más elevado, tienden a calentar con cargas grandes y no se pueden usar con señales PWM en cargas AC. Además, algunos están diseñados solo para corriente alterna (AC). Existen desde económicos módulos de 2A para Arduino hasta potentes relés de 40A industriales.
Conmutación de Carga de CA: Un Análisis Práctico
Llegamos a un punto que muchos aficionados pasan por alto: ¿qué tipo de relé conviene según el régimen de funcionamiento? Vamos a desarrollarlo con un criterio práctico.
- Relé electromecánico: Cuando sus contactos están cerrados, la unión es metálica y su resistencia es del orden de miliohmios (mΩ). La caída de tensión es prácticamente nula y, por tanto, la potencia disipada (P = I²·R) es insignificante. Si la carga permanece horas o días encendida, el relé apenas consume energía adicional y no se calienta. Ideal para cargas permanentes (iluminación general, sistemas de calefacción, bombas de riego que funcionan durante horas).
- Relé de estado sólido (SSR): Conduce mediante un TRIAC o dos SCR en antiparalelo. Estos componentes tienen una caída de tensión en conducción típica de 1 a 1,5 V (a veces más en modelos económicos). Para una carga de 10 A, eso son entre 10 y 15 W disipados permanentemente en el SSR. Si la carga está encendida 24/7, esa potencia se pierde en forma de calor, lo que exige disipadores térmicos y aumenta la factura eléctrica. No recomendado para estados permanentes largos, a menos que se trate de corrientes muy bajas.
¿Y si la conmutación es muy frecuente?
- Relé electromecánico: Cada conmutación produce un pequeño arco eléctrico que desgasta los contactos. En aplicaciones con ciclos muy rápidos (por ejemplo, regulación por ciclos de encendido/apagado cada pocos segundos), la vida útil se reduce drásticamente (pueden fallar a las pocas semanas). Además, el ruido del clic puede ser molesto.
- SSR: No tiene partes móviles ni arcos visibles. Puede conmutar millones de veces sin desgaste, con tiempos de activación/desactivación del orden de microsegundos. Perfecto para control de temperatura con ciclos rápidos, atenuación de fase (dimmer AC), o sistemas que requieren larga vida útil con muchos ciclos.
Tabla comparativa ampliada
A continuación presentamos una tabla que resume todas las diferencias:
| Característica | Módulo de Relé (Electromecánico) | Relé de Estado Sólido (SSR) |
|---|---|---|
| Mecanismo | Contactos físicos y bobina | Semiconductores (TRIAC, SCR, MOSFET) |
| Velocidad | Lenta (5‑15 ms) | Muy rápida (µs – ms) |
| Durabilidad | Limitada (10⁵ – 10⁶ ciclos) | Prácticamente infinita (10⁹ ciclos) |
| Ruido | Clic audible | Silencioso |
| Tipo de Carga | AC y DC (hasta cientos de voltios) | Mayoría solo AC (existen DC-SSR) |
| Precio | Económico | Más caro (especialmente para altas corrientes) |
| Pérdidas en conducción | Casi nulas (R<sub>contacto</sub> ~ mΩ) | Disipación constante (V<sub>drop</sub> ~ 1‑1,5 V) |
| Calentamiento | Prácticamente nulo | Requiere disipador para corrientes > 2‑3 A |
| Recomendación de uso | Cargas que permanecen largos períodos encendidas, con pocas conmutaciones al día | Conmutación muy frecuente (> 1 vez por minuto) o cuando se necesita silencio absoluto |
¿Qué elegir entonces?
| Si su carga… | Mejor opción |
|---|---|
| Está encendida horas seguidas (una lámpara del jardín, un termo eléctrico, un ventilador de techo) | Relé electromecánico (ahorra energía y calor) |
| Se enciende/apaga muchas veces al día o por segundo (control de temperatura PID, máquina expendedora, señalización intermitente) | SSR (no se desgasta) |
| Requiere dimmer o control de fase (regulación de luz, velocidad de motor AC) | SSR (el electromecánico no puede hacerlo) |
| Necesita aislamiento galvánico sin pérdidas | Ambos ofrecen aislamiento, pero el electromecánico es más eficiente energéticamente |
El Salto a la Nube: Actuadores IoT
Hasta ahora hemos visto los actuadores como elementos locales: una orden de Arduino enciende un relé o mueve un servo, y el sistema funciona de forma autónoma. Pero dé un paso más allá. ¿Qué ocurre cuando ese actuador se conecta a Internet? Entonces deja de ser un mero componente para convertirse en un actuador IoT, la pieza que cierra el círculo de la automatización inteligente.
En una entrega anterior de esta serie (De los medidores analógicos a los medidores IoT) hablamos de cómo los sensores evolucionaron hacia nodos conectados que alimentan la nube con datos. Pues bien, los actuadores recorren el camino inverso: reciben órdenes desde cualquier lugar del planeta y materializan acciones físicas, convirtiendo bits en movimiento, luz o conmutación.
Un actuador IoT no requiere una tecnología revolucionaria: un sencillo módulo de relé de 5 V sigue siendo el mismo. La diferencia está en el control remoto. Para ello se utilizan microcontroladores con conectividad inalámbrica (Wi-Fi, Bluetooth, LoRa, GSM) y protocolos como MQTT, HTTP o las plataformas en la nube (Arduino IoT Cloud, Blynk, ThingSpeak, etc.). Desde su teléfono o un navegador web, un usuario puede:
- Encender/apagar una luz de su casa aunque esté a miles de kilómetros.
- Abrir la puerta del garaje para un mensajero mientras ve en una cámara quién llega.
- Activar una electroválvula de riego cuando un sensor de humedad (también IoT) detecta tierra seca.
- Recibir una alerta y, automáticamente, poner en marcha un extractor si sube la temperatura.
En resumen: los actuadores IoT convierten la información en acción remota y autónoma. Es la culminación del viaje que empezó con la aguja de un medidor analógico: del dato local y estático al control global e instantáneo.
La demostración que lo cambió todo: LDT NEXUS ENERGY en acción
Permítanme contarles una historia real, de esas que nos recuerdan por qué amamos esto de la electrónica y la automatización. Hace un tiempo, desde LADETEC, la amable Melba Ana García González (Presidenta en Camagüey de la ATAC) nos invitó a un evento de la Asociación de Azucareros en Camagüey. El escenario no podía ser más imponente: el teatro del Centro de Convenciones Santa Cecilia. Allí, mi hijo Vladímir preparó una presentación, pero lo especial no fue la charla, sino la demostración práctica que montamos.
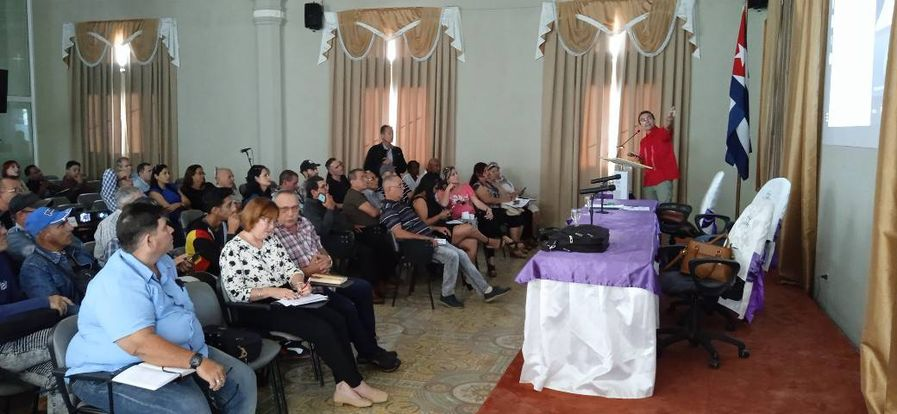
Teníamos conectado un Analizador de Red Industrial en una instalación real (nuestro cuartel general de LADETEC). En la pantalla del teatro, mostrábamos en tiempo real los gráficos de consumo de potencia. Y entonces llegaba la magia: desde un teléfono celular, y sin movernos del escenario, empezábamos a encender y apagar dos cargas: una hornilla eléctrica y una luz. Nacía LDT NEXUS ENERGY.
El efecto era inmediato. El público veía cómo los gráficos de energía se disparaban al encender la hornilla, cómo subían ligeramente al conectar la luz, y cómo volvían a caer al apagarlas. Todo en directo, todo remoto, todo desde un móvil.
Esa demostración fue la versión prototipo de lo que hoy es LDT NEXUS Energy (puede leer el artículo completo aquí): un sistema que permite a cualquier empresa ver, en tiempo real y desde su teléfono, exactamente dónde, cuándo y cómo se consume cada kilovatio-hora. Y lo más importante: tomar el control remoto de las cargas para optimizar el consumo.
Porque al final, la tecnología no es solo medir. Es medir, actuar y verificar. Y eso, amigos, es exactamente lo que hacen los actuadores IoT.
De la Teoría a la Práctica: Ejemplos de Código
Para que pueda empezar a experimentar, aquí tiene fragmentos de código que sirven como base:
1. Con Relés (ON/OFF)
cpp
const int RELAY_PIN = 7;  // Pin de control del relé

void setup() {
  pinMode(RELAY_PIN, OUTPUT);
}

void loop() {
  digitalWrite(RELAY_PIN, HIGH);   // Enciende el relé (lógica ACTIVO ALTO)
  delay(3000);                     // 3 segundos encendido
  digitalWrite(RELAY_PIN, LOW);    // Apaga el relé
  delay(3000);                     // 3 segundos apagado
}
2. Para un Servomotor (usa la librería Servo.h)
cpp
#include <Servo.h>

Servo miServo;
int pos = 0;

void setup() {
  miServo.attach(9);
}

void loop() {
  for (pos = 0; pos <= 180; pos++) {
    miServo.write(pos);
    delay(15);
  }
  for (pos = 180; pos >= 0; pos--) {
    miServo.write(pos);
    delay(15);
  }
}
3. Para un Motor DC (con driver L298N)
cpp
int ENA = 9;  // PWM para velocidad
int IN1 = 8;
int IN2 = 7;

void setup() {
  pinMode(ENA, OUTPUT);
  pinMode(IN1, OUTPUT);
  pinMode(IN2, OUTPUT);
  digitalWrite(ENA, HIGH);  // Velocidad máxima
}

void loop() {
  digitalWrite(IN1, HIGH);
  digitalWrite(IN2, LOW);
  delay(2000);

  digitalWrite(IN1, LOW);
  digitalWrite(IN2, HIGH);
  delay(2000);
}
Conceptos Avanzados y Consideraciones Clave
Para que sus proyectos sean robustos y seguros, tenga en cuenta:
- Drivers de potencia: La mayoría de actuadores consumen más corriente de la que un pin de Arduino puede proporcionar (20-40 mA). Use un driver como L298N, L293D, MOSFET o ULN2803A.
- Protecciones: Con cargas inductivas (motores, solenoides), coloque diodos de marcha libre en paralelo para evitar picos de tensión.
- Señales PWM: Úselas con
analogWrite()para regular velocidad o intensidad. - Fuentes independientes: Separe la alimentación de Arduino de la del actuador para evitar ruidos y sobrecargas.
Conclusión
Los actuadores son los que dan vida y utilidad a sus proyectos. Desde el simple LED hasta los complejos motores paso a paso, cada tipo ofrece un abanico de posibilidades para automatizar, mover y transformar su entorno. Y como hemos visto, elegir entre un relé electromecánico y un SSR no es una cuestión de «cuál es mejor», sino de qué tipo de uso va a darle. Ahora ya tiene las claves para decidir con criterio.
Además, cuando esos actuadores se conectan a la nube, el salto es enorme: pasamos de un sistema local a un ecosistema global donde usted puede controlar cualquier cosa desde su teléfono, recibir alertas, programar acciones y, como vimos en la demostración de LDT NEXUS Energy, verificar el impacto de cada acción en tiempo real.
El límite solo está en su imaginación. ¿Qué creará usted? Aquí estamos para dar servicios de asesoría y capacitación.
Deja una respuesta