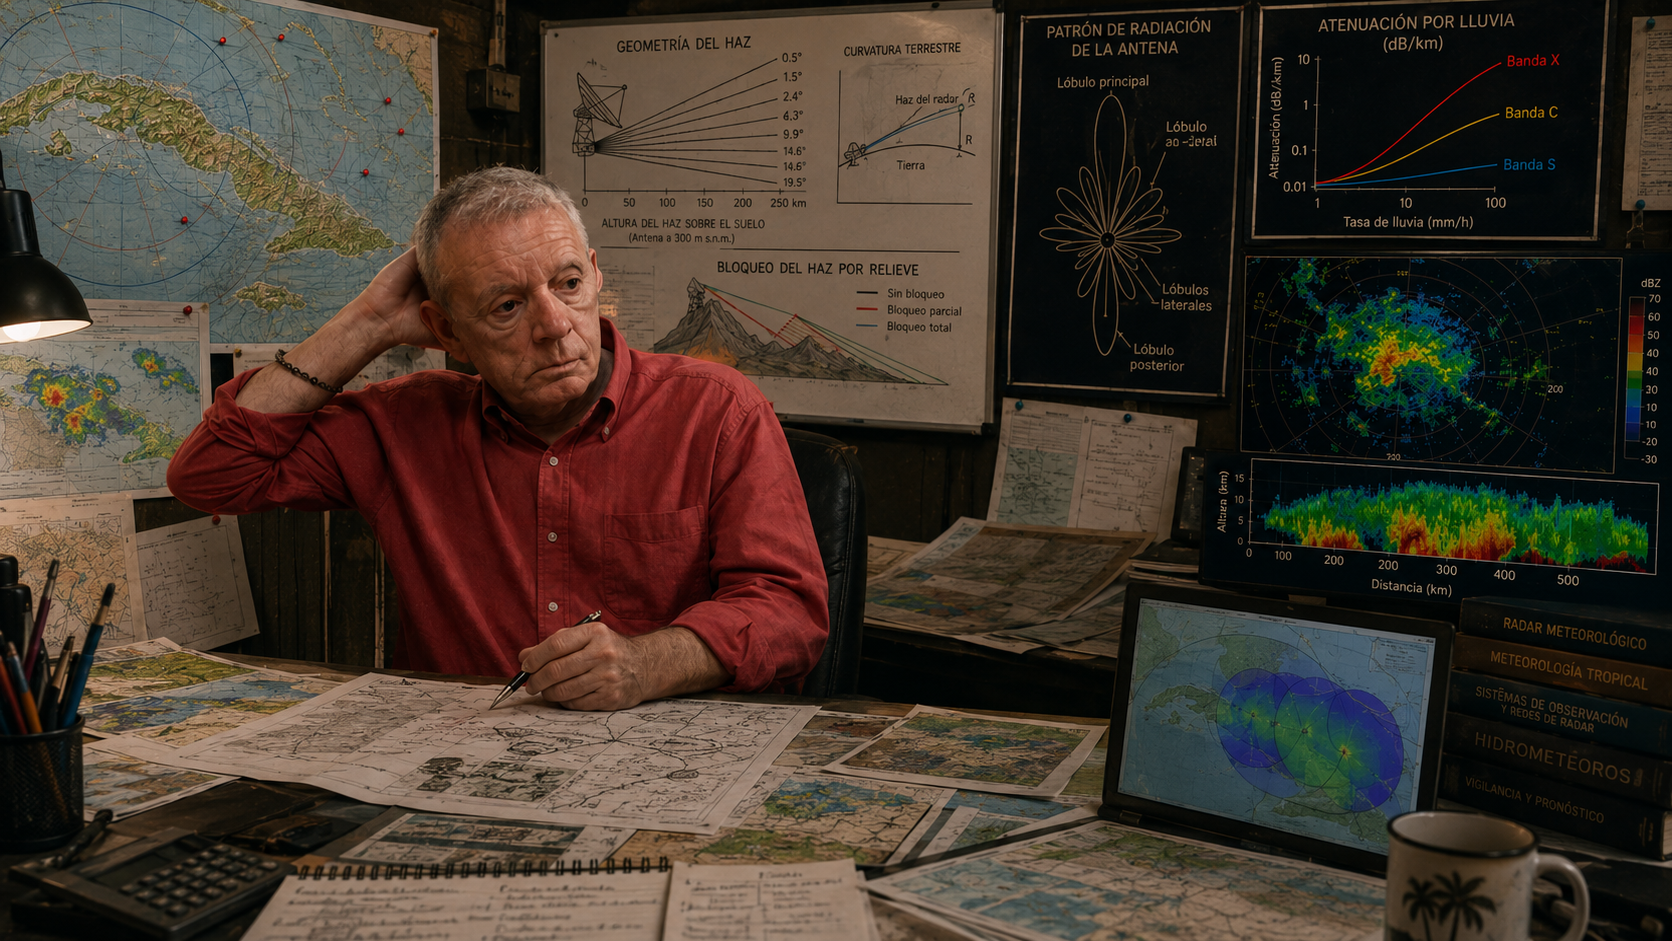
Decisores, inversores, donantes, gestores y administradores suelen tomar un parámetro que todo fabricante da sobre su radar —el «alcance»— y pintan en un mapa un punto donde está cada radar con un círculo alrededor. Y se sienten felices. Misión cumplida: estamos protegiendo toooooda esta área (refiriéndose al área del círculo que dibujaron). Nuestro(s) radar(es) garantizan una excelente cobertura al país (o región, depende de lo que se trate).
Como siempre, me toca el papel de aguafiestas: las cosas no son tan simples. Se lo digo no porque me moleste que cada quien presuma de lo que desee, sino para que la vida no los decepcione después, cuando el radar no vea una precipitación intensa que termine en inundación súbita, o no vea una tormenta devastadora hasta que comience a causar estragos.
Para que mi inquieto lector comprenda mejor cómo los fabricantes manipulan —y quienes gestionan la compra reciben con agrado— el término «cobertura del radar», les pondré un ejemplo. Supongamos que usted es vendedor de escopetas de caza submarina. Tomemos como referencia uno de los modelos más vendidos y polivalentes del mercado, como el Cressi Comanche Rail o el Salvimar V: el arpón lanzado al aire a 45 grados puede alcanzar 100 metros. Sin embargo, las escopetas de caza submarina se usan bajo el agua y, en ese medio, el arpón apenas avanza 3-4 metros (dependiendo de muchísimos factores). ¿Qué distancia usaría usted para publicitar la efectividad de su escopeta? Efectivamente: la mejor de las cifras, bajo las condiciones más favorables.
Con el radar pasa lo mismo: el fabricante le da el alcance máximo teórico, medido en las condiciones más favorables y para el fenómeno más detectable. La cobertura real es otra cosa.
Pero bueno, vayamos por partes, como diría Jack, y destripemos todos los factores de los que depende la cobertura de un radar.
Aspectos tecnológicos
Hay varios parámetros tecnológicos que definen la cobertura del radar: la frecuencia (longitud de onda) en que irradia, la polarización de la radiación, la potencia transmitida, la sensibilidad del receptor y el ancho del haz radiado por la antena hacia la atmósfera.
Frecuencia / longitud de onda
Los radares de vigilancia meteorológica trabajan principalmente en tres bandas del espectro electromagnético: banda S (2.7–2.9 GHz), banda C (5.4–5.65 GHz) y banda X (9.3–9.5 GHz). A nivel mundial, de los radares reportados ante la OMM, el 40% son de banda S, el 53% de banda C y solo el 7% de banda X.
El tema de la banda en que trabaja un radar lo he tratado con lujo de detalles en el post ¿Qué banda usar en los radares? Aquí solo quiero hacer pedazos un cliché que, a fuerza de repetirse, se ha convertido en un mito: que para tener muy largo alcance (460–600 km) hay que usar la banda S, para un alcance medio (240–300 km) hay que usar la banda C y para los alcances cortos (60–150 km) hay que usar la banda X.
Trabajé muchísimos años con los radares MRL-5, que emplean simultáneamente las bandas S y X. Puedo asegurarles que, con el canal de banda X —incluso antes de las modificaciones que hicimos en Cuba—, veíamos ecos hasta los 300 km. Posteriormente aumentamos el alcance hasta los 500 km y seguíamos viendo ecos meteorológicos con ambos canales. Más aún: el canal de banda X detectaba primero que el de banda S el surgimiento de los radioecos, sin importar cuán distante estuvieran.
El problema viene con la atenuación. Las longitudes de onda de las bandas C y, especialmente, X se atenúan fuertemente al atravesar zonas de precipitaciones intensas. Un radar de banda X (si tiene la potencia del transmisor, la sensibilidad del receptor y el ancho del haz de la antena adecuados) puede ver ecos hasta los 500 km. Sin embargo, si una zona de precipitaciones intensas y extensa se atraviesa en la trayectoria, sin importar a qué distancia esté, detrás de ella el canal de banda X se queda ciego, mientras que el canal de banda S ve perfectamente en toda la trayectoria. Está claro: mientras mayor sea la trayectoria, mayor es la probabilidad de que el canal de banda X quede ciego.
Por este motivo, los radares de banda C suelen dedicarse a trabajar en distancias medias y los de banda X en distancias muy cortas, reduciendo la probabilidad de que la atenuación los ciegue. Cuando se desea una cobertura de más de 400 km, suelen emplearse radares de banda S (lea más sobre ejemplos de banda S en: [1], [2], [3], [4]), porque prácticamente la atenuación que sufren las frecuencias de radar en esta banda es despreciable.
Polarización
Hay hidrometeoros que no son esféricos y que tienen una orientación preferentemente horizontal, es decir, su lado mayor está orientado horizontalmente. Por ejemplo, las gotas de agua muy pequeñas son esféricas, pero a medida que crecen se van achatando, con el lado mayor horizontal. Hay otros hidrometeoros que tienden a ser más grandes en la vertical. La polarización de la onda que emite el radar es importante para detectarlos mejor (detectarlos más lejos, que es lo que nos interesa para la cobertura).
Si se dispone de las dos polarizaciones, mejor para unas cosas; pero téngase en cuenta que, en la mayoría de los radares modernos, toda la potencia que irradia el transmisor —y que el fabricante consigna en sus catálogos— se divide a la mitad para cada polarización. Por eso, la cobertura de cada una de ellas es inferior a si se irradiara toda la potencia en una sola polarización (la horizontal, preferentemente).
Si un radar de banda S tiene especificada una potencia de 850 kW pico (es decir, en el pulso), irradiará solamente 425 kW en cada polarización: la mitad, −3 dB. Por tanto, a los efectos de la cobertura, es peor que un radar de banda S que irradiara toda su potencia (los mismos 850 kW de marras) en una sola polarización. El asunto es más complicado: el radar polarimétrico termina siendo unos 5 dB menos sensible que uno de una sola polarización, lo que se traduce en una reducción notable del alcance para un mismo tamaño de hidrometeoro. Lea los detalles en el post: Doble polarización. Ventajas y… ¿desventajas?
La señal mínima discernible
Cuando hablamos de cobertura de un radar, lo que queremos significar es hasta dónde el radar alcanza a ver. Y para definir «eso» —es decir, ¿qué significa «ver»?— tenemos que saber qué es «lo mínimo» que el radar puede distinguir; y por «mínimo», claro, estamos hablando de la reflectividad de un objeto meteorológico.
Antes de seguir, le aconsejo a mi lector que eche un vistazo a mi post ¿Qué miden los radares meteorológicos? y también a este otro: La ecuación de radiolocalización meteorológica, para que comprenda lo que sigue.
En este epígrafe nos vamos a referir solamente a aquellos parámetros tecnológicos que intervienen en la ecuación. Hablamos de la potencia del transmisor, de la sensibilidad del receptor y de los parámetros de la antena. Todo es muy sencillo: mientras más potente es el transmisor, más sensible es el receptor y más grande es la antena (mayor ganancia y un haz más estrecho), mayor es la cobertura que tendrá el radar; es decir, más lejos puede distinguir objetos meteorológicos pequeños o débiles, o ambas cosas.
El tema es complicado. Para definir la cobertura que da el radar tenemos que comenzar fijando una señal mínima discernible. Y sí, este es un parámetro que DEPENDE DE LA DISTANCIA entre el objeto y el radar. Hay objetos que vemos a pocos kilómetros que, cuando se alejan, ya no podemos ver. Es decir, la cobertura depende del tipo de objeto meteorológico (hidrometeoro) que tomemos como referencia. Así, mientras más lejos está el objeto, más difícil es percibirlo.
La reflectividad mínima detectable (Zmin) aumenta con la distancia. Mientras más lejos esté el objeto, más grande tiene que ser para que el radar pueda captarlo.
Este tema merece un post aparte, pero adelanto la idea central: la cobertura no es un número, es una función que depende del tamaño y tipo de hidrometeoro que queramos detectar. Por lo pronto, miren el gráfico de cuatro radares: el RD-200S (el canal de banda S del radar de Camagüey), el RD-200X (el canal de banda X del radar de Camagüey), el WSR-88D (original) y su versión polarimétrica WSR-88DP.
Para definir la cobertura, tenemos primero que definir la señal mínima discernible, y esta estará relacionada con el tipo de fenómeno que deseamos ver. Este tema lo trataremos en el último epígrafe de este post.
La propagación de las ondas
Es importante señalar que, dependiendo del perfil vertical del índice de refracción, las ondas de radar se van a propagar de tres modos diferentes: refracción normal, subrefracción y superrefracción, con un caso límite cuando se forman los ductos. El lector puede encontrar la explicación física detallada en numerosos textos de Física y de Radar.
Lo único que recalco aquí es que la cobertura —es decir, el alcance máximo— depende de las condiciones atmosféricas (que dependen de los perfiles verticales de humedad y temperatura).
No: la cobertura no es un valor fijo que haya determinado un fabricante. Varía de un día a otro, varía según la hora del día, varía por la temporada del año.
Este es un tema que aún no he tocado en mi blog, pero el lector puede encontrar numerosas publicaciones que lo explican.
El modo de exploración
Arriba hablamos de características inherentes al radar que son permanentes. Ahora hablaremos de las características y parámetros que podemos modificar en la explotación; es decir, cómo operamos el radar para extraer la mayor cantidad de información meteorológica posible. Al modificar parámetros estaremos modificando la cobertura, que será diferente según variemos esos parámetros.
Régimen de trabajo
El régimen de trabajo está relacionado con la duración de los pulsos y su frecuencia (periodo) de repetición. Aunque puede haber varias duraciones de los pulsos y varias frecuencias de repetición, hay dos regímenes que emanan del Dilema Doppler:
- Pulso largo (2.0–4.5 microsegundos) y frecuencias de repetición bajas (200–350 Hz), que se usan para obtener el mayor alcance posible (400–600 km) maximizando la variable reflectividad.
- Pulso corto (0.5–1.0 microsegundos) y frecuencias de repetición altas (600–1500 Hz), que se usan para garantizar la lectura de valores de velocidad radial altos, consecuentemente a distancias más cortas (50–150 km).
Lo que queda claro es que hay dos tipos de cobertura: una de largo alcance, para medir reflectividad, que llega a 400–600 km y es la que el fabricante publicita; y otra para medir velocidad, que generalmente no sobrepasa los 150 km para los radares de banda S (en las bandas C y X es aún más corta).
La estrategia de exploración
Lo ideal sería ir elevando paulatinamente la antena desde cero grados en la vertical hasta 60–80 grados, ejecutando una revolución en cada ángulo, y que el incremento de la elevación sea menor que el ancho de haz del radar para estar seguros de cubrir todo.
Sin embargo, esto no es posible. Cada revolución toma 10–12 segundos. Y mientras tanto, la atmósfera no permanece estática esperando que la exploremos. Los procesos son dinámicos y algunos son tan rápidos que hay que acelerar toda la exploración a menos de 5 minutos, o corremos el riesgo de ver un fenómeno en la parte inferior y otro distinto cuando lleguemos a la parte superior.
Se hace necesario, por tanto, elegir una estrategia que nos permita captar mejor cada tipo de fenómeno. Para cada revolución hay que seleccionar la velocidad a que se mueve la antena (que va a definir la cantidad de disparos del transmisor según el régimen seleccionado) y el ángulo de elevación en la vertical. El conjunto de ángulos determina el ángulo superior hasta el que se va a explorar.
Como generalmente no se explora a más de 20–25 grados de elevación, queda un hueco sobre el radar. Para entender mejor este problema, sugiero que lean el post: El cono de silencio sobre los radares, donde no se ve la lluvia.
Modo de operación
En el NEXRAD y, en general, en cualquier sistema de radar, se definen dos modos de operación: cuando no hay precipitaciones en la atmósfera (le llaman «Modo Aire Claro») y cuando ya aparecen precipitaciones de determinado rango, que entonces se llama «Modo Precipitación».
Cada uno de ellos tiene una combinación de estrategias de exploración y regímenes de trabajo que están preelaboradas, de modo que el operador seleccione la más adecuada a la situación meteorológica imperante.
En el sistema del NEXRAD le llaman VCP (Volume Coverage Pattern). Lea el post: VCP en NEXRAD: El misterio de explorar la atmósfera.
La topografía
Los ángulos de cierre
Supongamos que usted se ha comprado un radar Doppler y polarimétrico de banda S, y que el fabricante le asegura que garantiza una cobertura de 400–600 km de radio (según el modelo).
Usted lo ubica en un valle rodeado de montañas, y la cobertura del radar no será la nominal de los 400–600 km, sino la distancia hasta las montañas o los obstáculos (pueden ser edificaciones) que rodean al radar.
Aquí les muestro un ejemplo de cómo se pueden apreciar los ángulos de cierre en las propias imágenes de radar. Se trata del radar METEOR-1500S, ubicado en el cerro El Paraíso, cerca de la ciudad de Holguín, que tiene un ángulo bloqueado porque muy cerca está la Loma del Fraile, obstruyendo el haz principal hacia el E-SE. Vean la imagen procesada con VESTA|Process.
Para que el radar pueda tener los 400–500 km de alcance que el fabricante promete, debe ser ubicado en un punto muy elevado y dominante sobre el entorno. Y aun así, en muchas direcciones tendrá ángulos de cierre que reducirán drásticamente esa cobertura nominal. Si en alguna dirección hay obstáculos más altos que el radar, este tendrá «ángulos de cierre» en esa dirección.
Como dice el dicho, «una imagen vale más que mil palabras»: les muestro el caso del radar de Jamaica, que es un excelente ejemplo para explicar el tema.
El radar (un Defender SK 850 con un alcance teórico de 600 km) está ubicado en Cooper Hills. Les muestro en la imagen un análisis (aproximado y burdo, hecho con los datos disponibles en Internet) sobre los ángulos de cierre que le impiden tener esa cobertura en determinadas direcciones cuando el radar apunta la antena a 0.0 grados.
Los lóbulos laterales y el relieve
Aparte de los ángulos de cierre, cuando un radar está elevado, con el lóbulo principal sin obstáculos, resulta que los lóbulos laterales secundarios inferiores se encuentran con las irregularidades del relieve y generan ecos terrestres muy poderosos que ensombrecen las señales meteorológicas en esa zona cercana, entorpeciendo la cobertura.
Existen numerosos métodos para suprimir los ecos retornados provenientes del terreno. Les recomiendo leer la publicación donde traté el tema (Supresión de ecos de origen no meteorológico). Sin embargo, generalmente esta supresión acarrea la eliminación (total o parcial) de los ecos meteorológicos que son captados por el lóbulo principal, pero cuya señal se mezcla con la señal proveniente de los lóbulos laterales, que proviene de ecos terrestres muy potentes.
En la imagen de arriba les muestro el caso de dos radares elevados en Cuba, en sus respectivas cimas (Pico San Juan, en el centro del país, y Gran Piedra, en el oriente), que recogen ecos terrestres potentes con sus lóbulos laterales. El VESTA|Process los suprime, pero también suprime parte de los ecos meteorológicos que están en la zona cercana.
El efecto de la curvatura terrestre
En condiciones de propagación estándar (normal), el haz del radar, aunque ópticamente esté apuntando a cero grados de elevación, se va elevando sobre el terreno por la curvatura de la Tierra.
La Tierra se curva más que el haz del radar; por tanto, a medida que se aleja del radar, el haz va pasando cada vez más alto sobre el terreno. Esto implica que el radar intercepta fenómenos idénticos cada vez a mayor altura.
La medición de la lluvia (que es la parte de la base de la nube hasta la superficie terrestre) se puede hacer solamente en un radio muy pequeño (no más de 100 km). De ahí que los productos de precipitación del NEXRAD tengan un radio corto. Para más detalle, vea el post LAMULA™ORPG: catálogo de productos (Builds 19 a 24).
Al elaborar un mapa con los círculos de cobertura de los radares del NEXRAD, se pintan los círculos de tres colores, diferenciando hasta dónde llega la cobertura de 3 a 20 mil pies, luego de 6 a 20 mil pies y, el círculo más externo, de 10 a 20 mil pies (vea el detalle en esta información del Radar Operations Center).
Actualmente en los Estados Unidos, la empresa Climavision instala radares de banda X de corto alcance para proporcionar cobertura a baja altura en los huecos que van dejando los radares WSR-88D. Lea más aquí. Es decir: la cobertura a baja altura es un bien escaso, y por eso Climavision instala radares de banda X en los huecos del WSR-88D.
El tipo de fenómeno meteorológico: el factor olvidado
Aquí es donde la distinción entre tipos de fenómenos se vuelve crítica para el asunto de la cobertura:
Fenómenos estratiformes (lluvias de frente cálido, nubes de tipo nimbostratus): tienen una estructura vertical relativamente uniforme, con una zona de brillo (bright band) donde el hielo se funde y la reflectividad aumenta. La precipitación que llega al suelo está relacionada con lo que vemos en altura, pero la relación no es trivial. Para estos casos, los radares modernos aplican una corrección por perfil vertical (VPR — Vertical Profile of Reflectivity) que ajusta la reflectividad observada en altura para estimar la que habría en superficie. Pero esta corrección solo funciona razonablemente bien en situaciones estratiformes, donde el perfil vertical es estable y predecible.
Fenómenos convectivos (tormentas, chubascos, células de lluvia intensa): tienen una estructura vertical muy variable y caótica. La reflectividad puede variar enormemente entre la base y el tope de la nube. La corrección por perfil vertical es mucho menos fiable en convección, porque el perfil cambia rápidamente en el espacio y el tiempo. Sin embargo, las tormentas convectivas alcanzan grandes alturas (frecuentemente >10–15 km), por lo que son detectables a mucha mayor distancia que los fenómenos estratiformes. Un radar puede ver una tormenta convectiva a 400 km, pero lo que ve es su tope, no la lluvia en superficie.
Conclusiones
- La cobertura de un radar no es un parámetro único, sino un conjunto de parámetros que dependen del contexto.
- El círculo del fabricante es una simplificación útil para marketing, pero peligrosa para la toma de decisiones.
- Para evaluar la cobertura real de una red de radares, hay que considerar el terreno, la atmósfera, los modos de operación y los fenómenos a detectar.
- Si alguien le promete cobertura total con un solo radar, desconfíe.
Como han podido apreciar, la cobertura de un radar no es un círculo en un mapa. Es un volumen tridimensional que cambia con el tiempo, la atmósfera, el terreno y el fenómeno que queramos detectar. Quien les diga lo contrario, les está vendiendo una escopeta submarina por su alcance en el aire.
Deja una respuesta