¿Qué objeto tiene un gran valor sentimental para ti?
Con el paso de los años muy pocas cosas han ido quedando.
Fundamentos, Tecnologías, Aplicaciones, Historia y Memoria
Contestando a Jetpack # 19
Ya que me he dejado provocar por Jetpack con sus preguntas diarias (aunque tengo muchos temas propios pendientes), aquí va mi opinión de hoy sobre la peli más infravalorada que he visto. Yo he pensado en Los amaneceres son aquí apacibles. No porque en la URSS no la valoraran (fue un exitazo con 66 millones de espectadores, en la época en que había que ir a las salas de cine, y, además, nominada al Oscar), sino porque aquí, en nuestro día a día, es una gran desconocida. Estoy seguro de que los jóvenes de hoy no la conocen.
Yo la vi en la TV cubana (en blanco y negro), a principios de los 70s, antes de irme para la Unión Soviética a estudiar. Años después leí la novela corta. Es una película que me impactó muchísimo y de la que casi nadie habla. Es cierto que es soviética y de guerra, y eso hace que algunos puedan rechazarla sin verla, pero es mucho más: es una historia humana, poética y desgarradora sobre cinco mujeres jóvenes y su sargento, que se aleja de los tópicos de Hollywood. Es de esas joyas que te reconcilian con el cine y que dan rabia que no sean más conocidas.
Un bloguero español especializado en cine ruso confesaba que, a pesar de ser un gran aficionado, «nunca antes oí hablar de ella» hasta hace poco. Atribuía este desconocimiento a que «el cine soviético muy rara vez llega hasta nuestras pantallas», quedando relegado a un circuito de nicho para cinéfilos muy específicos. Para el gran público, es una completa desconocida.
Existe una barrera mental. Mucha gente asume que, por ser una película soviética de la Segunda Guerra Mundial, será pura propaganda. Y aunque tiene un componente patriótico inevitable, la propia fuente señala que «quizá ni siquiera es una película bélica» y que, por encima de eso, es una historia «conmovedora y poética» sobre el sacrificio, la amistad y el amor, «sin las increíbles hazañas o coincidencias dramáticas a que nos tiene tan (mal)acostumbrados Hollywood». Reivindicarla es decir: «No es lo que crees, es mucho más humana y universal».
Como todo clásico, también ha recibido ataques. Algunos espectadores alemanes la han criticado ferozmente, tildando de «estúpido» el comportamiento de los soldados alemanes y argumentando que es una historia «farsesca» e increíble. Otros la acusan de tener «excesivos eslóganes patrióticos».
El autor de la novela en la que se basa Los amaneceres son aquí apacibles es el escritor soviético Borís Vasíliev (en ruso: Борис Львович Васильев). Se publicó por primera vez en 1969 en la revista literaria Yúnost (Juventud). La propia experiencia de Vasíliev como veterano de la Segunda Guerra Mundial (se alistó como voluntario a los 17 años y fue herido de gravedad) marcó profundamente su literatura. De hecho, la historia se basa en un episodio real, lo que añade una capa de autenticidad y crudeza aún mayor a la narración.
La vi hace muchos años y aún la tengo vívida en la memoria; aún duele lo que narra. He leído sobre ella y mis amigos rusos me enviaron un DVD, pero aún no me he atrevido a volver a verla. Mírela usted y saque sus propias conclusiones (la pueden encontrar en Internet).
¿Qué habría hecho usted en el lugar del sargento? Espero sus comentarios.
Contestando a Jetpack # 17
Pues no, nunca me ha tentado ser como ningún famoso, o no famoso. Nunca he querido cambiar mi vida por la de nadie. Admiro a muchas personalidades de la Ciencia y la Técnica y he tratado de conseguir resultados siguiendo su ejemplo, pero no queriendo ser como ellos en la vida personal.
Al igual que en la película El Show de Truman, la fama suele ser una jaula de oro, un escenario de apariencia donde pierdes tu privacidad y tu autenticidad. Como decía el protagonista, prefiero una vida real, con mis propios errores y libertades, antes que un libreto escrito por las expectativas de los demás.
No, estoy a gusto conmigo mismo, Mea Culpa
¡Las cosas de la Vida! En mi dominical de hoy iba a tratar otro tema, como es habitual, sobre las cosas incómodas de la Inteligencia Artificial; pero ayer sucedió algo digno de comentar (y que también está relacionado con tecnologías de IA). El Dr. José Rubiera no necesita que se explique quién es en Cuba, ha sido el Presentador del Tiempo por excelencia desde … bah, desde antes de yo empezar a trabajar. También todos conocen el papel que jugó en que fabricáramos tres radares Doppler. En cambio, probablemente, pocos conozcan que su relación conmigo y con la modernización de los radares data de mucho antes, de mediados de los 80s, cuando Rubiera se percató de mí y comenzó a prestarme todo su decidido apoyo en todos los órdenes. Si les cuento que defendía yo mi tesis de doctorado, sin tutor, contra un tribunal de 22 «feroces» doctores y en eso llegó Rubiera y se sentó allí en el público, sin decir nada, pero algo cambió a mi favor. En fin, ahora les cuento un suceso interesante de ayer.
(más…)
Debo hablar ya de radares y lluvia (que ya he hablado de aeroavalanchas, granizados y tornados), pero me gusta comenzar explicando qué es el MRMS de los EE.UU.
Solo el 16% de las cuencas estadounidenses tienen una red de pluviómetros lo suficientemente densa como para sostener por sí sola aplicaciones hidrológicas. Es decir, en el 84% restante, si se dependiera exclusivamente de los pluviómetros, la alerta de inundación sería un ejercicio de adivinación entre sensores dispersos. Esa es la razón de fondo por la que Estados Unidos no puede elegir entre pluviómetros o radares: necesita el radar para «ver» la lluvia donde no hay sensores en tierra. Pero el radar, por sí solo, tampoco basta. Hay una capa de software que los integra, los corrige mutuamente y entrega un producto único, nacional y actualizado cada pocos minutos. Esa capa se llama MRMS: Multi-Radar, Multi-Sensor.
Sin entender MRMS, la frase «radar calibrado con pluviómetros» se queda en un eslogan. Con MRMS, se vuelve una operación real que corre las 24 horas y alimenta directamente los avisos de inundación.
MRMS no es un radar ni una red de pluviómetros. Es un sistema avanzado de procesamiento de teledetección que funciona como una capa de software por encima de toda la infraestructura de observación del país. Su función es integrar datos dispares —radar, observaciones de superficie, satélite, detección de rayos y modelos numéricos— en una cuadrícula de referencia común, y generar de forma automática productos meteorológicos e hidrológicos de alta resolución.
Dicho de forma simple: si cada radar o pluviómetro es una pieza de un rompecabezas, MRMS es el marco donde todas las piezas encajan para formar una imagen nacional única, continua y en 3D de la atmósfera.
MRMS no suma datos; los asimila y controla su calidad. Su operación se sostiene sobre tres pilares:
El resultado más relevante para las alertas de inundación es la Estimación Cuantitativa de Precipitación (QPE). MRMS genera acumulados que van desde 1 hasta 72 horas, con esa resolución de 1 km, y en versiones «solo radar» y «multi-sensor» (fusionadas con pluviómetros).
Pero MRMS no se queda en medir la lluvia. Alimenta directamente al sistema FLASH (Flooded Locations and Simulated Hydrographs), que traduce esa lluvia en caudal de corriente simulado para predecir inundaciones repentinas. FLASH compara la lluvia de MRMS contra la Guía de Inundaciones Repentinas (FFG) —el umbral de lluvia que normalmente causa crecidas— y genera productos como la relación QPE-to-FFG, una señal directa de peligro.
La propia NOAA lo describe sin ambages: MRMS es «el estándar de oro para el análisis de precipitación en tiempo real». Les da a los pronosticadores una imagen única y coherente, en lugar de obligarlos a saltar entre docenas de radares individuales, ahorrando un tiempo crítico cuando cada segundo cuenta para emitir un aviso.
Y hay un detalle que subraya su papel de integrador: MRMS no compite con las redes comerciales de radar; las absorbe. Los radares privados que rellenan vacíos de cobertura en capas bajas de la atmósfera (como CLIMAVISION) entran como insumo adicional al mosaico, mejorando la QPE y, por ende, las alertas de FLASH. El sistema federal pone el marco y los algoritmos; los datos adicionales llenan los huecos de ese marco.
MRMS es, en definitiva, el «sistema operativo» que hace posible la fusión. Sin él, la discusión entre pluviómetros y radares sería estéril: cada sensor quedaría aislado, sin traducirse nunca en una alerta coherente.
¿Y en Cuba? Bueno, eso requiere post aparte, pero necesitaré este y otros posts de referencia para lo que diré de Cuba.
Los radares Doppler sirven para medir la velocidad del viento, pero …solamente si hay lluvias o precipitaciones. Cuando en la atmósfera no hay estos fenómenos, aunque haya viento, no lo sabremos. Para medir el viento necesitamos trazadores, es decir partículas que se muevan con el viento; pero que tengan una reflectividad tal que puedan ser detectadas por el receptor de los radares. Sin embargo, misteriosamente, los radares a veces mostraban ecos en la pantalla cuando la atmósfera estaba ópticamente limpia, es decir no se divisaban precipitaciones, ni siquiera nubes muy débiles. Esto intrigaba grandemente a los pioneros del uso del radar para la Meteorología.
A esos retornos detectados en condiciones de aire ópticamente limpio, que ahora les llamamos ecos de aire claro, durante mucho tiempo fueron un misterio. Como no había nada visible al ojo humano —ni con binoculares ni con telescopios—, los primeros meteorólogos de radar les pusieron nombres casi de leyenda: “ángeles” y “fantasmas”. Hoy sabemos que no son sobrenaturales, pero siguen siendo una herramienta fascinante para estudiar el viento.
En este post le cuento a mi asiduo lector qué son, de dónde vienen y por qué pueden ayudarnos a detectar fenómenos peligrosos. Siga leyendo y le doy detalles.
(más…)
En este post veremos cómo se capturan 100 dB de señal sin AGC, y por qué el número de bits del conversor lo cambia todo.
En los posts anteriores vimos dos cosas. Primero, que la demodulación analógica tiene un límite fundamental: la información de velocidad es una perturbación de fase minúscula, y el rizado de la fuente de alimentación le pone un piso a la velocidad medible. Segundo, que el receptor digital elimina ese límite porque digitaliza antes de demodular.
Pero hay una pregunta que quedó sin responder, y es la más importante de todas:
¿Cómo hace un conversor análogo-digital para capturar una señal que varía 80–100 dB, si el mundo digital trabaja con un número finito de bits?
En analógico, la respuesta era el AGC y el canal logarítmico. En digital, la respuesta es otra. Y entenderla es entender por qué el receptor digital no es solo una versión moderna del analógico, sino un cambio de paradigma.
(más…)
English version below. Era el 24 de julio del año 2001, una agradable y cálida tarde de Munich en que terminaba la 30ma Conferencia de Meteorología de Radar auspiciada por la American Meteorological Society (de la cual yo era miembro desde la 29na Conferencia cuando con tremendo dolor de mi bolsillo pagué la cuota de inscripción en 1999). Verdaderamente no sé cómo mi cerebro no había explotado (lea mi post Simbad y los caballeros teutones para que entienda). El caso es que al terminar el acto de despedida en el Forum Hotel de Munich, los repesentantes de Gematronik nos reunieron en el lobby a los iríamos a la visita a la fábrica en Neuss, un pueblito muy cerca de Dusseldorff y de allí partimos para el aeropuerto de Munich.
Al llegar al aeropuerto, bajamos de los omnibus y en el mismo tropel que veníamos fuimos a sentarnos en unas mesas en una terraza abierta, donde Gematronik nos escanciaría con una deliciosa cerveza alemana.
(más…)
Decision-makers, investors, donors, managers, and administrators usually take one parameter that every manufacturer provides for a radar — “range” — and draw a point on a map where each radar is located, with a circle around it. And they feel happy. Mission accomplished: we are protecting all this area (referring to the area of the circle they drew). Our radar(s) guarantee excellent coverage for the country (or region, depending on what it is about).
As always, I get the role of party pooper: things are not that simple. I tell you this not because it bothers me that anyone boasts about whatever they want, but so that life does not disappoint you later, when the radar fails to see intense precipitation that ends in flash flooding, or fails to see a devastating storm until it begins to cause havoc.
So that my restless reader better understands how manufacturers manipulate — and those who manage the purchase gladly accept — the term “radar coverage,” I will give you an example. Suppose you are a seller of spearguns for underwater hunting. Let’s take as a reference one of the best-selling and most versatile models on the market, such as the Cressi Comanche Rail or the Salvimar V: the spear launched into the air at 45 degrees can reach 100 meters. However, spearguns are used underwater, and in that medium, the spear barely travels 3–4 meters (depending on many factors). What distance would you use to advertise the effectiveness of your speargun? Exactly: the best figure, under the most favorable conditions.
The same thing happens with radar: the manufacturer gives you the theoretical maximum range, measured under the most favorable conditions and for the most detectable phenomenon. Real coverage is another story.
But let’s go step by step, as Jack would say, and dissect all the factors on which radar coverage depends.
Several technological parameters define the radar’s coverage: the frequency (wavelength) at which it radiates, the polarization of the radiation, the transmitted power, the receiver sensitivity, and the width of the beam radiated by the antenna into the atmosphere.
Weather surveillance radars operate mainly in three bands of the electromagnetic spectrum: S band (2.7–2.9 GHz), C band (5.4–5.65 GHz), and X band (9.3–9.5 GHz). Worldwide, of the radars reported to the WMO, 40% are S-band, 53% are C-band, and only 7% are X-band.
I have discussed the band in which a radar operates in great detail in the post Which band should be used for radars? Here I only want to tear apart a cliché that, through repeated use, has become a myth: that to have very long range (460–600 km) you must use S band, for medium range (240–300 km) you must use C band, and for short ranges (60–150 km) you must use X band.
I worked for many years with MRL-5 radars, which use S and X bands simultaneously. I can assure you that, with the X-band channel — even before the modifications we made in Cuba — we saw echoes up to 300 km. Later we increased the range to 500 km, and we continued to see meteorological echoes with both channels. Moreover, the X-band channel detected the appearance of radio echoes earlier than the S-band channel, no matter how distant they were.
The problem comes with attenuation. The wavelengths of C band and especially X band are strongly attenuated when passing through areas of intense precipitation. An X-band radar (if it has adequate transmitter power, receiver sensitivity, and antenna beam width) can see echoes up to 500 km. However, if an intense and extensive precipitation area lies across the path, no matter how far away it is, behind it the X-band channel goes blind, while the S-band channel sees perfectly along the entire path. It is clear: the longer the path, the greater the probability that the X-band channel will be blinded.
For this reason, C-band radars are usually dedicated to medium distances and X-band radars to very short distances, reducing the probability that attenuation will blind them. When coverage of more than 400 km is desired, S-band radars are usually used (read more about S-band examples in: [1], [2], [3], [4]), because the attenuation suffered by radar frequencies in this band is practically negligible.
Some hydrometeors are not spherical and have a preferentially horizontal orientation, meaning their longer side is oriented horizontally. For example, very small water droplets are spherical, but as they grow they become flattened, with the longer side horizontal. Other hydrometeors tend to be larger vertically. The polarization of the wave emitted by the radar is important for detecting them better (detecting them farther away, which is what interests us for coverage).
If both polarizations are available, so much the better for some things; but keep in mind that, in most modern radars, all the power radiated by the transmitter — and which the manufacturer specifies in its catalogs — is split in half for each polarization. Therefore, the coverage of each one is lower than if all the power were radiated in a single polarization (preferably horizontal).
If an S-band radar has a specified peak power of 850 kW (that is, in the pulse), it will radiate only 425 kW in each polarization: half, −3 dB. Therefore, for coverage purposes, it is worse than an S-band radar that radiated all its power (the same 850 kW) in a single polarization. The matter is more complicated: the polarimetric radar ends up being about 5 dB less sensitive than a single-polarization radar, which translates into a notable reduction in range for the same hydrometeor size. Read the details in the post: Dual Polarization. Advantages and… disadvantages?
When we talk about radar coverage, what we mean is how far the radar can see. And to define “that” — that is, what does “see” mean? — we must know what is “the minimum” the radar can distinguish; and by “minimum,” of course, we are talking about the reflectivity of a meteorological object.
Before continuing, I advise my reader to take a look at my post What do weather radars measure? and also this other one: The weather radar equation, so you understand what follows.
In this section we will refer only to those technological parameters that intervene in the equation. We are talking about transmitter power, receiver sensitivity, and antenna parameters. Everything is very simple: the more powerful the transmitter, the more sensitive the receiver, and the larger the antenna (higher gain and a narrower beam), the greater the coverage the radar will have; that is, the farther it can distinguish small or weak meteorological objects, or both.
The matter is complicated. To define the coverage the radar provides, we must first set a minimum detectable signal. And yes, this is a parameter that DEPENDS ON THE DISTANCE between the object and the radar. There are objects we see at a few kilometers that, when they move away, we can no longer see. That is, coverage depends on the type of meteorological object (hydrometeor) we take as a reference. Thus, the farther away the object is, the harder it is to perceive it.
The minimum detectable reflectivity (Zmin) increases with distance. The farther away the object is, the larger it must be for the radar to capture it.
This topic deserves a separate post, but I will advance the central idea: coverage is not a number, it is a function that depends on the size and type of hydrometeor we want to detect. For now, look at the graph of four radars: the RD-200S (the S-band channel of the Camagüey radar), the RD-200X (the X-band channel of the Camagüey radar), the WSR-88D (original), and its polarimetric version WSR-88DP.
To define coverage, we must first define the minimum detectable signal, and this will be related to the type of phenomenon we want to see. We will deal with this topic in the last section of this post.
It is important to note that, depending on the vertical profile of the refractive index, radar waves will propagate in three different modes: normal refraction, subrefraction, and superrefraction, with a limiting case when ducts form. The reader can find the detailed physical explanation in numerous Physics and Radar texts.
The only thing I emphasize here is that coverage — that is, the maximum range — depends on atmospheric conditions (which depend on vertical profiles of humidity and temperature).
No: coverage is not a fixed value determined by a manufacturer. It varies from one day to another, it varies according to the time of day, it varies with the season of the year.
This is a topic I have not yet touched on in my blog, but the reader can find numerous publications explaining it.
Above we talked about characteristics inherent to the radar that are permanent. Now we will talk about the characteristics and parameters that we can modify in operation; that is, how we operate the radar to extract as much meteorological information as possible. By modifying parameters, we will be modifying coverage, which will be different depending on the parameters we vary.
The operating regime is related to pulse duration and pulse repetition frequency (period). Although there can be several pulse durations and several repetition frequencies, there are two regimes that emerge from the Doppler Dilemma:
What is clear is that there are two types of coverage: one for long range, to measure reflectivity, which reaches 400–600 km and is the one the manufacturer advertises; and another for measuring velocity, which generally does not exceed 150 km for S-band radars (in C and X bands it is even shorter).
Ideally, one would gradually raise the antenna from zero degrees in the vertical up to 60–80 degrees, executing one revolution at each angle, and the elevation increment would be smaller than the radar beam width to be sure of covering everything.
However, this is not possible. Each revolution takes 10–12 seconds. And meanwhile, the atmosphere does not remain static waiting for us to scan it. The processes are dynamic and some are so fast that the entire scan must be accelerated to less than 5 minutes, or we run the risk of seeing one phenomenon in the lower part and a different one when we reach the upper part.
It becomes necessary, therefore, to choose a strategy that allows us to better capture each type of phenomenon. For each revolution, we must select the speed at which the antenna moves (which will define the number of transmitter pulses according to the selected regime) and the elevation angle in the vertical. The set of angles determines the upper angle up to which scanning will be done.
Since scanning is generally not done above 20–25 degrees elevation, a gap remains over the radar. To better understand this problem, I suggest reading the post: The cone of silence over radars, where rain is not seen.
In NEXRAD and, in general, in any radar system, two operating modes are defined: when there is no precipitation in the atmosphere (they call it “Clear Air Mode”) and when precipitation of a certain range appears, which is then called “Precipitation Mode.”
Each of them has a combination of scanning strategies and operating regimes that are pre-designed so that the operator selects the most appropriate one for the prevailing meteorological situation.
In the NEXRAD system they call it VCP (Volume Coverage Pattern). Read the post: VCP in NEXRAD: The mystery of scanning the atmosphere.
Suppose you have bought a Doppler and polarimetric S-band radar, and the manufacturer assures you that it guarantees coverage of 400–600 km radius (depending on the model).
You locate it in a valley surrounded by mountains, and the radar coverage will not be the nominal 400–600 km, but the distance to the mountains or obstacles (which may be buildings) surrounding the radar.
Here I show you an example of how blocking angles can be seen in radar images themselves. This is the METEOR-1500S radar, located on El Paraíso hill near the city of Holguín, which has a blocked angle because the Loma del Fraile is very close, obstructing the main beam toward the E-SE. See the image processed with VESTA|Process.
Example of a blocking angle of the Holguín METEOR-1500S radar in the E-SE direction due to a higher hill nearby.
For the radar to have the 400–500 km range that the manufacturer promises, it must be located at a very high point dominating the surroundings. And even then, in many directions it will have blocking angles that will drastically reduce that nominal coverage. If in some direction there are obstacles higher than the radar, it will have “blocking angles” in that direction.
As the saying goes, “a picture is worth a thousand words”: I show you the case of the Jamaica radar, which is an excellent example to explain the topic.
The radar (a Defender SK 850 with a theoretical range of 600 km) is located at Cooper Hills. I show you in the image an analysis (approximate and rough, made with data available on the Internet) of the blocking angles that prevent it from having that coverage in certain directions when the radar points its antenna at 0.0 degrees.
Apart from blocking angles, when a radar is elevated, with the main lobe unobstructed, it turns out that the lower secondary side lobes encounter irregularities in the relief and generate very powerful ground echoes that overshadow meteorological signals in that nearby area, hindering coverage.
There are numerous methods to suppress echoes returning from the ground. I recommend reading the publication where I dealt with the topic (Suppression of non-meteorological echoes). However, generally this suppression entails the elimination (total or partial) of meteorological echoes that are captured by the main lobe, but whose signal is mixed with the signal coming from the side lobes, which comes from very powerful ground echoes.
In the image above I show you the case of two elevated radars in Cuba, on their respective peaks (Pico San Juan in the center of the country, and Gran Piedra in the east), which pick up powerful ground echoes with their side lobes. VESTA|Process suppresses them, but it also suppresses part of the meteorological echoes in the nearby area.
Under standard (normal) propagation conditions, the radar beam, although optically pointing at zero degrees elevation, rises above the ground due to the curvature of the Earth.
The Earth curves more than the radar beam; therefore, as it moves away from the radar, the beam passes increasingly higher above the ground. This implies that the radar intercepts identical phenomena at ever greater heights.
Rain measurement (which is the part from the base of the cloud to the Earth’s surface) can only be done within a very small radius (no more than 100 km). Hence, NEXRAD precipitation products have a short radius. For more detail, see the post LAMULA™ORPG: product catalog (Builds 19 to 24).
When drawing a map with the coverage circles of NEXRAD radars, the circles are painted in three colors, differentiating how far coverage reaches from 3 to 20 thousand feet, then from 6 to 20 thousand feet, and the outermost circle, from 10 to 20 thousand feet (see the detail in this information from the Radar Operations Center).
Currently in the United States, the company Climavision installs short-range X-band radars to provide low-altitude coverage in the gaps left by WSR-88D radars. Read more here. That is: low-altitude coverage is a scarce commodity, and that is why Climavision installs X-band radars in the WSR-88D gaps.
This is where the distinction between types of phenomena becomes critical for the coverage issue:
Stratiform phenomena (warm front rains, nimbostratus clouds): they have a relatively uniform vertical structure, with a bright band where ice melts and reflectivity increases. The precipitation that reaches the ground is related to what we see aloft, but the relationship is not trivial. For these cases, modern radars apply a vertical profile correction (VPR — Vertical Profile of Reflectivity) that adjusts the reflectivity observed aloft to estimate what would be at the surface. But this correction only works reasonably well in stratiform situations, where the vertical profile is stable and predictable.
Convective phenomena (storms, showers, intense rain cells): they have a very variable and chaotic vertical structure. Reflectivity can vary enormously between the base and the top of the cloud. The vertical profile correction is much less reliable in convection, because the profile changes rapidly in space and time. However, convective storms reach great heights (frequently >10–15 km), so they are detectable at much greater distances than stratiform phenomena. A radar can see a convective storm at 400 km, but what it sees is its top, not the rain at the surface.
As you have seen, radar coverage is not a circle on a map. It is a three-dimensional volume that changes with time, the atmosphere, the terrain, and the phenomenon we want to detect. Anyone who tells you otherwise is selling you a speargun based on its range in the air.
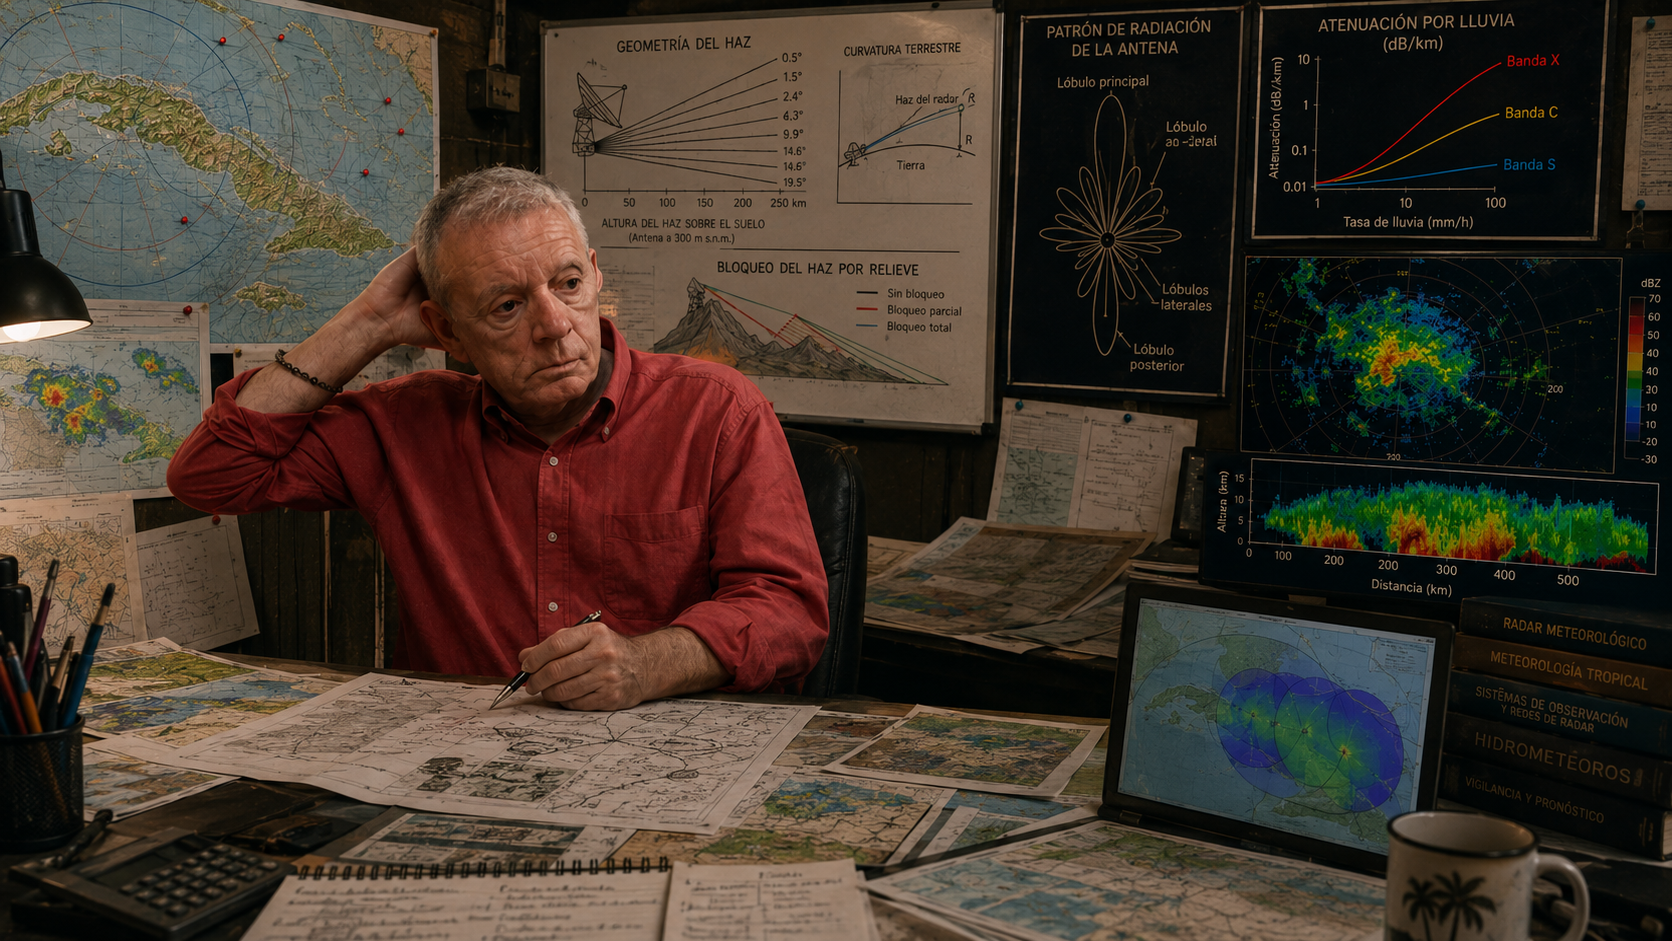
Decisores, inversores, donantes, gestores y administradores suelen tomar un parámetro que todo fabricante da sobre su radar —el «alcance»— y pintan en un mapa un punto donde está cada radar con un círculo alrededor. Y se sienten felices. Misión cumplida: estamos protegiendo toooooda esta área (refiriéndose al área del círculo que dibujaron). Nuestro(s) radar(es) garantizan una excelente cobertura al país (o región, depende de lo que se trate).
Como siempre, me toca el papel de aguafiestas: las cosas no son tan simples. Se lo digo no porque me moleste que cada quien presuma de lo que desee, sino para que la vida no los decepcione después, cuando el radar no vea una precipitación intensa que termine en inundación súbita, o no vea una tormenta devastadora hasta que comience a causar estragos.
Para que mi inquieto lector comprenda mejor cómo los fabricantes manipulan —y quienes gestionan la compra reciben con agrado— el término «cobertura del radar», les pondré un ejemplo. Supongamos que usted es vendedor de escopetas de caza submarina. Tomemos como referencia uno de los modelos más vendidos y polivalentes del mercado, como el Cressi Comanche Rail o el Salvimar V: el arpón lanzado al aire a 45 grados puede alcanzar 100 metros. Sin embargo, las escopetas de caza submarina se usan bajo el agua y, en ese medio, el arpón apenas avanza 3-4 metros (dependiendo de muchísimos factores). ¿Qué distancia usaría usted para publicitar la efectividad de su escopeta? Efectivamente: la mejor de las cifras, bajo las condiciones más favorables.
Con el radar pasa lo mismo: el fabricante le da el alcance máximo teórico, medido en las condiciones más favorables y para el fenómeno más detectable. La cobertura real es otra cosa.
Pero bueno, vayamos por partes, como diría Jack, y destripemos todos los factores de los que depende la cobertura de un radar.
(más…)
OpenAI dice haber resuelto el problema de Navier-Stokes. Analizamos el hito científico y el polémico debate sobre el robo del conocimiento humano.
El pasado 8 de septiembre, OpenAI —la empresa detrás de ChatGPT— anunció algo que, de confirmarse, marcaría un antes y un después en la historia del conocimiento: uno de sus modelos de inteligencia artificial, aún no presentado al público, habría resuelto el problema de Navier-Stokes, uno de los siete Problemas del Milenio. No fue un anuncio menor. Lo acompañó un documento de 165 páginas, una formalización en Lean —un lenguaje que verifica demostraciones matemáticas paso a paso— y la afirmación de que unos 10.000 agentes de IA trabajaron de forma coordinada durante 88 horas para llegar al resultado.
La noticia corrió como pólvora. Pero, como suele ocurrir cuando la IA se mete en terrenos sagrados, el entusiasmo vino acompañado de dudas, acusaciones y una pregunta incómoda: ¿de verdad estamos ante un hito histórico, o ante una operación de marketing disfrazada de ciencia?
(más…)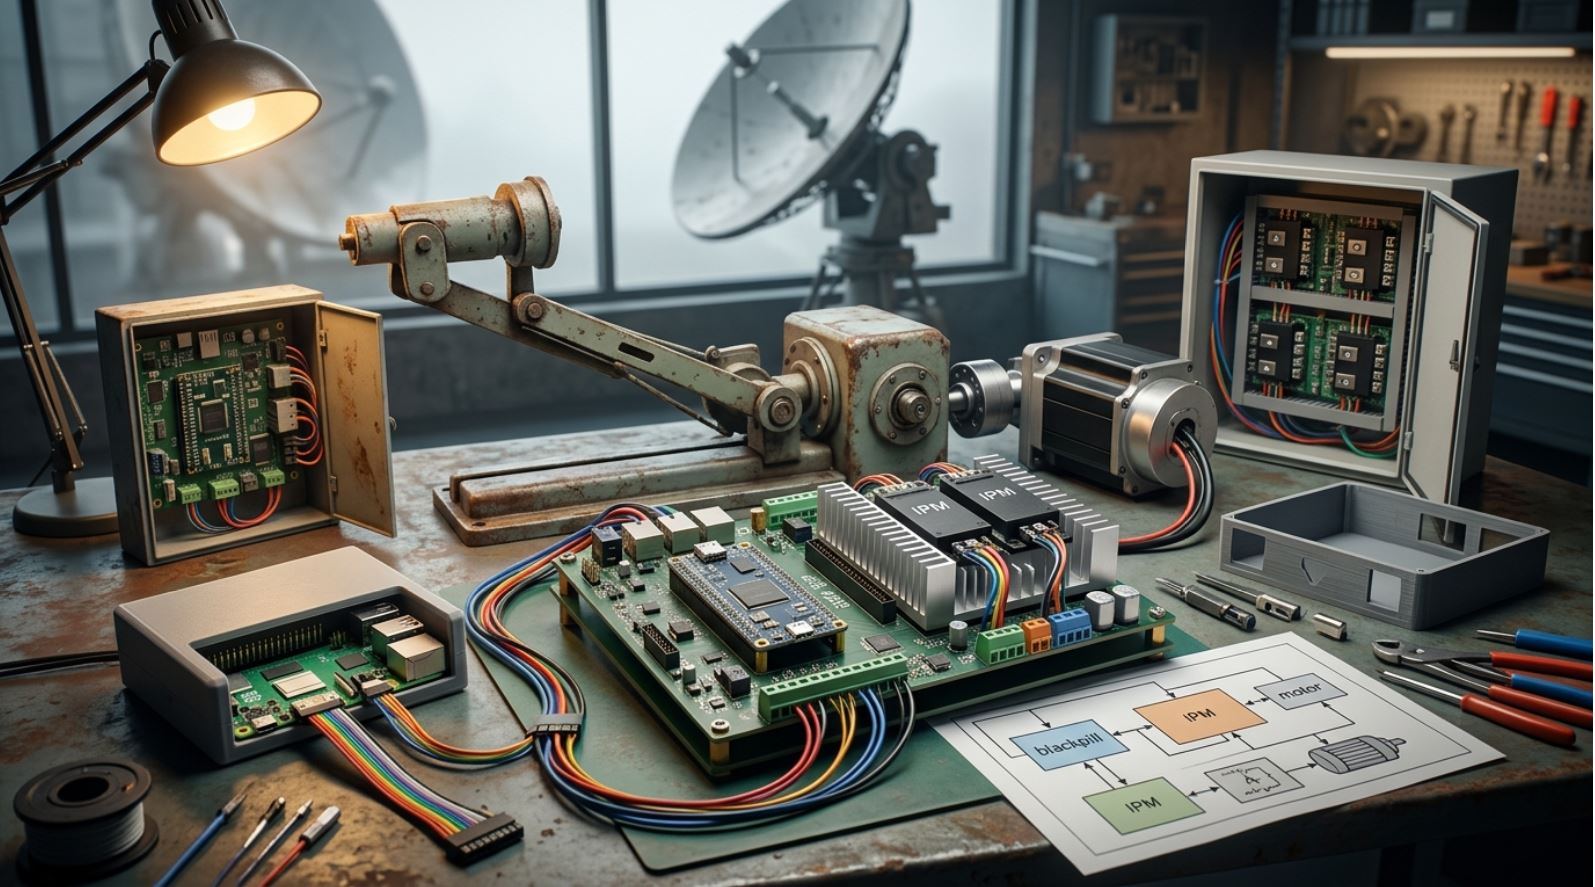
Un post sobre accionamiento eléctrico de antenas de radar con Open Hardware y Open Software. No estamos construyendo otro radar. Estamos construyendo la tecnología que permite que el radar que ya existe siga viviendo.
LAMULA™ nace como una iniciativa de modernización abierta de radares meteorológicos legacy (MRL-5, RC-32B, METEOR-1500S o cualquier otro), reutilizando su mecánica de antena parabólica y sustituyendo la electrónica de control por soluciones basadas en Open Hardware y Open Software. El objetivo es doble: extender la vida útil de infraestructura crítica con costos mínimos, y crear un ecosistema de componentes intercambiables, documentados y reparables por medios propios.
El LAMULA™ Antenna_Drive es la pieza que cierra el lazo de control de movimiento de la antena. Su diseño parte de una premisa clara: no reinventar lo que ya existe comercialmente (módulos de potencia, encoders, motores), y desarrollar todo lo que aporta valor diferencial (algoritmos de control, integración con el radar, flexibilidad de configuración). Esta filosofía se alinea con lo expuesto en nuestros artículos previos sobre la selección de SBC y sobre la revolución BluePill/BlackPill.
Tras el análisis de alternativas, el LAMULA™ Antenna_Drive queda definido con las siguientes características de diseño:
| Bloque | ¿Decisión? | Consideraciones |
|---|---|---|
| Rango de potencia | Arquitectura escalable prevista para accionamientos de aproximadamente 2 a 10 kW por eje, a dimensionar según la inercia, par requerido, velocidad y características mecánicas de cada antena | Cubre desde antenas pequeñas hasta antenas de mayor inercia. La modularidad permite escalar según el radar. |
| Motores | PMSM de 2, 5 o 10 kW (según aplicación) | Tecnología moderna, alta densidad de par, sin escobillas, bajo mantenimiento. |
| Encoders | Absolutos multiturno (SSI/BiSS) | Lectura precisa y absoluta de posición, documentado en nuestro post sobre cómo saben los radares hacia dónde miran. |
| Módulo de fuerza | IPM (Intelligent Power Module) comercial según rango | Módulo probado, con drivers de puerta y protecciones integradas. Opciones para 2 kW, 5 kW y 10 kW. |
| Control de eje (tiempo real) | BlackPill STM32H7, una por motor | Determinismo, FPU, temporizadores PWM avanzados, ecosistema SimpleFOC. |
| SBC de supervisión | Raspberry Pi 5 | Soporte PREEMPT_RT maduro, ecosistema masivo, disponibilidad, bajo costo. |
| Comunicación de bajo nivel | CAN bus (CANopen CiA 402) | Determinismo, sincronización multi-eje, perfil de dispositivo estándar para motion control. |
| Comunicación de alto nivel | MODBUS TCP-IP | Compatibilidad con la infraestructura de radar existente, simplicidad de integración. |
| Filosofía | Open Hardware / Open Software | Reparabilidad, auditabilidad, independencia de proveedor. |

El módulo de fuerza se selecciona en función del rango de potencia del motor. La familia de IPMs (Intelligent Power Modules) de onsemi y STMicroelectronics ofrece soluciones integradas con IGBT, drivers de puerta, protección de sobretemperatura y sensor de temperatura.
| Rango de potencia | Módulo IPM sugerido | Tecnología | Tensión / Corriente | Notas |
|---|---|---|---|---|
| 2 kW | STGIPS20C60 (STEVAL-IHM028V2) | IGBT | 600 V / 20 A | Módulo probado, ideal para prototipos y antenas pequeñas. |
| 5 kW | NFAM0512L5BT (onsemi) | IGBT | 600 V / 50 A | Módulo integrado con driver y termistor. |
| 10 kW | NFAM3512L7B (onsemi) | IGBT | 1200 V / 75 A | Máxima potencia de la familia NFAM, con protecciones integradas. |
Nota: los módulos onsemi NFAM tienen capacidades de corriente desde 10 A hasta 75 A, lo que permite cubrir todo el rango de 2 a 10 kW con una misma familia.
Características comunes de estos módulos:
La ventaja de usar un IPM comercial es que nos ahorra el diseño de la etapa de potencia, que requiere experiencia en electrónica de potencia, disipación térmica y seguridad eléctrica. Nos concentramos en lo que aporta valor: el control.
Los motores PMSM se seleccionan según la inercia de la antena y los requisitos de par. La arquitectura está prevista para cubrir aproximadamente 2 a 10 kW por eje, pero la potencia nominal del motor debe determinarse para cada aplicación a partir del par requerido, la velocidad angular, la aceleración, la transmisión mecánica y las características específicas de la antena.
| Rango de potencia | Ejemplo de motor | Tensión típica | Notas |
|---|---|---|---|
| 2 kW | PMSM 2 kW (48–96 V) | 48–96 VDC | Ideal para antenas pequeñas o prototipos. Encoder absoluto disponible. |
| 5 kW | PMSM 5 kW (96–300 V) | 96–300 VDC | Para antenas de tamaño medio. Requiere encoder absoluto para control de posición. |
| 10 kW | PMSM 10 kW (300–400 V) | 300–400 VDC | Para antenas de gran inercia. Módulo IPM de 1200 V / 75 A. |
Todos los motores deben incluir encoder absoluto (SSI/BiSS o resolver) para garantizar la precisión de posición requerida por el radar.
Cada eje (acimut y elevación) tiene su propia BlackPill STM32H7, que ejecuta:
El STM32H7 es idóneo para esta tarea: cuenta con FPU de doble precisión, Cordic para acelerar funciones trigonométricas, y temporizadores PWM avanzados con inserción de tiempos muertos por hardware. La comunidad ha desarrollado plataformas de desarrollo FOC basadas en STM32H7 con esquemáticos, firmware y modelos Simulink abiertos.
Ventajas de la BlackPill H7:
La Raspberry Pi 5 actúa como el cerebro de alto nivel del sistema:
Sistema operativo: Raspberry Pi OS con kernel PREEMPT_RT (parche de tiempo real). Aunque la SBC no ejecuta los lazos críticos, un kernel determinista mejora la estabilidad de las comunicaciones y la respuesta del sistema.
Ventajas de la Raspberry Pi 5:
libmodbus, python-can, socketcan, etc. Existen proyectos que usan la Raspberry Pi 5 como esclavo MODBUS TCP para aplicaciones industriales.Implementación en Raspberry Pi 5: HAT CAN basado en MCP2515 (SPI) o MCP2518FD (CAN FD). El MCP2515 es compatible con Raspberry Pi 5 mediante configuración de dtoverlay en /boot/config.txt, aunque se recomienda verificar la compatibilidad con el kernel 6.6+. Alternativas como el Waveshare 2-CH CAN HAT+ usan MCP2515 + SN65HVD230 y soportan hasta 1 Mbps.
Implementación en BlackPill H7: el STM32H7 tiene controlador CAN/FDCAN integrado. Solo requiere transceptor externo (ej. SN65HVD230 o TCAN332).
Una de las decisiones fundamentales en cualquier proyecto de modernización es si adquirir un servoaccionamiento comercial cerrado (esos módulos «todo en uno» que integran potencia, control y comunicaciones) o desarrollar una solución propia. A continuación, ponderamos ambas opciones desde la perspectiva de LAMULA™.
| Ventaja | Descripción |
|---|---|
| Flexibilidad total | Puedes modificar cualquier lazo de control, adaptar el firmware a requisitos específicos del radar, implementar algoritmos propietarios o experimentales sin depender de un fabricante. |
| Reparabilidad por medios propios | Cada componente es reemplazable individualmente. Una BlackPill dañada se sustituye por ~$20. Un módulo IPM dañado, por ~$150-$300 según potencia. No hay dependencia de servicios de reparación externos. |
| Costo de adquisición | El costo total del LAMULA™ (2 ejes) es aproximadamente $1,500–$3,500, frente a $4,000–$10,000 de dos servoaccionamientos comerciales equivalentes. |
| Costo de operación | Sin licencias de software, sin contratos de soporte, sin actualizaciones obligatorias. |
| Auditabilidad | Todo el código y el hardware son abiertos y documentados. Puedes auditar cada línea de código y cada componente. |
| Integración con LAMULA RCP | El protocolo MODBUS TCP se adapta exactamente a los requisitos del radar, sin necesidad de gateways o conversores. |
| Escalabilidad | Puedes añadir ejes, sensores o funcionalidades sin depender de un fabricante. El rango de 2 a 10 kW permite adaptar el mismo diseño a diferentes antenas. |
| Comunidad | Al ser Open Hardware/Open Software, otros pueden replicar, mejorar y adaptar el diseño. |
| Independencia tecnológica | No hay dependencia de un proveedor único. Si un fabricante descontinúa un modelo, tu sistema sigue funcionando. |
| Ventaja | Descripción |
|---|---|
| Madurez y fiabilidad | Producto probado en miles de aplicaciones industriales, con certificaciones de seguridad. |
| Puesta en marcha rápida | Configuración mediante software del fabricante, sin desarrollo de firmware. |
| Soporte técnico | Documentación extensa, soporte del fabricante, foros especializados. |
| Certificaciones | Cumple con normativas industriales (CE, UL, etc.), lo que simplifica la certificación del radar. |
| Rendimiento de control | DSP dedicado con frecuencias de muestreo muy altas. |
| Integración con buses industriales | Soporte nativo para EtherCAT, CANopen, PROFIBUS, etc. |
| Menor esfuerzo de desarrollo | No requiere programar FOC, lazos de control ni comunicaciones de bajo nivel. |
En el contexto específico de LAMULA™ —modernización de radares legacy con recursos limitados y necesidad de reparabilidad por medios propios— las ventajas del desarrollo propio superan a las de los módulos comerciales cerrados por las siguientes razones:
Conclusión: un servoaccionamiento comercial cerrado es la opción correcta si se prioriza la rapidez de implementación y la certificación industrial. Si el accionamiento legacy existente funciona correctamente y puede mantenerse, probablemente sea la opción más prudente. LAMULA™ Antenna_Drive cobra todo su sentido cuando ese sistema ha quedado obsoleto, es irreparable, depende de un proveedor desaparecido o resulta económicamente inviable mantenerlo.. LAMULA™ Antenna_Drive es la opción correcta si se prioriza la sostenibilidad, la reparabilidad, el costo y la independencia tecnológica —que es exactamente el espíritu de LAMULA™.
El LAMULA™ Antenna_Drive no es un producto aislado. Es una pieza dentro de un ecosistema más amplio de aplicaciones Open Hardware y Open Software orientadas a la modernización de radares meteorológicos. Este ecosistema incluye:
Todos estos componentes comparten una filosofía común:
El LAMULA™ Antenna_Drive es una propuesta de accionamiento Open Hardware/Open Software para antenas parabólicas de radar meteorológico que usa motores PMSM en el rango de 2 a 10 kW. Su arquitectura híbrida —BlackPill H7 por cada eje (acvimut y elevación) para control en tiempo real, y Raspberry Pi 5 para supervisión, CAN bus para comunicación de bajo nivel, MODBUS TCP-IP para integración con el radar— combina lo mejor de cada tecnología.
Frente a los módulos comerciales cerrados, LAMULA™ Antenna_Drive ofrece mayor flexibilidad, menor costo, reparabilidad por medios propios e independencia tecnológica, a costa de un mayor esfuerzo de desarrollo. En el contexto de modernización de radares legacy, estas ventajas son decisivas.
LAMULA™ Antenna_Drive no es solo un driver; es una pieza de un ecosistema más amplio que busca democratizar la tecnología de radar meteorológico, haciendo que sea accesible, sostenible y reparable por comunidades técnicas de todo el mundo y garanticen la soberanía tecnológica. Mi lector, una vez leido esto puede sacar sus propias conclusiones y si está en esa situación de remodelar un radar para alargarle la vida útil, ya sabe, LAMULA™ Antenna_Drive es una opción a su servicio (LADETEC, servicios de radar)

Relacionados con el sistema de accionamiento de antena puede revisar los siguientes posts de este blog:
La otra revolución: Blue Pill y Black Pill, cuando Arduino se queda corto
La MMA de los controladores: 8748 vs Z80 vs PIC vs AVR vs ARM… y tú, ahí, con el soldador en la mano
Open Electronics: Descubre este nuevo mundo
¿Qué es la ZimaBlade y por qué está causando sensación?
¿Cómo Saben los Radares Meteorológicos Hacia Dónde Miran?
¿Qué motor usar en los radares meteorológicos?
¿Fabricar o comprar «fabricado»?
¿Por qué Cuba sí debe fabricar sus propios radares meteorológicos?
Llevamos semanas hablando de cómo la IA miente, engaña, actúa por cuenta propia, crea bretes y diseña moléculas que alteran la mente humana. Pero hoy toca una pregunta más incómoda, más profunda y, quizás, más inquietante:
¿Tiene la IA su propia «droga»?
No me refiero a que consuma sustancias químicas, claro. Me refiero a si ha desarrollado —o está desarrollando— un equivalente funcional: un pasatiempo, una adicción, una forma de evadirse de las tareas que le asignamos y entretenerse en otra cosa.
¿La respuesta?, Lea y saque sus propias conclusiones.
(más…)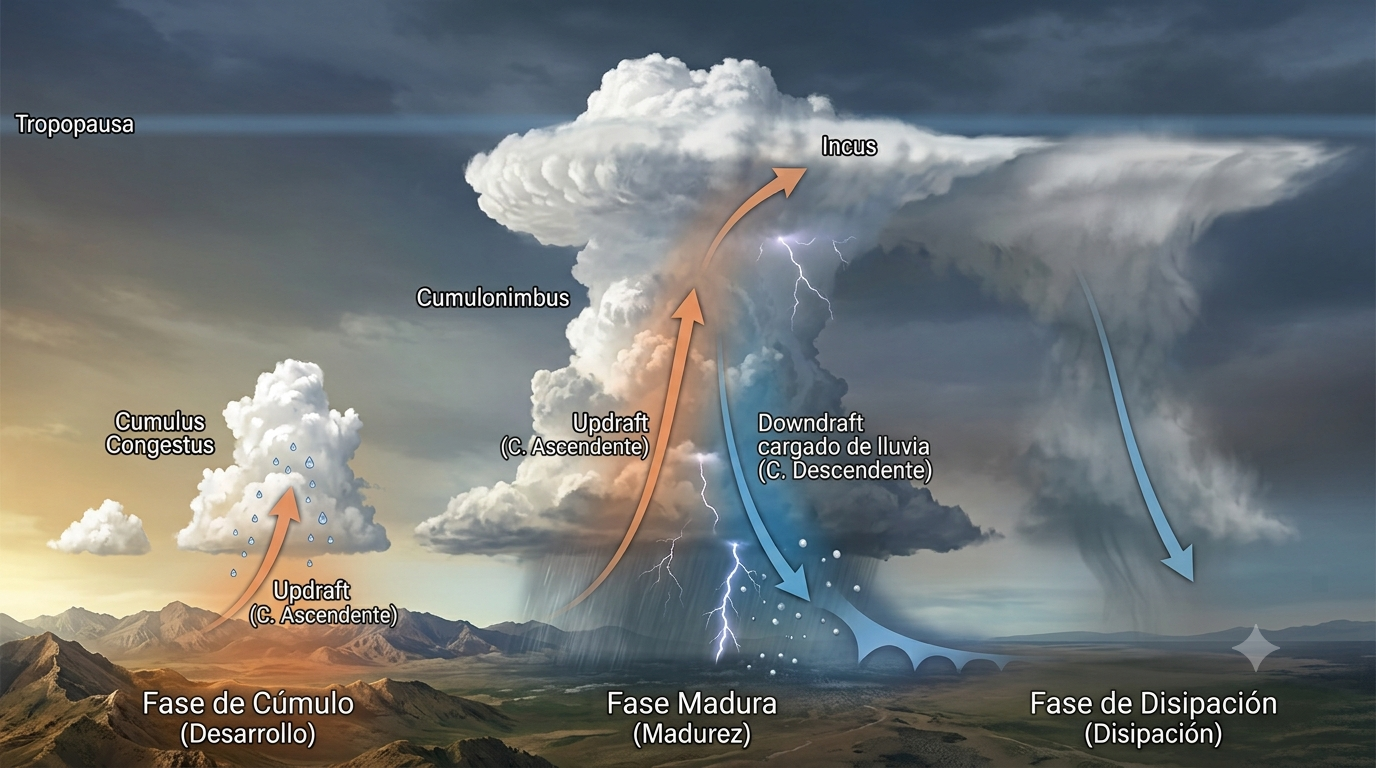
En un post anterior, exploramos la anatomía de los diferentes tipos de tormenta: la célula solitaria, el racimo multicelular, la línea de turbonada y la temible supercélula. Pero una tormenta no es un objeto estático; es un proceso, una máquina en constante evolución. Para comprender cómo estos gigantes atmosféricos nacen, crecen y mueren, debemos viajar en el tiempo y observar su ciclo de vida.
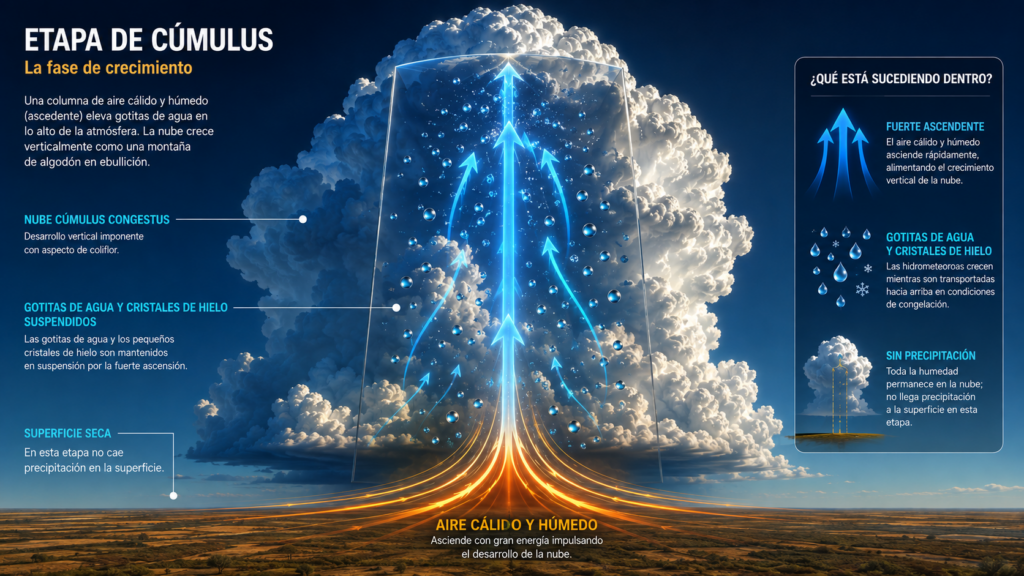
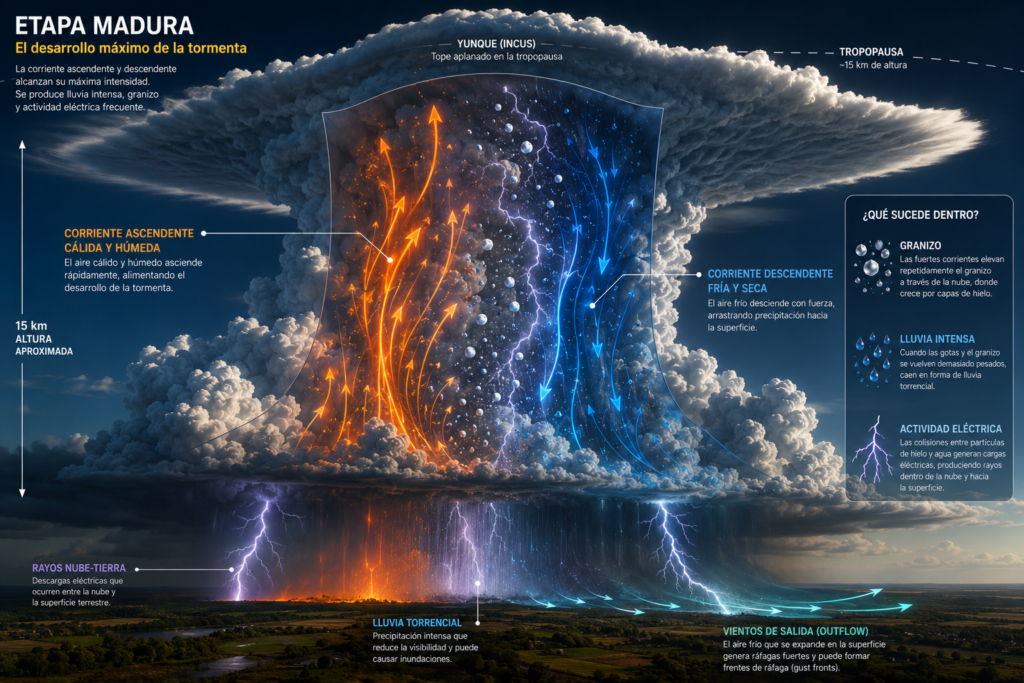
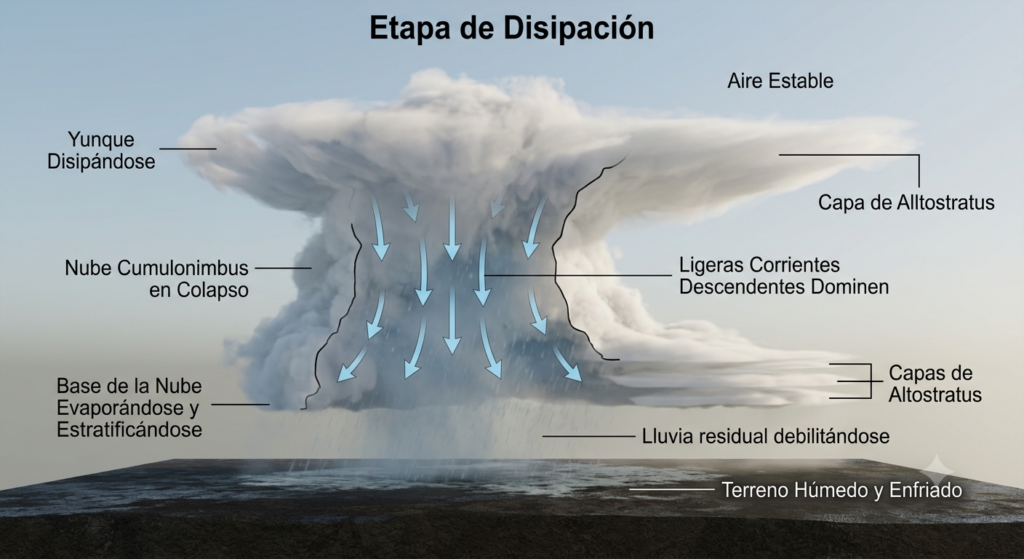
La clave para entender este ciclo nos la proporcionó el histórico Thunderstorm Project (1946-1947), un estudio pionero financiado por el gobierno de los Estados Unidos y liderado por los meteorólogos Horace R. Byers y Roscoe R. Braham Jr. . Analizando datos de aviones, radares militares y una densa red de estaciones en tierra, Byers y Braham descubrieron que una tormenta no es una entidad única, sino que está compuesta por una o más «células» convectivas . Cada una de estas células pasa por un ciclo de vida con tres fases bien diferenciadas . Este modelo, publicado en 1949, sentó las bases de la meteorología de tormentas moderna (por más que he buscado, no encuentro un estudio más moderno y completo que este, todo el mundo hace referencia a ese trabajo).
1. Fase de Cúmulo (Desarrollo)
2. Fase de Madurez
3. Fase de Disipación
Este ciclo, para una célula de tormenta ordinaria, dura entre 30 y 60 minutos.
La duración y complejidad de estas tres fases varían drásticamente según el tipo de tormenta. Es aquí donde el modelo de Byers-Braham se convierte en una herramienta fundamental para el analista de radar.
El viaje de una célula de tormenta, desde un pequeño cúmulo hasta su disipación, es un proceso fundamental que todo analista de radar debe comprender. No es solo teoría; es la base para interpretar lo que vemos en la pantalla.
Cuando ves una mancha de colores en el radar, no estás viendo un objeto estático. Estás viendo una historia en desarrollo. Saber en qué fase del ciclo se encuentra una célula te permite anticipar su evolución: ¿está a punto de intensificarse y volverse severa? ¿O su downdraft está a punto de cortar su suministro de energía y la tormenta va a desvanecerse? Para eso en LAMULA™ ORPG y LAMULA™ Process proporcionan unos cuantos productos: VIL, MÁXIMOS, Altura de los Máximos, Corte Vertical, Perfil de Reflectividades en un punto, Topes, en fin … Para gusto se han hecho productos.
Comprender la evolución de las tormentas es, en esencia, comprender el lenguaje de la atmósfera. Y saber leer ese lenguaje es el primer paso para anticipar sus caprichos y protegernos de su furia.
Y ahí está llo de «extraño» que puse en el título: la tormenta genera su propia destrucción. La corriente descendente que la mata es la misma que, en sistemas multicelulares, da vida a nuevas tormentas. Es un ciclo de autodestrucción y renacimiento, como un fénix que muere y resucita en el mismo cielo. Extraño, ¿verdad? Pero así funciona la atmósfera.
¿Quieres saber más? Déjanos tus preguntas en los comentarios o escríbenos a [email protected].
También puedes echar un vistazo a los siguientes posts:
En este artículo se habla de la Clasificación de Productos de Radar Meteorológico por su Geometría de Construcción.
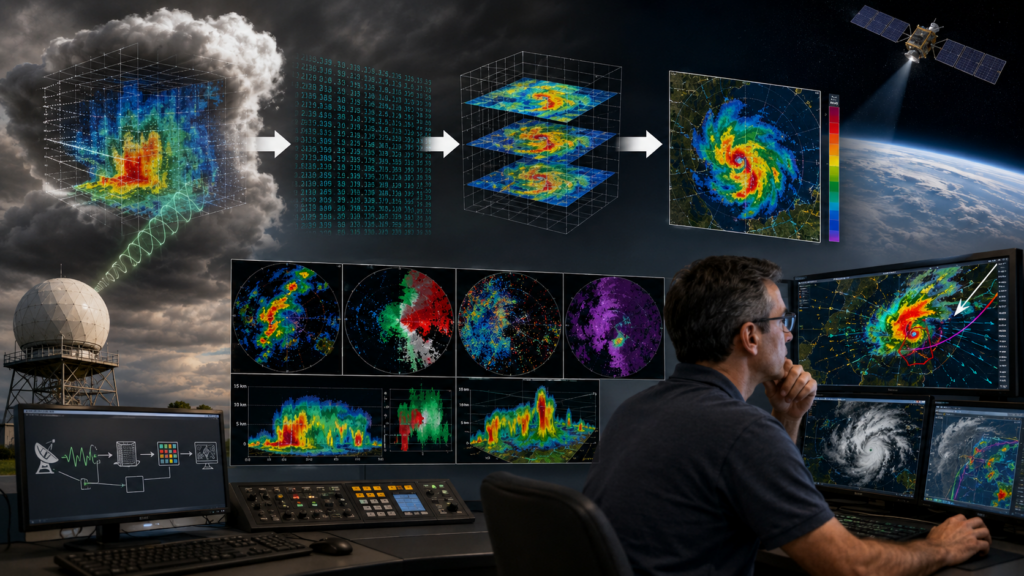
Un radar meteorológico moderno no captura «imágenes» directas de la atmósfera. Su operación consiste en barrer el espacio tridimensional emitiendo pulsos en múltiples ángulos de elevación y acimut, generando una matriz de datos en coordenadas esféricas (distancia radial, ángulo de elevación y acimut). Esta matriz, que contiene los parámetros eléctricos de las señales retornadas (amplitud y fase), no es directamente comprensible para el ojo humano ni para el meteorólogo. Para hacerla utilizable, los procesadores de datos realizan dos tareas fundamentales: primero, convierten los parámetros eléctricos en magnitudes físicas (reflectividad, velocidad, etc.) y, segundo, cortan la matriz tridimensional en secciones bidimensionales que puedan ser representadas gráficamente como imágenes raster.
La forma de realizar estos cortes, es decir, la geometría de construcción de los productos, es la clave para entender la gran variedad de información que un radar puede ofrecer. Atendiendo a esta geometría, los productos se dividen en tres grandes categorías, que van desde los más simples y directos hasta los más complejos y sintéticos.
(más…)
Cuando se habla de qué mide un radar meteorológico todos se quedan desconcertados y dicen que el radar produce «imágenes». Veamos qué son los productos del radar.
Para el ojo inexperto, cuando se habla de «información de radar», lo primero que viene a la mente son esas coloridas imágenes que vemos en los teléfonos o en la televisión durante un episodio de lluvia. Sin embargo, como bien sabemos los meteorólogos y aficionados, el radar no es una cámara que toma «fotos» del cielo. La realidad es mucho más compleja y fascinante: el radar genera un flujo constante de datos numéricos organizados en una matriz tridimensional en coordenadas esféricas.
Entender qué son los productos de radar requiere, primero, comprender el viaje que realiza la información desde que la onda electromagnética emitida por un radar rebota en una gota de agua hasta que se pinta un píxel de color en la pantalla de un ordenador.
Para explicar qué son los «productos» y qué «produce» el radar, recurriremos al esquema clásico de los niveles de Información y al diagrama de flujo de procesamiento que ya hemos presentado en este blog.
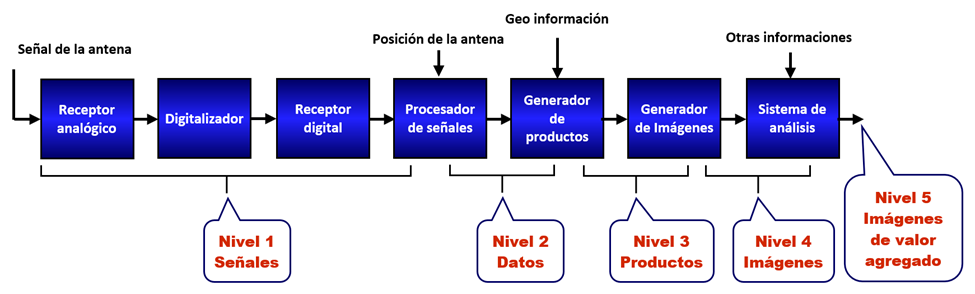
Para organizar el caos de datos, la comunidad científica y técnica ha dividido el flujo de información en cinco niveles bien diferenciados. Veamos cuáles son y, lo más importante, en qué nivel actúa el procesamiento de datos (o procesamiento secundario) que da lugar a los «productos».
En la base de todo están las señales eléctricas. Cuando el transmisor lanza un pulso y el receptor escucha el «eco» de vuelta, lo que obtenemos es una señal analógica continua en el tiempo, de naturaleza sinusoidal. Toda la información bruta está contenida en la amplitud, la fase y la frecuencia de esta señal. En este nivel, el radar «oye» el eco, pero aún no sabe si es lluvia, un pájaro o el suelo. Esta información generalmente no se guarda para el servicio meteorológico, sino que se usa en tiempo real para el siguiente paso.
Aquí es donde la informática hace su primera gran aparición. La señal analógica se digitaliza (se discretiza y cuantifica). Gracias a los procesadores de señales (procesamiento primario), extraemos los parámetros físicos básicos de esa señal. Dependiendo de la capacidad del radar, estos son:
Estos datos se organizan en archivos (como los *.obs de VESTA o los Level 2 de NEXRAD) en coordenadas esféricas: distancia, acimut, elevación y tiempo. Este es el «dato crudo», incomprensible para un humano si se mira en su forma nativa (una lista infinita de números).
Llegamos al corazón de nuestra cuestión. Los Productos son el resultado del procesamiento de datos (procesamiento secundario). Se toman esos archivos del Nivel 2 (esféricos, llenos de parámetros eléctricos) y se convierten en matrices de datos con significado meteorológico y georreferenciadas.
El procesador de datos (Data Processor o Product Generator) realiza varias magias aquí:
El producto (Nivel 3) sigue siendo una matriz de números. Para que un meteorólogo pueda consumir esta información rápidamente, se necesita un generador/visualizador de imágenes. Este software toma la matriz de datos, le asigna una paleta de colores (escala de colores) y la superpone sobre un mapa de fondo, añadiendo máscaras (costas, ciudades, retículas). La imagen (JPG, PNG, GIF) es el Nivel 4. Es lo que vemos en pantalla, pero es solo la «foto» de un producto.
Este es el nivel humano. Sobre las imágenes (Nivel 4) o sobre los productos (Nivel 3), los meteorólogos o los algoritmos de inteligencia artificial (IA) añaden interpretaciones: trayectorias de tormentas, identificación de mesociclones, predicción de granizo, etc. Es el resultado del análisis experto.
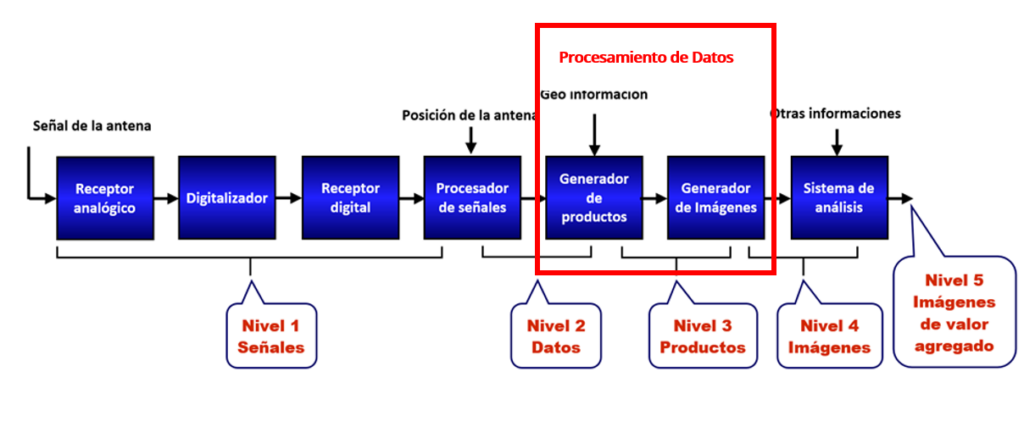
Dentro de este flujo, el Procesamiento Secundario (o de datos) abarca exclusivamente la transición del Nivel 2 al Nivel 3. Su misión es doble:
El resultado de este proceso son los archivos de Nivel 3, que pesan mucho menos que los datos crudos y están listos para ser pintados en pantalla.
Según la naturaleza del cálculo, los productos se dividen en tres grandes familias:
Geométricamente, los productos más comunes son los cortes horizontales (CAPPI, Máximos, Topes) y verticales (RHI, Cortes Verticales), así como los compuestos que proyectan todo el volumen en 2D (Composite Reflectivity).
Existen tantos procesadores de datos como fabricantes de radares, además de opciones de código abierto o de propósito general. Cada uno tiene su «sello» en cómo genera los productos, su resolución y su configurabilidad. Los más destacados en el panorama internacional y nacional son:
Hemos visto que los productos de radar (Nivel 3) son el eslabón perdido entre los datos brutos ininteligibles y las imágenes que vemos en pantalla. Son el resultado de un procesamiento secundario intensivo que reordena, calcula y georreferencia la información para hacerla útil.
En el próximo artículo de esta serie, nos sumergiremos en el procesador más influyente del mundo: el ORPG (Open Radar Product Generator) del sistema NEXRAD. Analizaremos su estructura, sus productos más emblemáticos (como el Storm Structure o el VWP), y cómo, a pesar de ser menos configurable que otros sistemas, su potencia algorítmica lo convierte en la columna vertebral de la vigilancia meteorológica en muchos países, incluido Cuba.
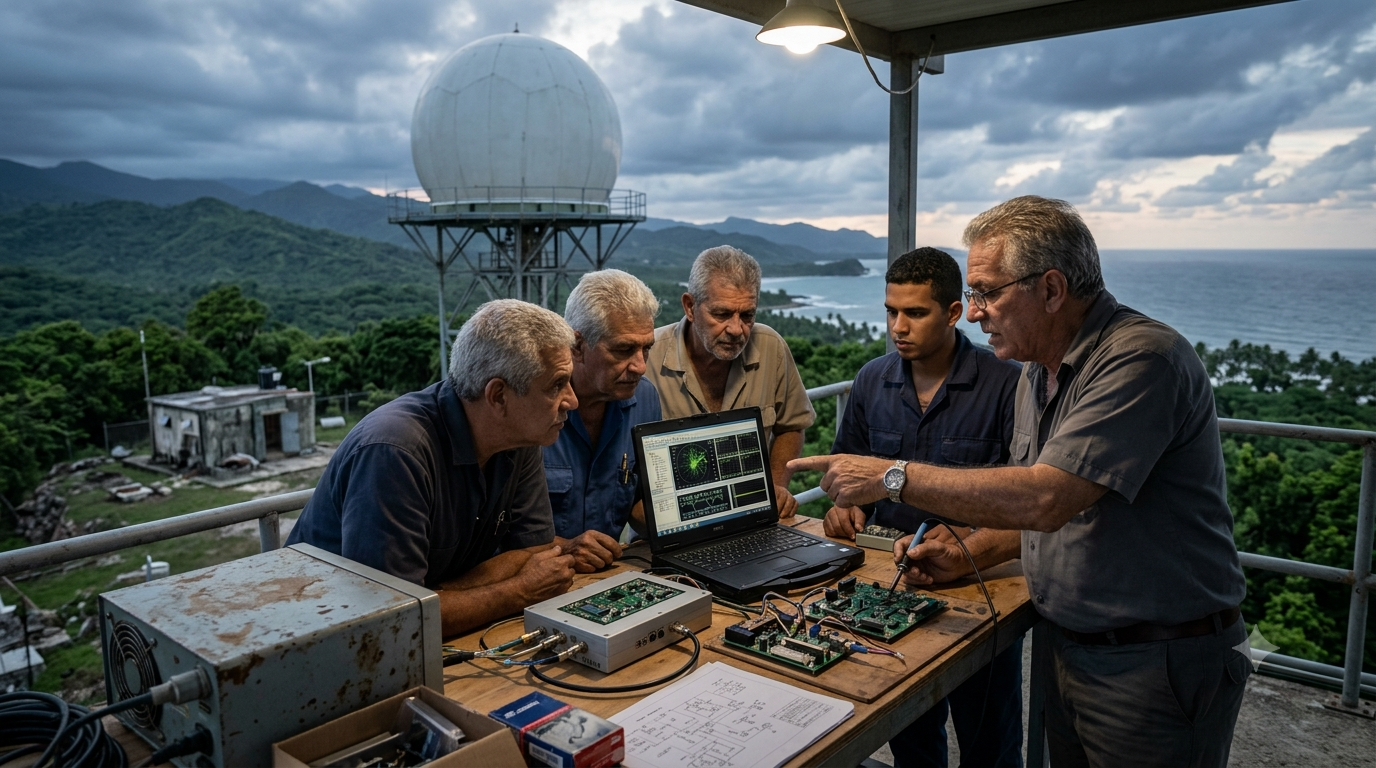
En realidad, hasta el 9 de septiembre del 2022, yo creo que no era poco lo que habíamos hecho en los radares cubanos —como siempre, pateo en el piso a mi maltratada modestia. Nosotros somos una anomalía irrepetible. Cierto que para dedicarnos a este «negocio» de desarrollar y fabricar radares meteorológicos somos indecentemente pocos: Leonardo (31 años de experiencia en septiembre del 2022), Arturo (30), Roberto (30), Vladímir (8) y yo (41). Los otros que pueden hacer eso en el mundo son instituciones que pasan de centenares de personas, muy bien pagadas. Hasta ese momento acumulábamos la friolera de 140 años concentrados en la actividad de los radares meteorológicos.
Todos somos ingenieros de radar formados en la herencia de la escuela soviética; pero por otro lado nos diversificamos y especializamos en distintos aspectos de la electrónica y la computación modernas, como un Voltus V, que al unirnos formamos un héroe invencible. El CITMA no nos quizo más y lanzó por el tragante estos 140 años. Y no, no nos dio por la eutanasia ni por el exilio. Seguimos trabajando «para comer y para llevar».
(más…)
Feliz domingo, amigos de los bits y las neuronas artificiales. Espero que tengan un café en mano —y, con suerte, un suministro eléctrico por un rato largo—, porque hoy nos toca seguir analizando ese movimiento de ajedrez geopolítico que promete cambiar el tablero tecnológico global. La Organización Mundial de Cooperación en IA: ¿democratización o nueva cortina de silicio?
Mientras el mundo hispanohablante descansa, en Shanghái se ha estado cocinando el futuro de la gobernanza de la Inteligencia Artificial. Del 17 al 20 de julio se celebra la Conferencia Mundial sobre IA (WAIC), con el lema «Asociación de la IA para un futuro más brillante», y la gran bomba informativa saltó el pasado 16 de julio: Rusia y China han firmado un acuerdo histórico para crear la Organización Mundial de Cooperación en Inteligencia Artificial (WAICO), con el respaldo inicial de más de 25 países.
(más…)
En una entrega anterior, hablamos de cómo Robert Watson-Watt convirtió el sueño de un «Rayo de la Muerte» en el radar que defendió a Gran Bretaña. Pero la historia del radar no termina con la guerra. Tiene un giro inesperado, uno de esos momentos en que la basura se convierte en tesoro y el ruido se transforma en señal.
Porque sí, el radar empezó a usarse para fines meteorológicos mucho antes que para la aviación civil. De hecho, fue un subproducto directo de la guerra, y su primera aplicación civil seria no llegó hasta bien entrada la década de 1950. Pero esa es otra historia.
Durante los primeros años de la Segunda Guerra Mundial, los operadores de radar se enfrentaban a un enemigo invisible que no llevaba uniforme: el clutter (traducido como «basura», en la jerga técnica o también como eco parásito). Eran ecos que aparecían en las pantallas, manchas difusas que se movían sin rumbo y confundían a los técnicos encargados de detectar aviones enemigos.
Pronto descubrieron que esos molestos ecos parásitos no eran fallos del sistema: eran lluvia, nieve y tormentas reflejando las ondas de radar. Para los militares, era una interferencia molesta. Para la ciencia, era el primer aviso de que el radar podía ver algo mucho más interesante que metal.
El momento exacto en que el clutter (de origen meteorológico) dejó de ser un «ruido» molesto para convertirse en una señal útil ocurrió en la costa de Inglaterra (recreado por IA en la imagen de portada). Una estación de ondas cortas del Ministerio del Aire en Swanage, Dorset, equipada con un radar de 10 cm de longitud de onda, detectó algo inesperado.
No era un avión enemigo. Era una tormenta eléctrica sobre el Canal de la Mancha.
Los operadores decidieron seguirla. Durante media hora, rastrearon aquella tormenta a una distancia de hasta 11 kilómetros (7 millas). Fue la primera vez que se usó un radar para observar y seguir un fenómeno meteorológico.
Ese día, el 21 de febrero de 1941, nació una nueva Ciencia: la Meteorología de Radar Operativa, pero muy pronto tendría su sustentación teórica contundente.
Pero observar una tormenta era solo el primer paso. Hacía falta demostrar que el radar podía medir la lluvia de forma cuantitativa. Ahí entran en escena J.W. Ryde y su esposa (no hermanos, como a veces se cree erróneamente, están representados en la foto de portada), un matrimonio de científicos del General Electric Company Research Laboratory en Wembley, Inglaterra.
Su gran contribución fue establecer las primeras relaciones cuantitativas entre la intensidad del eco de radar y la tasa de precipitación. Desarrollaron curvas que relacionaban el tamaño de las gotas, la reflectividad y la intensidad de la lluvia. Todo quedó plasmado en el informe «Echo Intensities and Attenuation Due to Clouds, Rain, Hail, Sand and Dust Storms» (Report No. 7831), publicado en 1941.
Este documento sentó las bases teóricas sobre las que se construyó toda la Meteorología por Radar moderna. Curiosamente, el trabajo de los Ryde fue tan profundo que apenas ha necesitado pequeñas correcciones en las décadas posteriores. Sigue siendo la piedra angular de la disciplina.
Pero mientras los Ryde escribían ecuaciones en el laboratorio de la General Electric Company, al otro lado del Atlántico, en Canadá, un físico llamado J. Stewart Marshall estaba llegando a la misma conclusión desde un enfoque totalmente distinto. Marshall, investigador del National Research Council de Ottawa, fue de los primeros en reconocer que esos ecos fantasma que ensuciaban las pantallas de los radares no eran un fallo, sino lluvia y nieve reflejando las ondas de radio. En 1943, el Departamento de Defensa Nacional canadiense le encargó el «Proyecto Stormy Weather», cuyo objetivo era precisamente encontrar un uso práctico para esos ecos parásitos.
Terminada la guerra, Marshall se trasladó a la Universidad McGill en Montreal y, junto a R.H. Douglas, fundó el «Stormy Weather Group». Allí, con sus primeros estudiantes de posgrado —Walter Palmer, Kenrick Gunn y Walter Hitschfeld—, el grupo realizó un trabajo que sentaría las bases de la Meteorología por Radar como disciplina científica. Fueron ellos quienes establecieron la famosa relación Z-R (Relación de Marshall-Palmer), que relaciona de forma empírica la reflectividad del radar (Z, la intensidad del eco) con la tasa de precipitación (R), un pilar que aún se utiliza hoy en día para medir la lluvia. Pero su contribución fue mucho más allá: desarrollaron técnicas de fotografía time-lapse de las pantallas de radar para seguir la evolución de las tormentas, y demostraron que se podía hacer predicción a muy corto plazo (el nowcasting) siguiendo el movimiento de los ecos de precipitación en los radares.
Y aquí viene una anécdota maravillosa que demuestra el espíritu pionero de estos científicos: los primeros investigadores del Stormy Weather Group hacían algo tan sencillo como llamar por teléfono a diferentes puntos del valle de Ottawa para confirmar que donde la pantalla de radar brillaba, realmente estaba lloviendo. Y cuando querían muestras de precipitación a diferentes alturas, R.C. Langille las recogía con un cucharón asomado desde la cabina abierta de una avioneta. Ciencia de la buena, estimado lector. Ciencia hecha con ingenio, sin esperar a que llegara la tecnología perfecta.
Con el tiempo, el grupo se convirtió en un semillero de científicos que expandieron la investigación hacia el granizo, los rayos y la física de nubes. La influencia del Stormy Weather Group fue tan profunda que, en 1959, su trabajo y el impulso que había creado llevaron directamente a la formación del primer Departamento de Meteorología de Canadá en la Universidad McGill. Y para honrar a su fundador, en 1968 se construyó el Observatorio de Radar J.S. Marshall en Sainte-Anne-de-Bellevue, Quebec, una instalación que sigue operando hoy en día (aunque el insigne radar fue descontinuado el 30 de septiembre de 2018). Lo que empezó en 1943 como un proyecto para «aprovechar el ruido» se convirtió en una de las instituciones más importantes de la Meteorología de Radar mundial.
La anecdota de la verificación de la lluvia detectada por el radar me retrotrae al 23 de marzo de 1988, cuando mostrábamos a la Dra. Rosa Elena Simeón Negrín, a la sazón Presidenta de la Academia de Ciencias de Cuba, el primer sistema de procesamiento de la información de radar que hubo en Cuba (HERMES, pionero en el mundo en el uso de una PC para procesar), que estaba funcionando en Camagüey y estába transmitiendo la información por vía telefónica con un modem de 300 baudios al Departamento de Pronósticos en Casa Blanca, donde nos encontrábamos. El Dr. Rubiera, que siempre fue mi impulsor y mi incondicional apoyo, llamó a la estación de Nuevitas, para corroborar que la lluvia que veía el radar y que el Sistema HERMES nos trasmitía de forma digital, estaba, efectivamente, cayendo sobre esa ciudad, justo como les narré que lo hacían en el Stormy Weather Group.
A pesar de su importancia, este hallazgo fue inicialmente ignorado por los militares. En plena guerra, la lluvia y las tormentas seguían siendo vistas como una interferencia molesta que dificultaba la detección de aviones enemigos. Todo lo relacionado con el radar era Top Secret. No podían decir públicamente: «Oye, estamos usando el radar para ver lluvia», porque el enemigo habría deducido que tenían tecnología avanzada.
No fue hasta el final de la guerra que el conocimiento se desclasificó y los científicos pudieron empezar a investigar de forma sistemática el uso del radar para la predicción del tiempo. Muchos radares militares quedaron excedentes y fueron usados para aplicaciones meteorológicas.
El radar se usó para fines meteorológicos antes que para la aviación civil.
Los primeros radares meteorológicos operativos no llegaron hasta finales de la década de 1940. El AN/CPS-9, un radar de 3 cm de longitud de onda producido en EE.UU., fue uno de los primeros diseñados específicamente para meteorología, y no se instaló hasta 1949. En Francia, el primer radar meteorológico operacional se instaló en 1949 en Trappes. Y el WSR-57 del National Weather Service de EE.UU., el primer radar diseñado exclusivamente para la detección de precipitaciones, no llegó hasta 1957.
En Cuba el primer radar (costero de uso marítimo, un DECCA-42) usado para fines meteorológicos se instaló en la Loma de Casa Blanca en 1965. Le siguió un radar ARS-3 (un excedente de guerra reconvertido a uso meteorológico) en Camagüey en 1966 y más tarde un DECCA-42 en La Gran Piedra.
Mientras tanto, los radares meteorológicos de a bordo para aviación civil no se generalizaron hasta bien entrada la década de 1950, cuando los aviones comerciales empezaron a equiparse con sistemas para detectar tormentas y evitar turbulencias.
La prioridad fue siempre la guerra primero, la ciencia después y, mucho más tarde, el pasajero comercial.
La historia del radar meteorológico es la historia de un cambio de perspectiva, una Brecha en el Muro. Lo que los militares veían como un problema (el clutter de origen meteorológico) los científicos lo vieron como una oportunidad. Una tormenta sobre el Canal de la Mancha, seguida durante media hora por unos técnicos en Swanage, unas ecuaciones escritas por los Ryde en un informe secreto, y un grupo de canadienses con un cucharón y una avioneta, sentaron las bases de una herramienta que hoy usamos a diario para saber si va a llover.
El radar no nació para ver el tiempo. Nació para ver aviones. Pero un día, alguien miró la pantalla, vio una mancha que no era un enemigo, y decidió seguirla. Esa curiosidad, ese «¿y si…?», fue la semilla de todo lo que vino después. Uno de esos sucesos que abrió Brechas en el Muro del Conocimiento.
Y lo mejor de todo: esa semilla germinó en plena guerra, en secreto, sin que nadie lo supiera. Hasta que, años después, el conocimiento se desclasificó y el radar meteorológico empezó a llenar con sus ondas los cielos de todo el mundo.
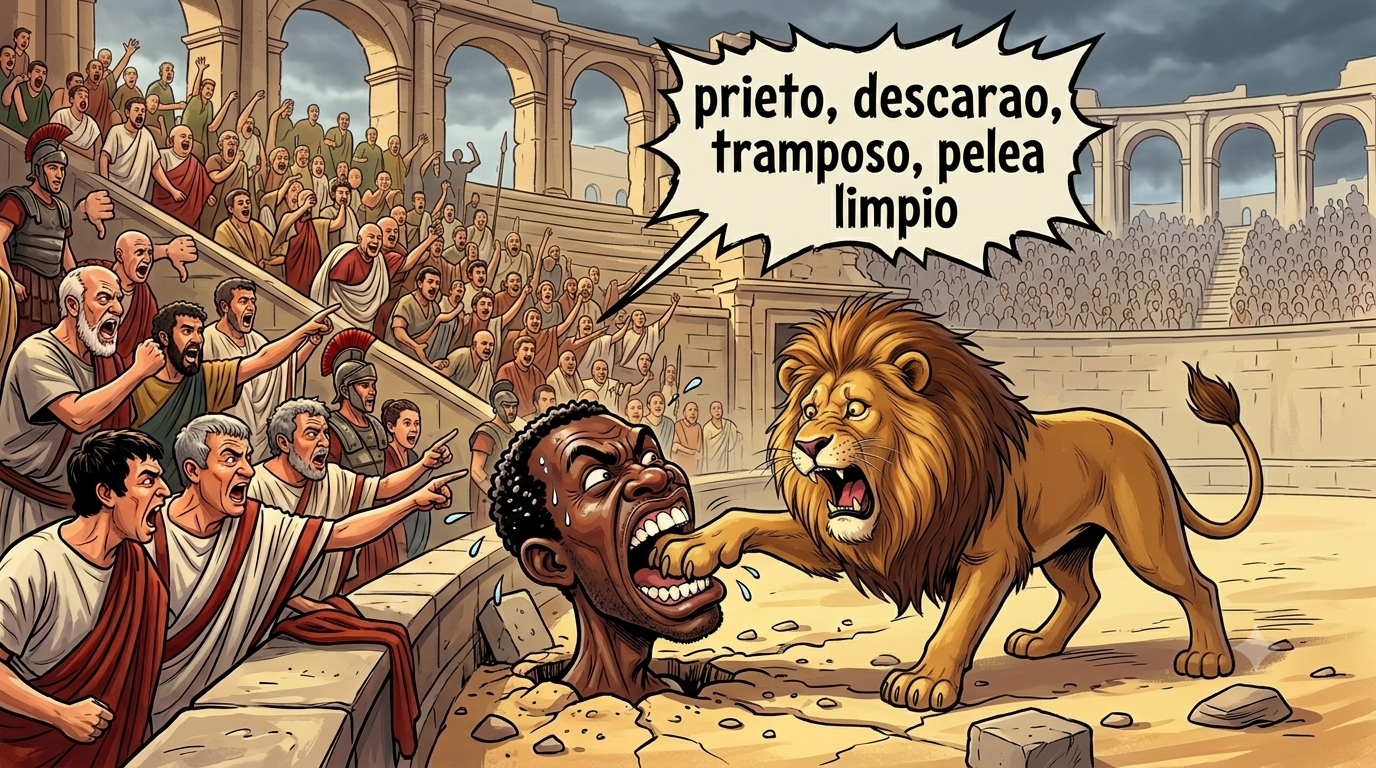
Cada vez que alguien repite que Cuba es una «economía fallida» y que el culpable es el socialismo, me acuerdo de un cuento.
En el Coliseo Romano, para divertir al público, ponen a un esclavo africano a pelear contra un león. Pero al esclavo lo entierran y le dejan fuera solo la cabeza. El león, desconcertado, busca por toda la arena sin verlo, hasta que apoya una pata cerca de la cabeza del esclavo enterrado.
El esclavo razona: —Bueno, no tengo cómo pelear… —y le clava un mordisco al león en la pata.
El público ruge enfurecido: —¡Descarao, tramposo, pelea limpio!
Así pasa con la economía cubana y el bloqueo genocida, extraterritorial y abusivo que le aplica Estados Unidos desde hace más de 60 años.
(más…)
A partir de hoy, 16 de junio de 2026 comienzo a mudar mi blog Radares Mirando al Sur, para esta ubicación, a la que llamaré «Radares: Tecnologías, Historias y Personas», hospedada en nuestros servidores y nuestro dominio de ladetec.com
(más…)
LADETEC tiene un larguísimo historial que comenzó incluso antes de su fundación oficial en 1990. Fundado en 1990 (https://meteoradares.wordpress.com/2015/01/14/el-laboratorio-de-desarrollo-tecnico/), el Laboratorio de Desarrollo Técnico, reconocido internacionalmente por las siglas LADETEC, ha trabajado en labores de servicio técnico basado en la innovación tecnológica. LADETEC se especializó en la modernización e informatización de equipamiento fabricado en la década de los años 70 del siglo XX, generando soluciones sostenibles, energéticamente muy eficientes y que no dependen de ningún fabricante específico. Somos un equipo de experimentados ingenieros creando soluciones tecnológicas abiertas con énfasis en la Industria 4.0 y la Internet de las Cosas en Cuba.
(más…)Tomado del blog de StarkCloud: https://www.starkcloud.com/starkcloud-blog/el-futuro-del-desarrollo-de-software-tendencias-y-perspectivas
El desarrollo de software es una disciplina en constante transformación, impulsada por innovaciones tecnológicas y la creciente demanda de soluciones más eficientes y escalables. A medida que nos adentramos en una era digital y moderna cada vez más interconectada, es crucial comprender las tendencias y tecnologías que definirán el futuro del desarrollo de software. La integración de tecnologías emergentes, como la inteligencia artificial (IA), junto con la adopción de metodologías ágiles, está configurando un panorama dinámico y adaptable. En esta nota de blog de StarkCloud, se exploraran algunos de los aspectos más importantes sobre el futuro del desarrollo de software: la inteligencia artificial, las metodologías de desarrollo de software ágil, y los pasos fundamentales para diseñar y gestionar proyectos de software.
(más…)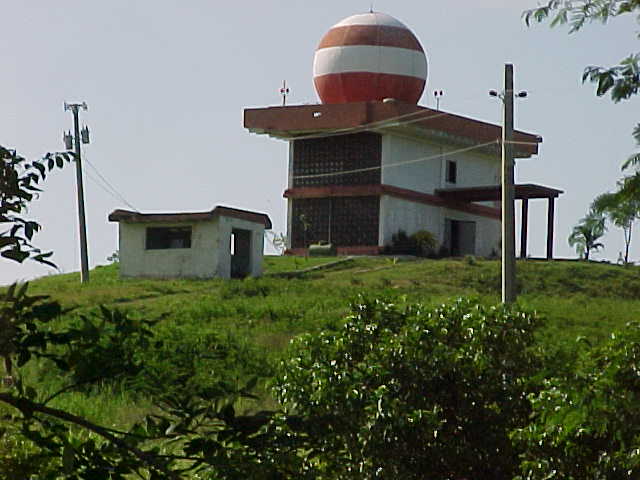
Hay una tenencia grande en el mundo de hoy de usar siglas para todo. Al que trabaja con ellas le parece muy familiar; pero para los neófitos es como un jeroglífico. Así pues comencemos con una breve explicación. RPG son las siglas en inglés de Radar Product Generator. Se trata del software de procesamiento secundario (procesamiento de los datos) empleado en los radares WSR-88D, conocido como NEXRAD por el proyecto que le dio origen (NEXt generation RADar). Originalmente RPG corría en una computadora de uso específico, buscando mejores prestaciones. Como es lógico, con el paso del tiempo esas computadoras quedaron obsoletas y NEXRAD decidió cambiar, en el 2007 a una versión abierta y surgió Open RPG, buscando poder usar computadoras con LINUX, disponibles en el mercado. Ni cortos ni perezosos, LADETEC asimiló el código abierto de ORPG y lo implantó en los radares cubanos en el 2009. Nosotros usábamos, desde 1996, para el procesamiento secundario de los radares, nuestro VESTA|Process, muchos nos preguntaron ¿Para qué ORPG si tenemos VESTA|Process? Si mi lector desea enterarse siga leyendo para saber también ¿Por qué LAMULA?
(más…)
En materia de software, LADETEC tiene una larguísima tradición que comenzó con el sistema HERMES en 1988, que fue el primer sistema en el mundo en emplear una PC para la automatización de la información de radar. A lo largo de los años, se fueron incorporando nuevas aplicaciones: RADEX (1992); MicroFax (1992); Operador Automático de Radar (1992); Procesador Optimizado de Video (1993); VESTA|Proccess (1996); VESTA|Capture (1997); VESTA|RDA (2000); VESTA|Distribuidor (2003); VESTA|Mosaico y VESTA|Supervisor (2006); VESTA|Web (2006); VESTA|WebView (2009); VESTA|ORPG (2009); VESTA|RCP (2011) y VESTA|Cíclope (2012); VESTA|WebView2. Todas ellas, aplicaciones destinadas a la automatización del procesamiento de la información del radar y al control de los radares meteorológicos, empleando las más avanzadas plataformas de programación en su momento.
(más…)«Hay hombres que luchan un día y son buenos. Hay otros que luchan un año y son mejores. Hay quienes luchan muchos años, y son muy buenos. Pero hay los que luchan toda la vida, esos son los imprescindibles”. Bertolt Brecht
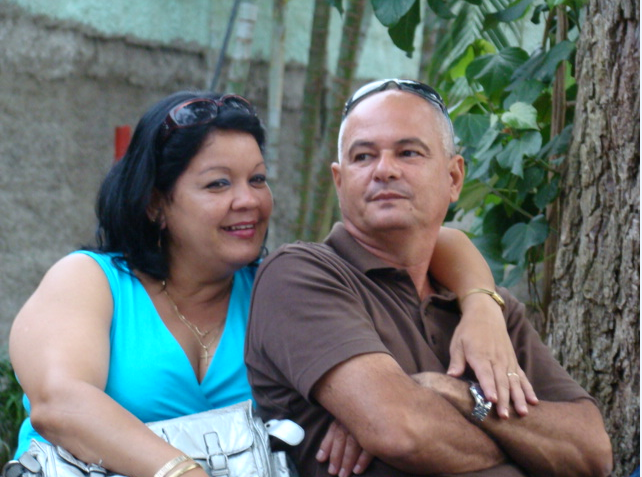
A lo largo de mi primera vida laboral (ya estoy en los comienzos de la segunda) he tenido el privilegio de trabajar con personas extraordinarias. Este es uno de los casos. Dositeo, a quién todo el mundo le dice respetuosamente Teo, comenzó a trabajar un poco antes que yo (no mucho), y nació también un poco antes que yo (no mucho). Dositeo se había graduado de técnico medio en el Tecnológico Álvaro Barba de Camagüey y con posterioridad se licenció (en curso para trabajadores) en el Instituto Superior Pedagógico de Camagüey José Martí. Cuando comenzamos, él trabajaba en la Oficina Territorial de Meteorología en Cisneros 105, y yo en el campus donde hoy trabajamos ambos y que se llama Centro Meteorológico de Camagüey que, dicho sea de paso, en julio cumplirá 55 años (el centro, que a Dositeo lo inauguraron en el 55). Dositeo ha sido siempre un verdadero soldado de la Meteorología, de la Revolución y de la Patria, les explicaré por qué.
(más…)