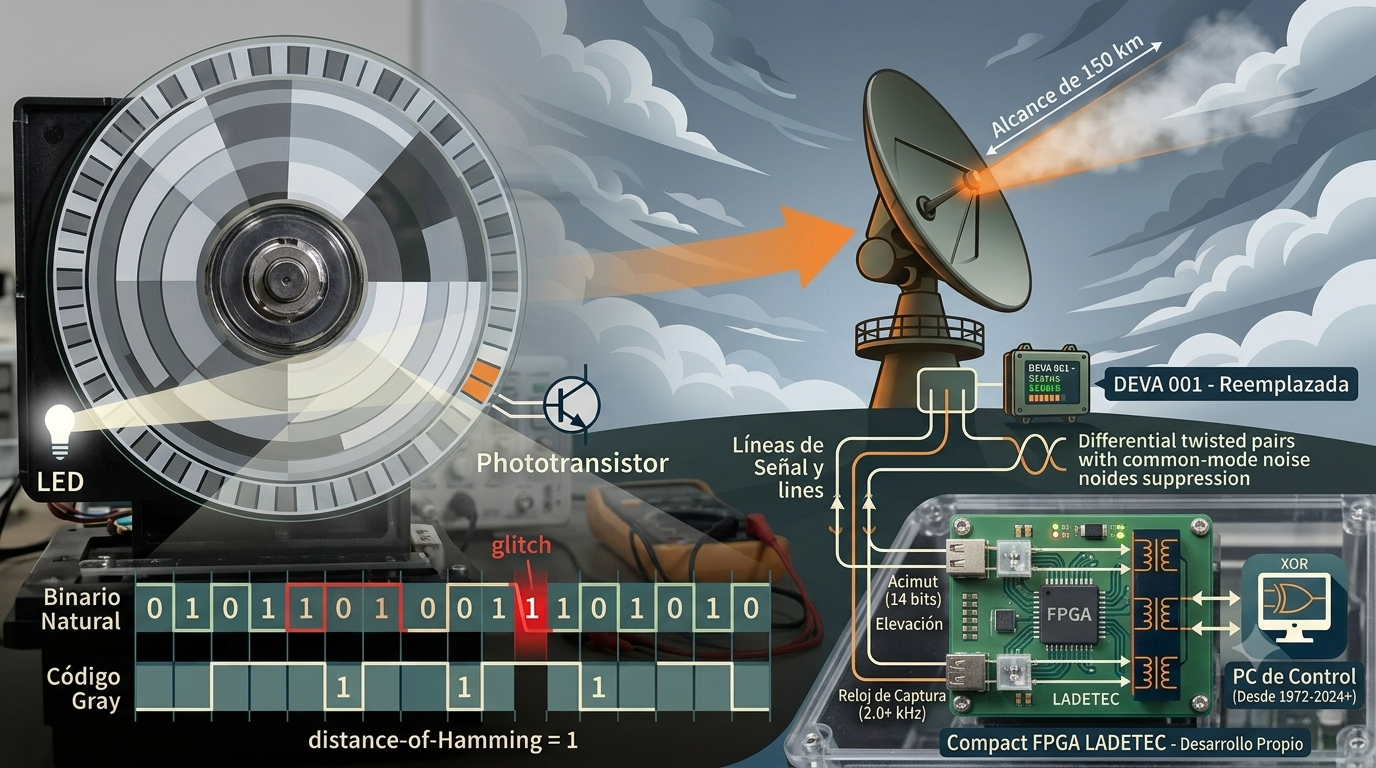
Evolución tecnológica, la elegancia del Código Gray y el reto de la lectura de la posición de la antena y las soluciones de LAMULA™.
Nosotros lo hicimos muy bien desde la primera vez que lo intentamos en el mítico radar de la Loma de la Mula en 1997, y salió bien a pesar de que los encoders que venían con ese radar MRL-5 estaban defectuosos y aún así estuvimos trabajando con ellos más de tres años hasta que Alexey les adaptó unos encoders modernos que compramos, y eso fue por el año 2000. La adaptación de Alexey funcionó muy bien también. Desde mis primeras visitas al radar de McGill en el Observatorio Marshall, mi amigo el Profesor Isztar Zawadzki le insistía a su ingeniero principal que conversara conmigo y adquiriera nuestra experiencia.
También los ingleses, en su primera visita exploratoria para conocer el radar antes de hacernos su transferencia tecnológica del Doppler, se interesaron por ver cómo habíamos resuelto este asunto. Obviamente, les preocupaba porque ellos habían tenido dificultades. Así pues, decidí escribir este post explicando el complejo asunto de conocer, con exactitud, ¿hacia dónde mira la antena del radar? y cómo lo resolvimos.
Introducción
Para que un radar meteorológico pueda estimar la intensidad de una precipitación o la velocidad Doppler de una tormenta a más de 150 km de distancia, no basta con emitir un pulso electromagnético de alta potencia. Existe una condición previa indispensable: conocer con extrema precisión hacia dónde está apuntando el eje de la antena en cada milisegundo.
En esta entrega de Radares Mirando al Sur, abordamos los fundamentos físicos, geométricos y digitales que hacen posible la lectura de la posición angular de la antena. Repasamos hitos históricos fascinantes y analizamos los logros en soberanía tecnológica para la sustitución de componentes importados, demostrando que la innovación local es clave para mantener estos sistemas operativos.
1. Geometría de la Medición Meteorológica
Un radar meteorológico ubica los ecos reflejados por las nubes e hidrometeoros en un sistema de coordenadas esféricas tridimensional. Para ello, requiere medir tres parámetros fundamentales:
- Distancia al blanco: Calculada a través del tiempo que tarda la onda en ir y regresar.
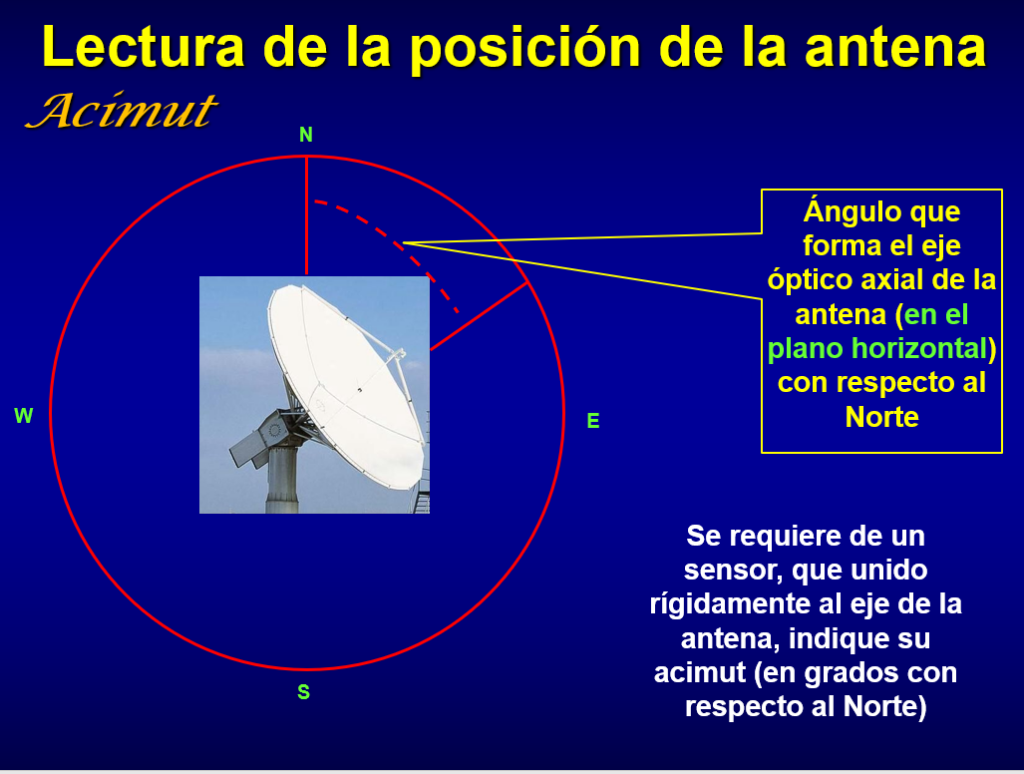
- Acimut (θθ): El ángulo en el plano horizontal formado por el eje axial de la antena respecto al Norte geográfico (0° a 360°).
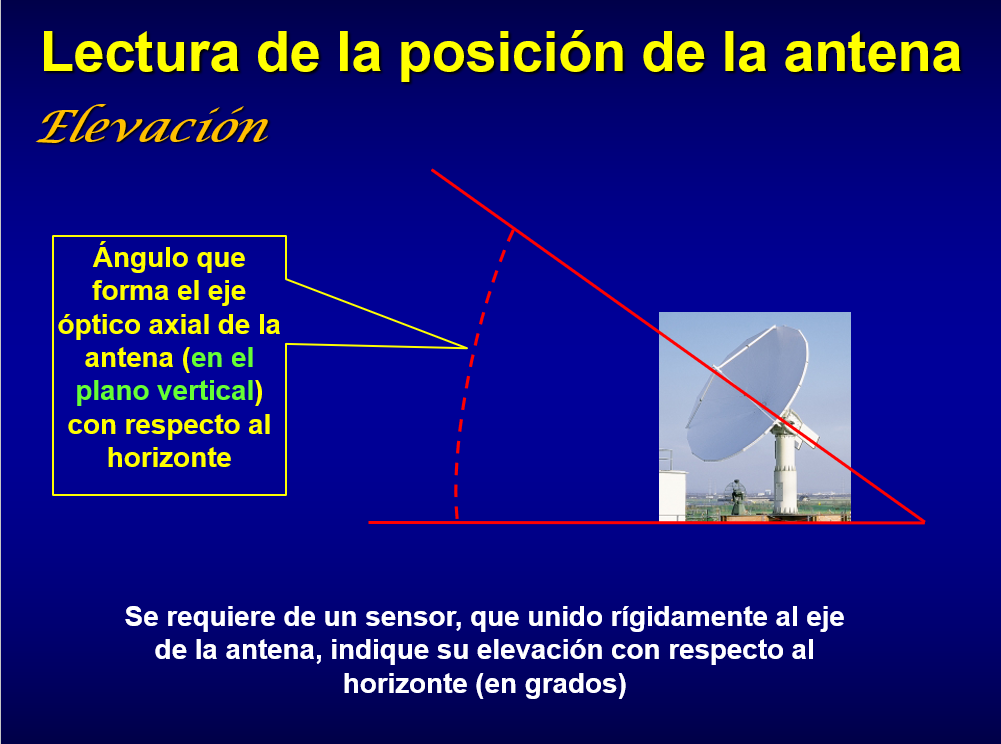
- Elevación (ϕϕ): El ángulo en el plano vertical formado por el eje axial de la antena respecto al horizonte.
Las tareas del sistema de lectura de posición son múltiples y críticas:
- Leer en tiempo real la posición precisa en acimut y elevación.
- Transmitir los datos instantáneos desde el pedestal hasta la sala de control.
- Etiquetar espacialmente los datos adquiridos (reflectividad, velocidad Doppler).
- Servir de retroalimentación para el sistema de control de motores que gobierna el barrido de la antena.
- Permitir al operador monitorear la orientación del sistema.
2. Evolución Tecnológica: De los Selsyns al Histórico Radar MRL-5
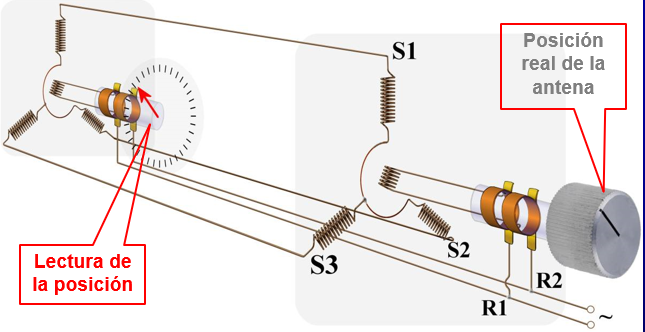
En las primeras décadas de la radarística, la lectura de posición dependía de sistemas electromecánicos como selsyns y sincroresolvers. Estos dispositivos transmitían la información en formato analógico a agujas graduadas. Sin embargo, sufrían de descalibración mecánica, juego entre engranajes (backlash) y no permitían una integración directa con computadoras digitales.
Con el desarrollo de la microelectrónica en los años 80, la industria comenzó a migrar hacia codificadores ópticos digitales (encoders).
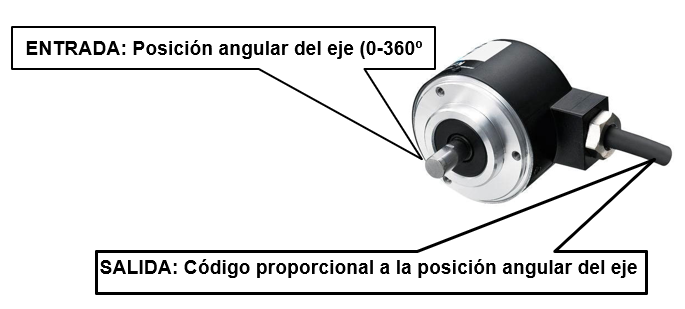
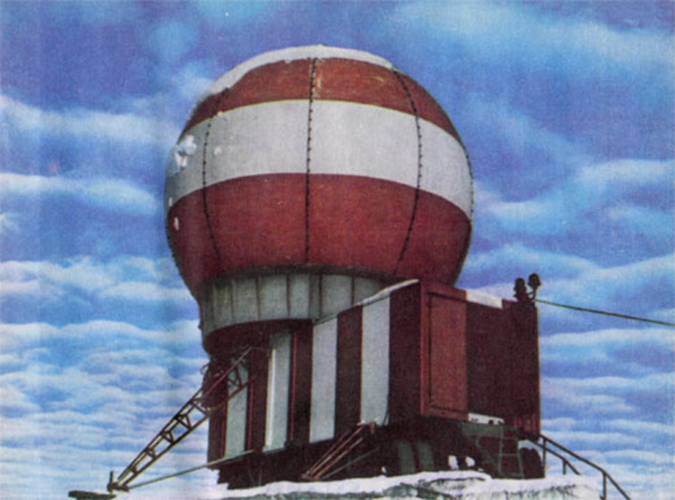
Pero la historia guarda un hito muy especial: el radar soviético MRL-5 fue el primer radar meteorológico en el mundo en incorporar codificadores ópticos con salida digital para determinar la posición de la antena. Su ejemplar n.º 0 se produjo en 1972 (y yo lo pude visitar en mi pasantía en Nalchik), marcando un antes y un después en la precisión y fiabilidad de la medición angular.
3. Precisión Angular y Resolución de Bits
En la observación por radar, un error angular aparentemente imperceptible se amplifica de forma considerable a grandes distancias. En una antena con un haz estándar de 1.5° de ancho (que abarca aproximadamente 4 km a 150 km de distancia), la resolución del encoder marca una diferencia crítica:
| Bits (Dígitos) | Cantidad de Sectores | Resolución Angular | Error Lineal a 150 km (% del haz) |
|---|---|---|---|
| 12 bits | 4,096 | ±0.08∘ | ±0.21 km (5.00%) |
| 13 bits | 8,192 | ±0.04∘ | ±0.10 km (2.50%) |
| 14 bits | 16,384 | ±0.02∘ | ±0.05 km (1.25%) |
| 15 bits | 32,768 | ±0.01∘ | ±0.03 km (0.75%) |
| 16 bits | 65,536 | ±0.005∘ | ±0.01 km (0.25%) |
4. El Desafío Físico de la Incertidumbre Óptica
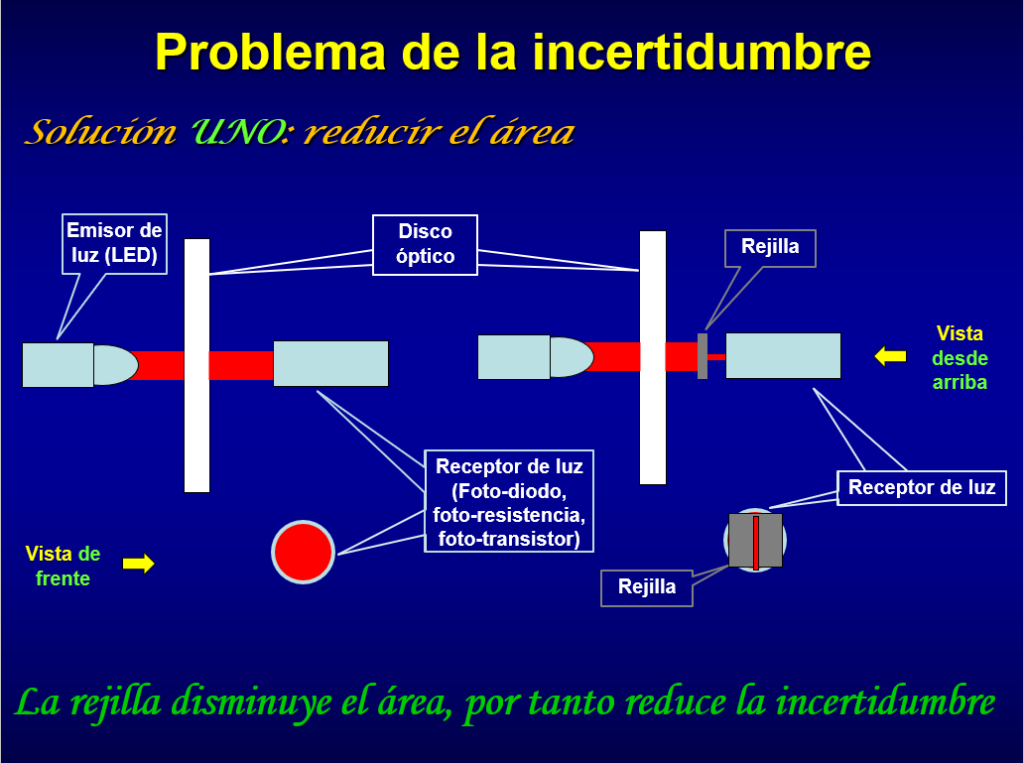
Un codificador óptico cuenta con un disco interno que gira solidario al eje. Este disco posee pistas con sectores transparentes (bit 1) y opacos (bit 0). Un par de diodo emisor (LED) y un fotoreceptor detectan el paso de la luz.
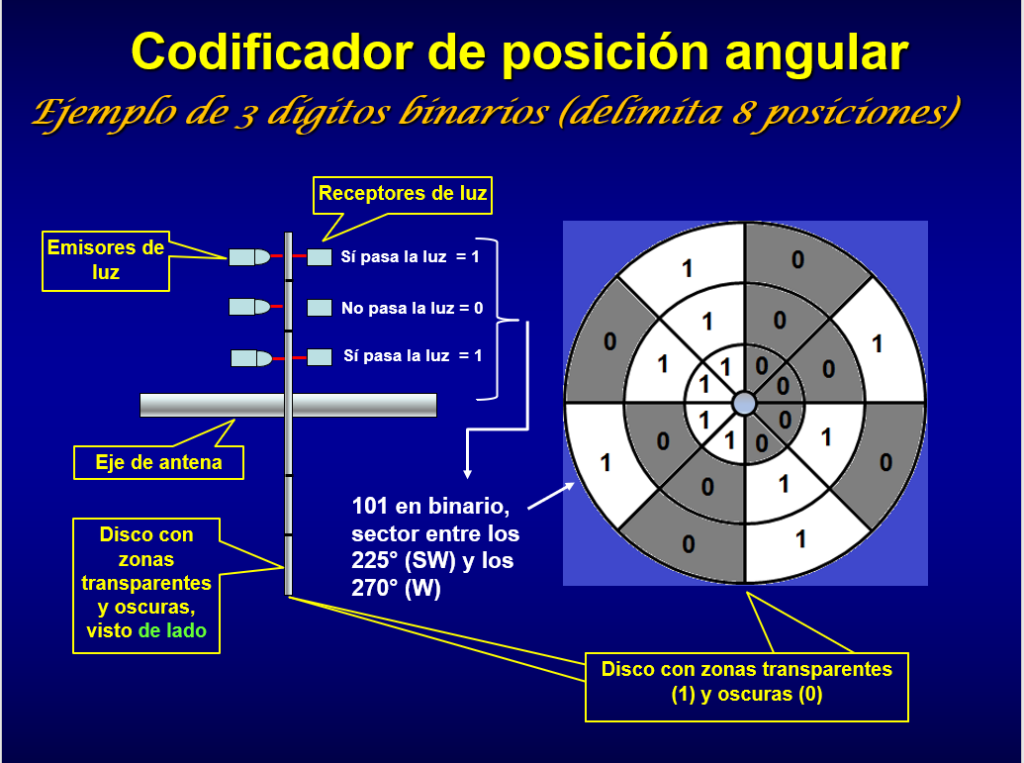
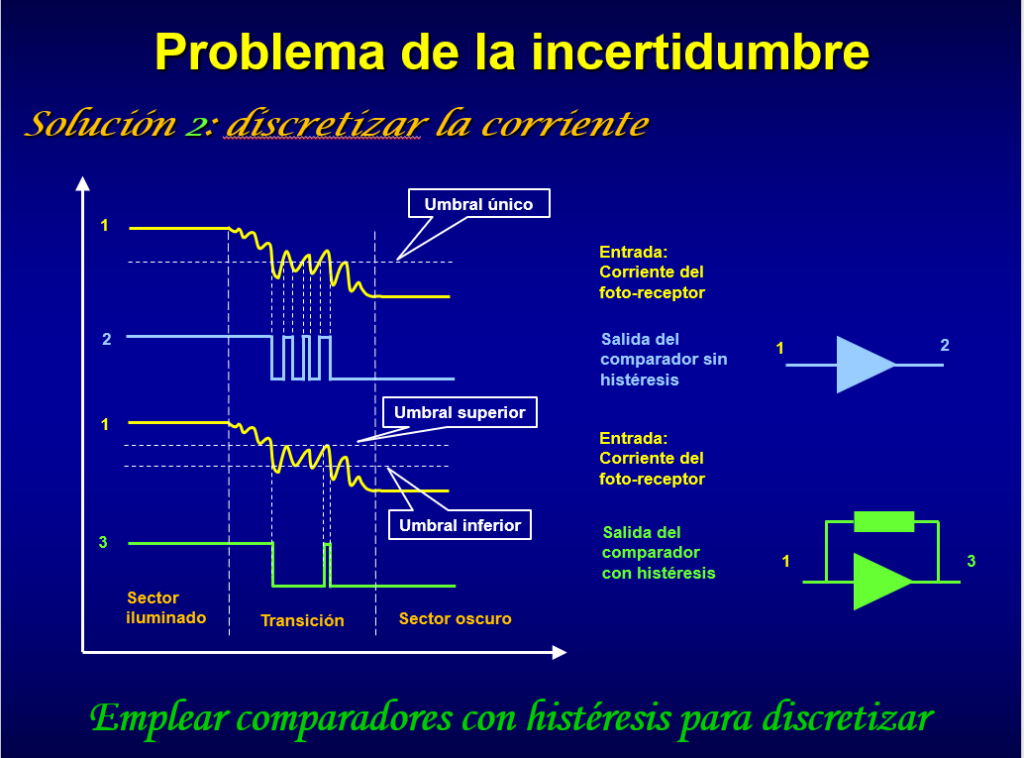
Cuando el disco se mueve, la frontera entre un sector transparente y uno opaco cruza por el sensor, generando una zona de transición con una corriente fluctuante e indeterminada.
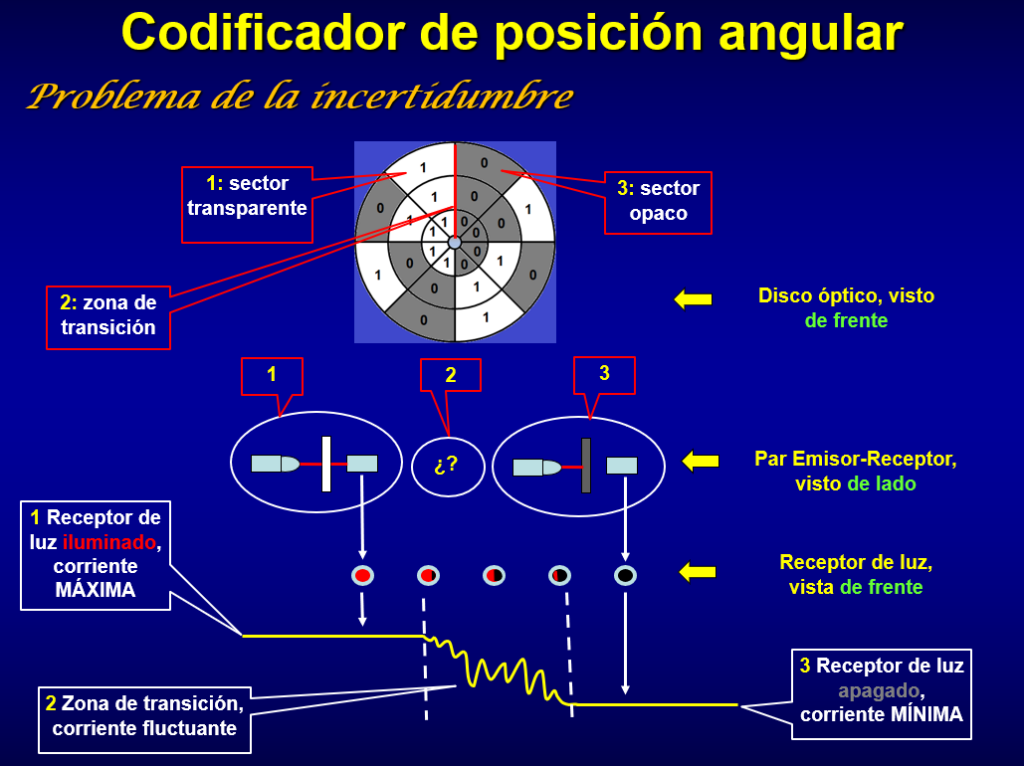
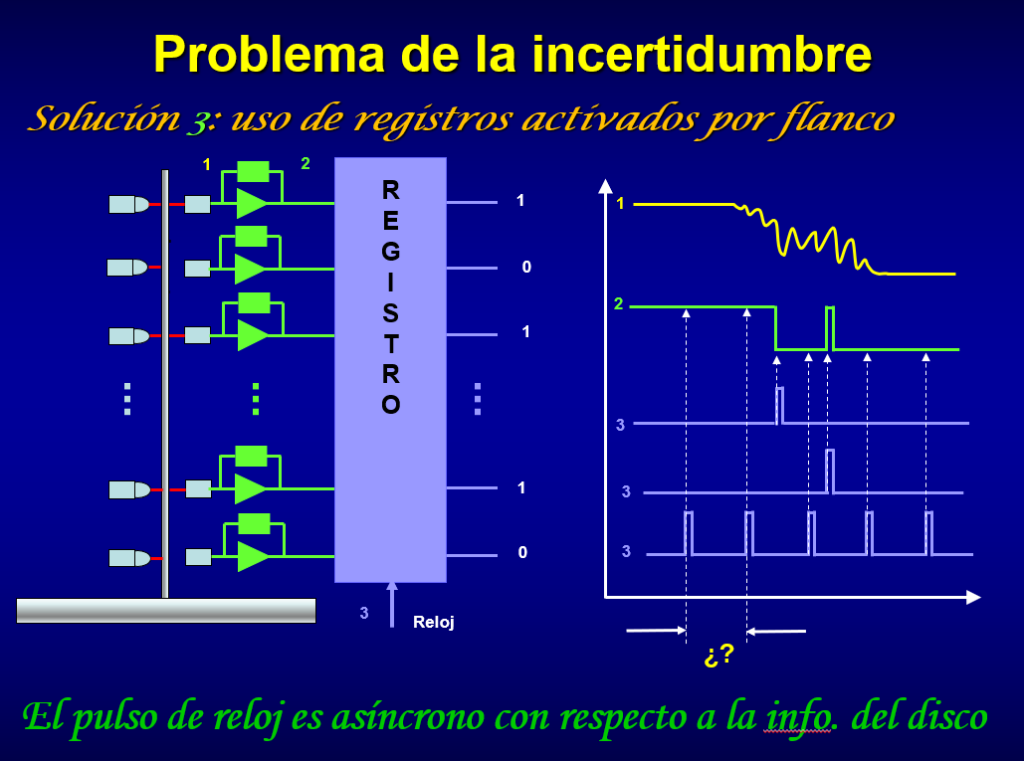
Para resolver esta incertidumbre óptica se aplican tres soluciones de diseño:
1. Malla o rejilla óptica: Disminuye el área del haz expuesta sobre el fototransistor
2. Discretización con Histéresis: Implementación de comparadores con umbrales diferenciados (Schmitt-trigger) para eliminar lecturas oscilantes.
3. Muestreo por flanco de reloj: Lectura síncrona mediante registros digitales. Puesto que la antena gira a velocidades de 3 a 7 rpm (18°/s a 42°/s), la frecuencia de cambio del bit menos significativo en 14 bits supera los 2.0 kHz. Por el teorema de muestreo, el reloj de captura debe operar a más del doble de esta frecuencia.
5. El Problema del Código Binario Puro y la Elegancia del Código Gray
Aunque se resuelva la incertidumbre en un sensor individual, el código binario natural presenta una falla conceptual severa cuando se aplica a discos angulares.
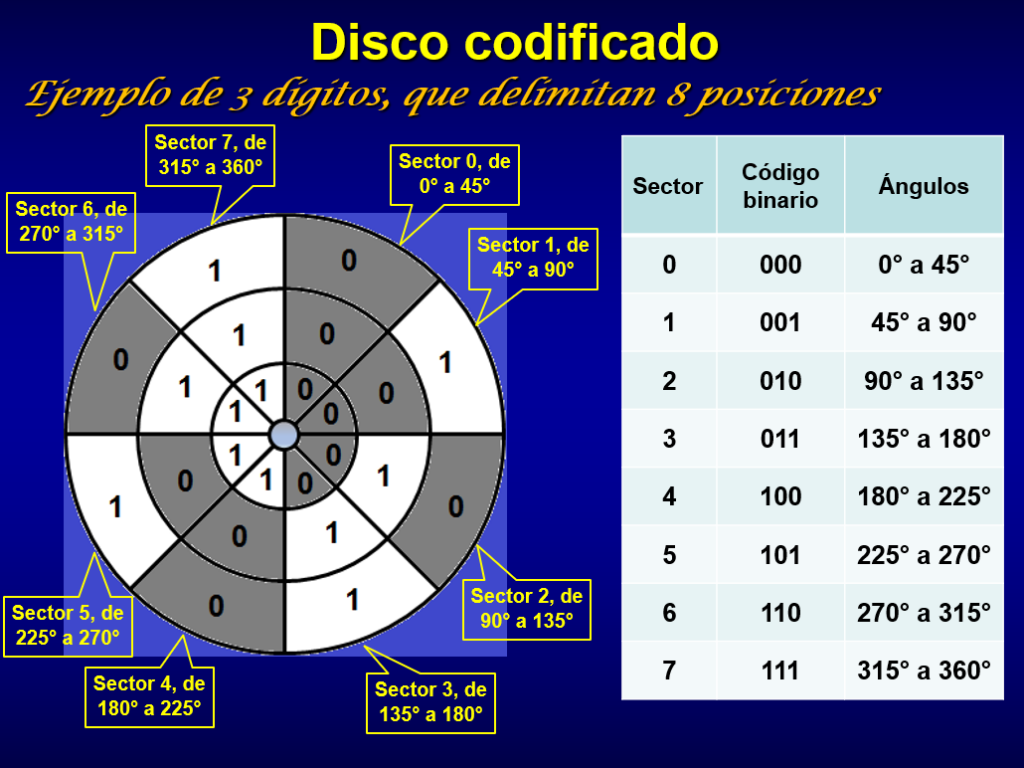
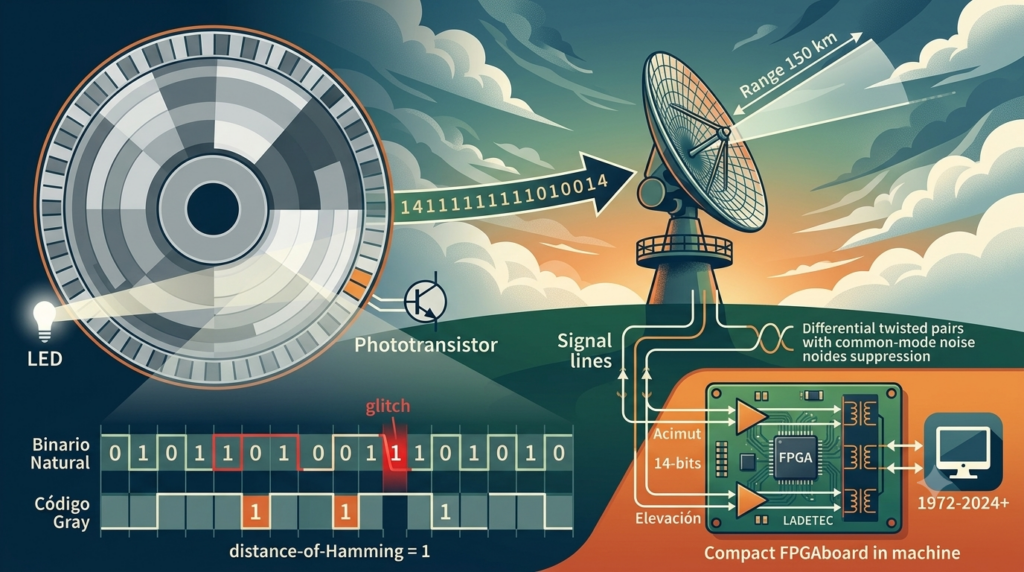
Imaginemos un disco de 3 bits al pasar del sector 3 (011) al sector 4 (100). ¡Los tres bits deben cambiar de estado simultáneamente! Dado que ningún componente electrónico conmuta al instante idéntico, durante breves microsegundos el sistema puede leer estados intermedios erróneos como 000 o 111. Esto se traduce en «saltos» ficticios de hasta 180° en la lectura angular del radar. De las 28 transiciones posibles en 3 bits, 16 generan incertidumbre destructiva en binario puro.
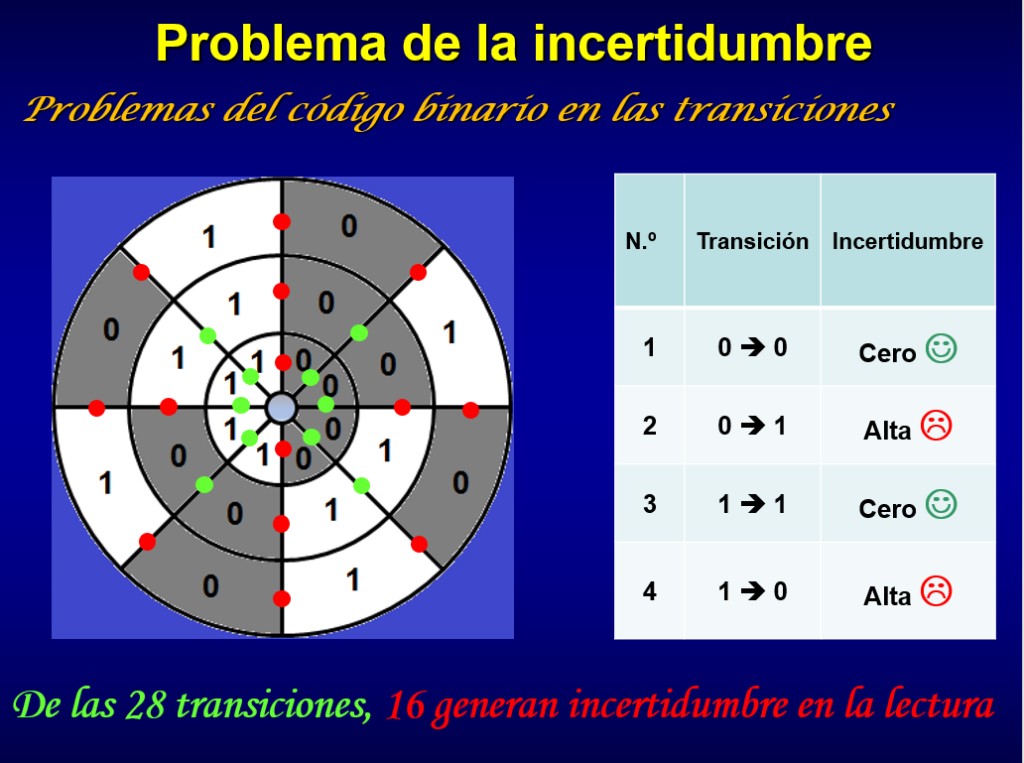
La Solución: El Código Gray
Patentado en 1947 por Frank Gray en los Bell Labs como «código binario reflejado», este esquema garantiza que entre cualquier par de posiciones adyacentes varíe únicamente UN solo dígito binario (Distancia de Hamming = 1).
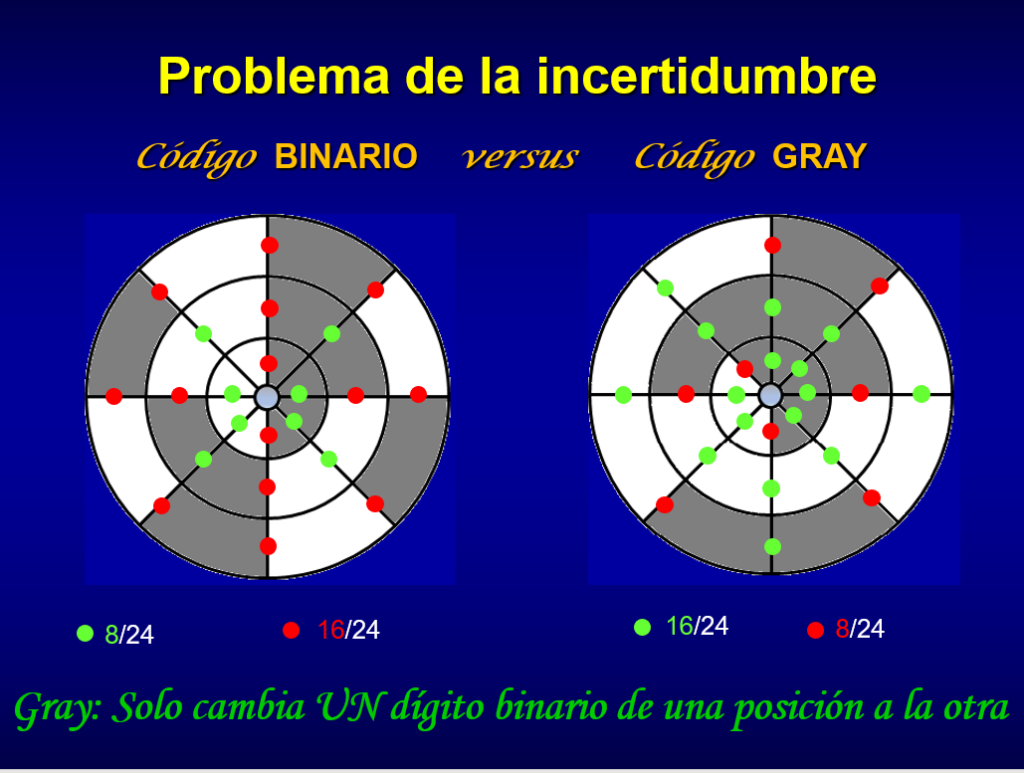
Al cambiar solo un bit por cada paso angular, la incertidumbre desaparece por completo: no hay riesgo de generar lecturas fantasma intermitentes. Desde 1972, las mascarillas ópticas del radar MRL-5 se fabricaban directamente grabadas en código Gray.
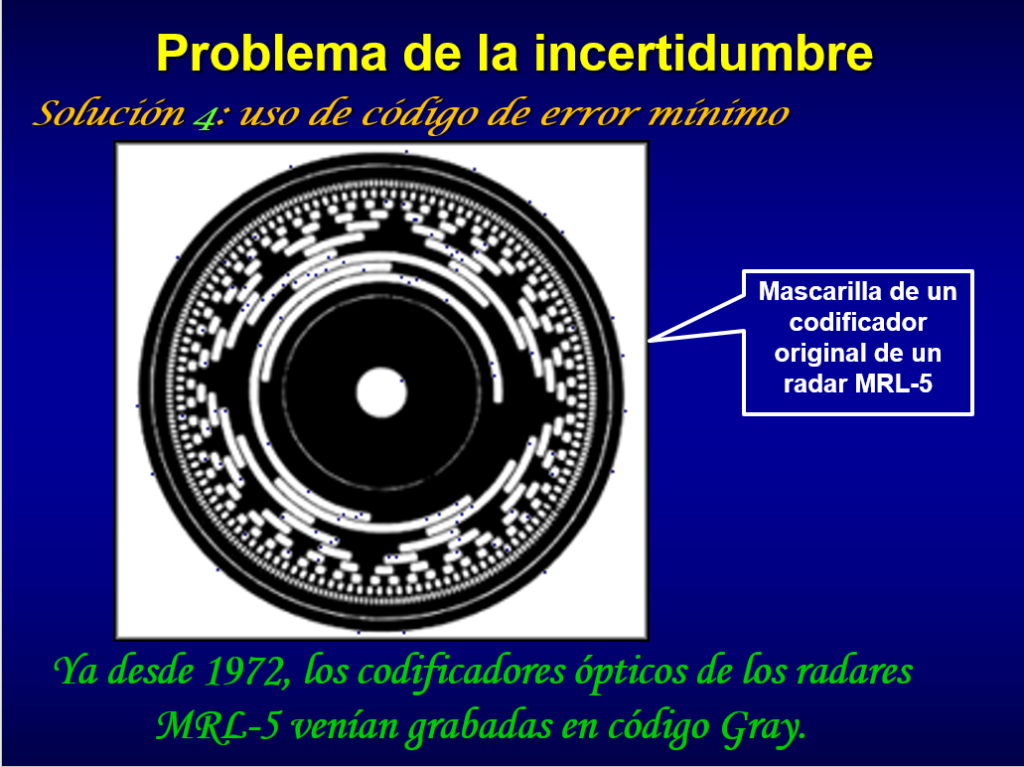
La conversión de Binario a Gray se realiza mediante una simple operación XOR de la palabra binaria con su versión desplazada un bit a la derecha:
text
  0 1 0 1  (Número binario original)
+ 0 0 1 0  (Desplazado a la derecha)
---------
  0 1 1 1  (Resultado codificado en Gray)
6. Transmisión de Datos en un Entorno Hostil
Llevar la información digital desde los codificadores ubicados en el pedestal de la antena hasta la computadora en la sala de equipos (a decenas o cientos de metros) plantea desafíos complejos:
- La señal del eje de elevación debe atravesar los anillos colectores (slip rings) de la junta giratoria.
- Se transmite un volumen constante de datos (14 bits por eje actualizados cada 0.5 ms).
- El entorno es sumamente ruidoso debido a la conmutación de los motores de accionamiento y a los pulsos de microondas de alta potencia emitiéndose a metros del sensor.
- La torre y la antena son la parte más expuesta a descargas atmosféricas (rayos), captando corrientes inducidas violentas.
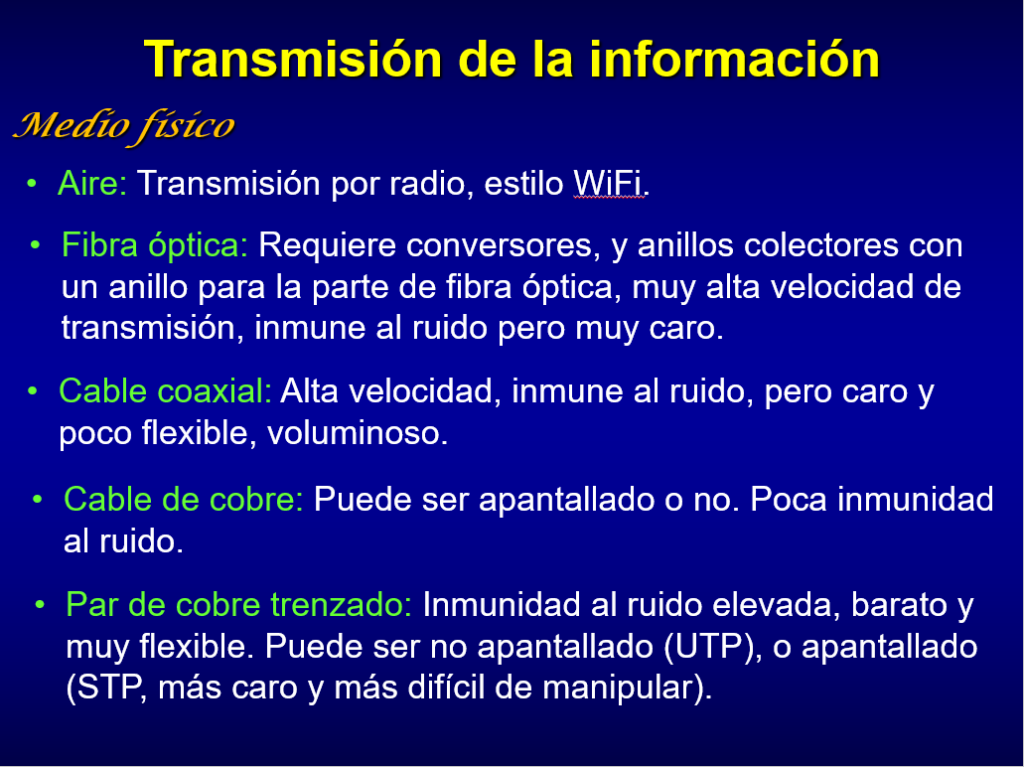
Para contrarrestar estos problemas, la norma técnica estándar emplea pares de cobre trenzados con señalización diferencial (como RS-422 / SSI), logrando excelente inmunidad al ruido sin recurrir a costosas juntas rotativas de fibra óptica.
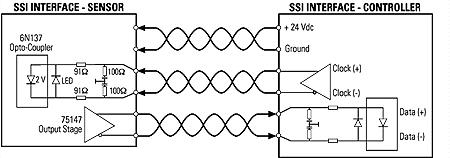
6.1 La Interfaz SSI: Estándar para la Transmisión de Posición
Para materializar la transmisión de datos desde los codificadores hasta la sala de control, la industria ha adoptado un estándar robusto y eficiente: la Interfaz Serie Síncrona, más conocida como SSI (del inglés Synchronous Serial Interface). Desarrollada originalmente por Max Stegmann GmbH en 1984 (mucho después de que el radar MRL-5 saliera en ejemplar No. 0 en 1972) para transmitir la posición de codificadores absolutos. Esta interfaz se ha convertido en la solución predominante en entornos industriales exigentes como la radarística.
Caracterización Técnica de SSI
- Arquitectura Maestro-Esclavo Síncrona: SSI es un protocolo de comunicación punto a punto. El «maestro» (la computadora o el sistema de control en la sala de equipos) genera una señal de reloj (clock) que sincroniza la transmisión con el «esclavo» (el codificador en la antena). Cada bit de datos se envía en perfecta sincronía con un pulso de este reloj, eliminando la necesidad de bits de inicio y parada y maximizando la eficiencia del ancho de banda.
- Transmisión Diferencial según RS-422: La interfaz se basa en el estándar eléctrico RS-422. Esto implica que las señales de datos y reloj se transmiten a través de pares de cables trenzados en modo diferencial. Esta es una característica crucial, ya que proporciona una excelente inmunidad al ruido electromagnético y permite distancias de transmisión de hasta 1200 metros, algo fundamental cuando la sala de control se encuentra a decenas o cientos de metros de la antena.
- Transmisión Unidireccional de Datos: El flujo de información es unidireccional: del esclavo (codificador) al maestro (controlador). El maestro inicia la conversación enviando un tren de pulsos de reloj, y el esclavo responde transmitiendo un bit de datos por cada pulso de reloj recibido, comenzando por el bit más significativo (MSB).
- Formato de Datos y Código Gray: La información de posición se transmite en un formato de palabra de datos de longitud fija. La resolución típica de los codificadores utilizados en radares es de 14 a 16 bits, pero la interfaz soporta formatos de hasta 25 bits. La ventaja clave es que los datos pueden ser transmitidos directamente en código Gray, evitando los errores de lectura en los flancos de transición que son inherentes al código binario puro, justo como se explicó en el apartado anterior.
- Simplicidad y Aislamiento: La conexión física requiere únicamente un cable de seis hilos: dos para la alimentación del encoder y dos pares trenzados para las señales de reloj y datos. Además, la especificación RS-422 permite el aislamiento galvánico completo mediante optoacopladores. Esta capacidad es vital para proteger los delicados circuitos de la sala de control de las sobretensiones inducidas por rayos, un problema que, como veremos a continuación, fue resuelto con ingenio local.
SSI en el Contexto del Radar
En el radar meteorológico, la interfaz SSI es el estándar de facto por varias razones:
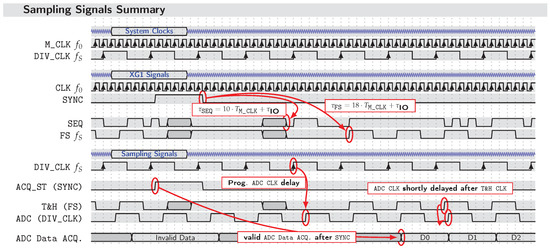
- Alta Tasa de Transferencia: Permite velocidades de transmisión de hasta 10 Mbit/s, lo que es más que suficiente para actualizar la posición de la antena (14 bits por eje cada 0.5 ms).
- Robustez y Fiabilidad: La señalización diferencial y el aislamiento galvánico aseguran la integridad de los datos en un entorno hostil, repleto de interferencias electromagnéticas generadas por los motores de accionamiento y los potentes pulsos de microondas.
- Independencia de la Resolución: El protocolo de transmisión es independiente del número de bits del codificador. Si se decide actualizar a un encoder de 16 bits para mejorar la precisión, la interfaz SSI sigue siendo compatible sin necesidad de rediseñar todo el sistema de comunicación.
En resumen, la interfaz SSI proporciona el «conducto» digital fiable y de alto rendimiento que permite que la elegante solución del código Gray llegue desde el pedestal de la antena hasta el ordenador que procesa los datos meteorológicos.
7. Innovación y Sustitución de Tecnología Propietaria
Tradicionalmente, la lectura de los encoders en la sala de control requería tarjetas de adquisición comerciales insertadas en el bus interno del computador (como las tarjetas DEVA 001 producidas en Gran Bretaña).
Sin embargo, esta solución planteaba tres inconvenientes graves:
- Vulnerabilidad catastrófica: Al estar la tarjeta directamente conectada al bus PCI de la PC industrial, un rayo o inducción eléctrica captada por el cableado del pedestal destruía la tarjeta y quemaba la computadora completa.
- Elevados costos de adquisición: Superando los 1,000 USD por tarjeta.
- Barreras de importación y créditos: Dificultad para adquirir componentes fabricados bajo licencias o con partes de EE.UU. debido a restricciones comerciales.
Soluciones Innovadoras de LADETEC
Para superar estas barreras, LADETEC desarrolló tarjetas de interfaz propias de dos tipos:
- Soluciones basadas en microcontroladores (Arduino): Para el desacoplamiento y transmisión serie distribuida.
- Soluciones de alta velocidad basadas en FPGA: Para la decodificación en tiempo real del código Gray, filtrado y aislamiento galvánico de las señales.
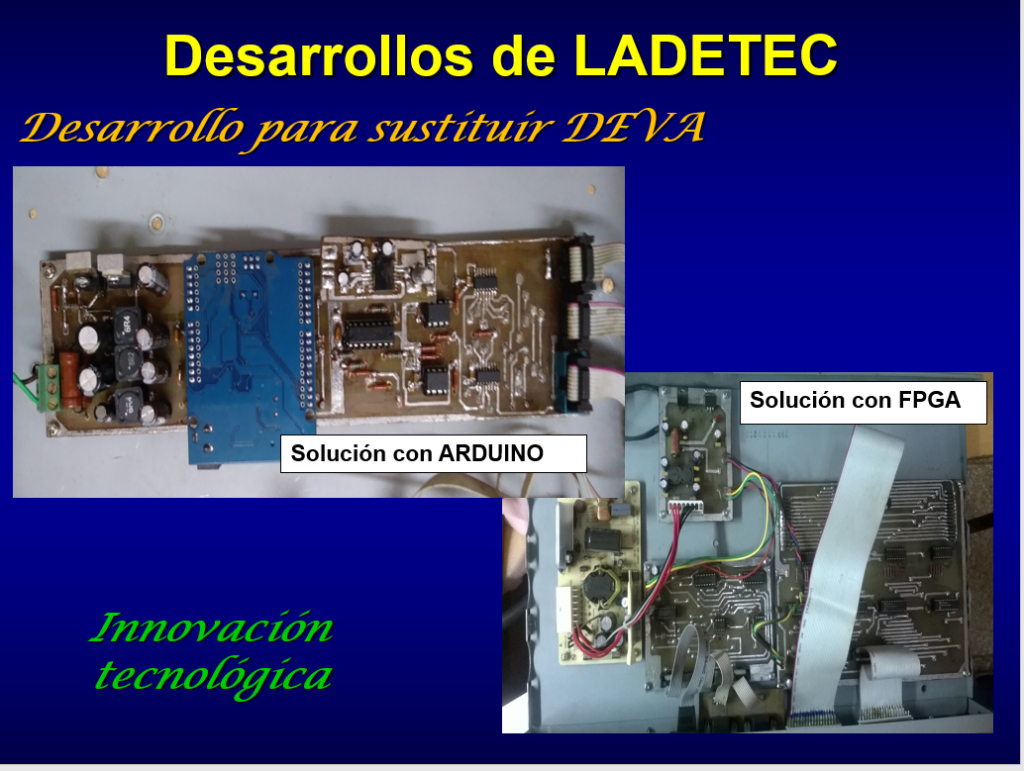
Este desarrollo no solo permitió independizar los sistemas de la red frente a bloqueos o escasez de repuestos, sino que protegió el equipamiento informático vital contra sobretensiones y caída de rayos, demostrando que la innovación autóctona es el camino para mantener los radares operando y mirando al sur.
Este tema de poder efectuar la lectura de la posición de la antena en los dos ejes (acimut y elevación) fue un campo activo de desarrollo hasta el día de hoy. En los tres últimos radares que hicimos en Cuba (Doppler) estas soluciones fueron implementadas, en cada uno de un modo diferente. También se pusieron en el radar de Gran Piedra por los altos niveles isoceráunicos allí prevalecientes.
Finalmente, en el ecosistema de LAMULA™ se llegó a una muy novedosa configuración final que antes no habíamos implementado.
La FPGA del módulo LAMULA™ DRx-DSP es quien está a cargo de leer la posición de la antena en los dos ejes (lo hace por SSI, pero a través de un módulo optoelectrónico de alta velocidad que la aisla en caso de rayos), porque necesita etiquetar cada con esta información. A su vez se la transmite serie al módulo LAMULA™ RCP que la necesita para mover y posicionar la antena (pero este es un proceso más lento que el anterior).
Deja una respuesta