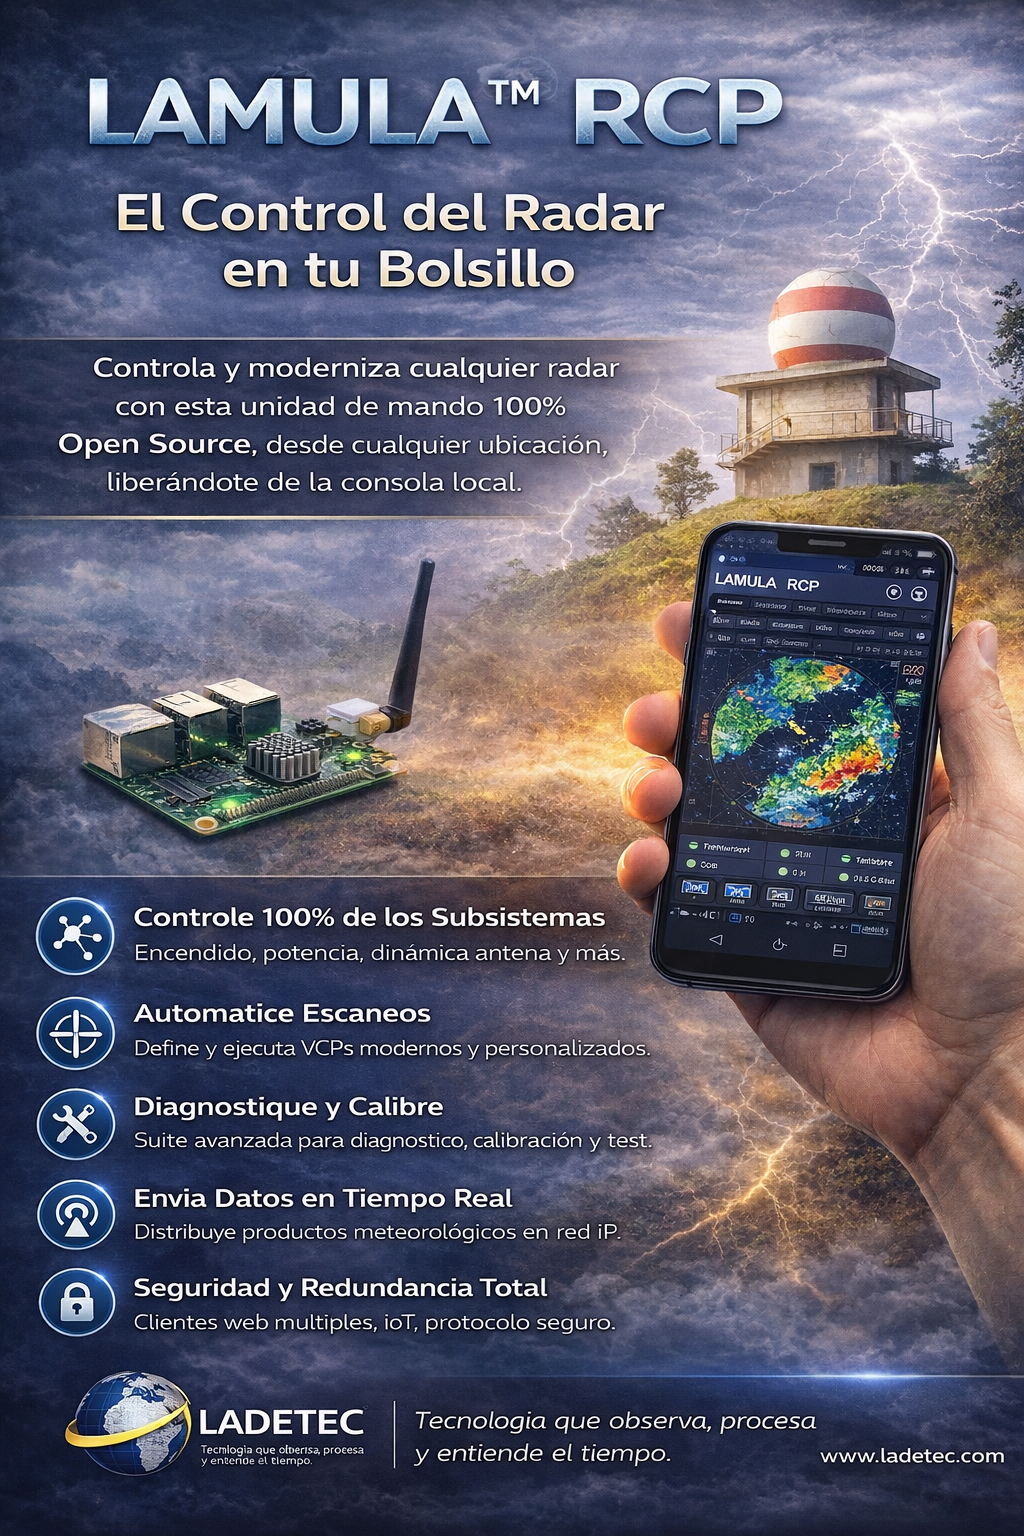
LAMULA™ RCP (Radar Control Processor, o Procesador de Control de Radar) es mucho más que una unidad de control: es el cerebro unificado que procesa comandos y el sistema nervioso central que interconecta y orquesta todos los subsistemas del radar. Este sistema proporciona monitoreo integral y capacidades de mando/control desde una única interfaz, ofreciendo gestión y visibilidad totales. Su arquitectura moderna, basada en estándares abiertos (Hardware y Software Open Source) y una potente interfaz gráfica cliente-servidor, trasciende el concepto tradicional de consola local. El RCP incorpora capacidades IoT (Internet de las Cosas) de grado industrial, permitiendo un control y monitoreo remoto seguro desde cualquier ubicación con acceso a Internet. Esto transforma la operación del radar, ofreciendo una supervisión y una capacidad de respuesta omnipresentes y en tiempo real, literalmente poniendo el control del sistema en la palma de su mano.
LAMULA™ RCP se puede usar para modernizar cualquier tipo de radar, ya sea moderno o heredado, Doppler, Polarimétrico o Convencional. Su diseño abierto y modular le garantiza independencia tecnológica total. Aunque está optimizado para funcionar de forma perfecta con LAMULA™ DRx-DSP, su capacidad de integrarse con buses de campo estándar (MODBUS, PROFIBUS, CANBUS) le permite adaptarse y gestionar otros procesadores de señal o subsistemas de distintos fabricantes.
Linaje
LAMULA™ RCP no apareció de repente, de la nada, es el resultado de una larga y fascinante historia de innovación en el campo del control de un radar meteorológico.
Primera generación. En 1992 fue obtuvimos por primera vez un dispositivo que era capaz de encender/apagar todos los subsistemas del radar y conmutar los parámetros básicos del radas como la duración de los pulsos y el canal de trabajo, Además de eso era capaz de controlar la posición de la antena en los dos ejes y organizar la adquisición automática de los datos de radar. Se llamó Operador Automático y corría en un kit de los microprocesadores Intel 8080 y más tarde Zilog Z-80, implementado en el radar MRL-5 de Camagüey.
Segunda generación. En 1993 ya teníamos un sistema completo automatizado que permitía simultanear el mando convencional manual de un radar MRL-5 con la adquisición automatizada de observaciones. Se llamó Sistema ARGOS y corría sobre una PC Olivetti 416 con procesador Intel 8086 con coprocesador numérico 8087.
Tercera generación. Para la maqueta del MRL-5M, instalado en la Loma de la Mula en 1997 se desarrolló un sistema de control del radar con tarjetas propietarias que se comunicaban por el bus ISA con una PC y controlaban todos los parámetros de todos los subsistemas del radar. Eb esta versión ya no había mando manual, solo mando automático.
Cuarta generación. En el año 2000 se desarrolló el prototipo industrial de Radar Meteorológico Cubano Automático (Modalidad ELBRUS para los radares soviéticos MRL-5M y modalidad Fuji para los radares japoneses RC-32BM). Para este radar todo el control se ejecutaba en tarjetas industriales dentro de una PC Industrial. Inicialmente con tarjetas de bus ISA, posteriormente con tarjetas de bus PCI. El control del radar aparte de ser automático pasó a ser también remoto. Sí, era la Internet de las Cosas (IoT) aplicada desde fecha tan temprana a los radares meteorológicos. Era un sistema cliente/servidor y el cliente podía correr desde cualquier punto de la Internet.
Quinta generación. Para el prototipo de Radar Meteorológico Cubano (Doppler) que se implementó en el radar de Camagüey en el año 2012 sobre la base de un antiguo radar MRL-5 y pasó a llamarse RD-200SX. Para este radar se diseñó un sistema de control distribuido (en Transmisor, Receptor, Antena) empleando módulos MODBUS RTU en lugar de tarjetas centralizadas en la PC Industrial.
LAMULA™ RCP viene a ser la sexta generación de controladores de un radar meteorológico diseñada por LADETEC. LAMULA™ RCP representa la evolución culminante de este linaje. Es una solución 100% Open Source (software y hardware) que puede ejecutarse en plataformas accesibles como Raspberry Pi, consolidando décadas de experiencia en una plataforma moderna, independiente y con conectividad IoT de última generación.
Funciones
LAMULA™ RCP ejecuta cinco tipos de funciones fundamentales: 1. Control y Monitoreo Integral de Subsistemas; 2. Automatización de las Observaciones (Secuenciador Maestro); 3. Proveedor de Herramientas Integradas de Diagnóstico, Calibración y Visualización; 4. Gestión, Formateo y Distribución de Datos y 5. Gestión de Acceso, Seguridad y Redundancia Operativa.
1. Control y Monitoreo Integral de Subsistemas
LAMULA™ RCP habilita el control y monitoreo unificado de todos los subsistemas del radar. Esta capacidad se implementa mediante módulos empotrados de buses de campo (MODBUS, PROFIBUS, CANBUS) integrados en cada unidad, permitiendo una gestión centralizada y en tiempo real.
Transmisor: Control: Encendido/Apagado; puesta en modo Stand-by (alta tensión conectada, radiación suprimida); selección de la duración del pulso de transmisión; comando de inicio de radiación. Monitoreo: Medición de la potencia de pico emitida; cálculo y supervisión de la potencia promedio y la duración real del pulso.
Receptor (Front-End): Control: Encendido/Apagado del sistema receptor
Antena/Pedestal: Control: Activación/desactivación de los accionamientos de los motores de acimut y elevación. Posicionamiento: Posicionamiento absoluto con una precisión de 0.1° en ambos ejes. Movimiento: Ejecución de revoluciones PPI a velocidad angular configurable (0-36°/s o 0-6 RPM) con una precisión mejor al 0.5% de la velocidad establecida. Movimiento sectorial en elevación con una precisión de recorrido mejor al 0.5%. Control en Tiempo Real: Cálculo dinámico de la velocidad de la antena para mantener constante el número de pulsos por sector angular definido en el régimen de adquisición. Lectura de la posición real proporcionada por el DRx-DSP para cerrar los lazos de control de posición, velocidad y aceleración de los servomotores.
Procesador de Señales (DRx-DSP): Control: Encendido/Apagado; inicio/detención de la adquisición de datos; selección del modo de trabajo (asociado al ancho de pulso); configuración del tipo y profundidad del filtrado de clutter; definición de la cantidad y tamaño de las celdas de distancia; selección de la Frecuencia de Repetición de Pulsos (PRF). Monitoreo: Supervisión en tiempo real de los índices de calidad (SQI, CCOR, SIG) calculados por el DRx-DSP para cada celda de datos.
Circuito de Microondas (Guía de Onda): Monitoreo: Supervisión continua de la presión aire dentro de la guía de onda para detectar posibles filtraciones o contaminación.
Sistema de Suministro Eléctrico: Control: Secuencia de encendido/apagado general del radar. Monitoreo: Identificación de la fuente de alimentación activa (red industrial, grupo electrógeno, fuentes renovables). Monitorización del nivel de combustible (para cálculo del tiempo de respaldo) y del estado de carga de las baterías.
Unidad Ambiental. Monitoreo: Medición de temperatura y humedad en compartimentos críticos. Gestión de alarmas de sensores de humo, humedad o intrusión.
2. Automatización de Observaciones (Secuenciador Maestro)
LAMULA™ RCP actúa como el secuenciador maestro que automatiza completamente la operación del radar para la adquisición de datos meteorológicos. Mediante la ejecución de Patrones de Cobertura de Volumen (VCP), orquesta de forma sincronizada el movimiento de la antena y la configuración de todos los subsistemas.
Gestión de Modos de Escaneo. El sistema permite definir y ejecutar escaneos complejos de forma programada o bajo demanda: PPI (Indicador de Posición en un Plano): Escaneo completo o sectorial a una elevación fija. RHI (Indicador de Altitud Distancia): Escaneo completo o sectorial a un acimut fijo. VCP (Patrón de Cobertura de Volumen): Secuencia automatizada de múltiples elevaciones para obtener un volumen 3D de la atmósfera.
Configuración Integral de Parámetros: Para cada corte o elevación dentro de un modo, el RCP configura dinámicamente todos los parámetros operativos: Geometría: Ángulos de inicio y fin (acimut/elevación), velocidad de la antena. Transmisión/Recepción: Frecuencia de Repetición de Pulsos (PRF), ancho de pulso. Procesamiento: Tamaño de la celda de distancia (125 m o 250 m), método de procesamiento (Split Cut, Batch Cut, Doppler Cut), tipo y umbral de filtrado de clutter. Salida de Datos: Productos a generar y formatos de entrega (por radial o por volumen).
Programación y Automatización Avanzada: Librería de VCPs: Incluye una librería de VCPs predefinidos (ej., basados en conjuntos NEXRAD) que pueden seleccionarse y ejecutarse con un solo comando. VCPs Personalizados: Permite la creación, modificación y almacenamiento de VCPs personalizados para adaptarse a necesidades específicas de observación o investigación. Planificación: Capacidad de programar la ejecución de secuencias de VCPs en días y horarios específicos, permitiendo una operación totalmente desatendida y adaptada a fenómenos programados (ej., ciclos diurnos, campañas de medición).
Control del Flujo de Trabajo: El RCP gestiona automáticamente las transiciones entre cortes, el reinicio de parámetros y el envío de comandos a cada subsistema en el momento exacto, garantizando una adquisición de datos eficiente, consistente y libre de errores operativos.
3. Proveedor de Herramientas Integradas de Diagnóstico, Calibración y Visualización
LAMULA™ RCP incluye una suite completa de herramientas de software integradas, diseñadas para el mantenimiento, la verificación del rendimiento y la visualización en tiempo real. Estas herramientas aprovechan la arquitectura cliente-servidor para ofrecer acceso local y remoto seguro (vía Internet), literalmente poniendo el control del radar en la palma de su mano.
Diagnóstico y Monitoreo del Sistema: A-Scope Digital: Visualiza la forma de onda de la señal de video o FI en tiempo real, permitiendo verificar la respuesta del receptor, calibrar ganancias y diagnosticar anomalías. Analizador de Espectro: Muestra el espectro de frecuencia de la señal recibida, esencial para evaluar la calidad del transmisor, identificar fuentes de interferencia y ajustar filtros. Monitor de Posición de Antena: Muestra en tiempo real y con alta precisión los ángulos de Acimut (Az) y Elevación (El), el estado de los servomotores y las consignas de movimiento.
Calibración y Optimización: Rastreador Solar (Sun Tracker): Utiliza la señal del Sol como referencia de calibración absoluta para alinear la antena, verificar la ganancia del receptor y calibrar la reflectividad. Generador de Señal de Prueba Interna (ITSG): Emplea un oscilador de 60 MHz integrado para inyectar una señal de calibración conocida, permitiendo verificar y ajustar la cadena de recepción sin necesidad de equipos externos. Herramientas para la Definición de Mapas de Clutter y Sectores de Blanqueo: Permiten crear y editar mapas georreferenciados de interferencias fijas y definir zonas de silencio (ej.: por obstáculos físicos), optimizando la calidad de los datos
Visualización Operativa en Tiempo Real: PPI (Indicador de Posición en un Plano) en Tiempo Real: Muestra un mapa de reflectividad o velocidad actualizado radial a radial, ofreciendo una monitorización inmediata de la situación meteorológica. RHI (Indicador de Altitud Distancia) en Tiempo Real: Visualiza cortes verticales de la atmósfera, crucial para analizar la estructura vertical de tormentas.
4. Gestión, Formateo y Distribución de Datos
LAMULA™ RCP actúa como el nodo central inteligente de gestión de datos, recibiendo los productos meteorológicos procesados en tiempo real desde el DRx-DSP y orquestando su transformación y entrega a los distintos sistemas de usuario final.
Formateo y Transformación Flexible: El sistema acondiciona los datos brutos en una variedad de formatos estándar de la industria, garantizando compatibilidad inmediata con las herramientas más utilizadas
| Formato de Salida | Destino Principal | Característica Clave |
|---|---|---|
| Mensajes Level-II | NEXRAD ORPG / USERS | Formato binario estándar para transmisión por radial en tiempo real. |
| MDV | NCAR TITAN / Visualizadores | Formato eficiente para entrega por volumen de escaneo y análisis 3D. |
| NETCDF, HDF5 | Investigación, Archivo | Formatos científicos abiertos, ideales para post-procesamiento y almacenamiento. |
| Formatos Personalizados | Sistemas Específicos | Desarrollo bajo demanda para integración con soluciones heredadas o propietarias. |
Distribución Inteligente y Simultánea:
El RCP implementa un motor de distribución que puede enviar los mismos datos, en formatos diferentes, a múltiples destinos de manera concurrente. En Tiempo Real (por radial): Transmite datos con latencia mínima al Open Radar Product Generator (ORPG) para la generación operacional inmediata de productos. Por Volumen de Escaneo: Agrupa y envía un volumen completo de datos a sistemas como TITAN para visualización y análisis integrado en 3D. Para Almacenamiento y Análisis: Crea archivos en formatos científicos (NETCDF, HDF5) para su almacenamiento en repositorios, análisis offline o investigación.
Gobernanza y Control del Flujo de Datos:
El usuario define con precisión qué productos (Z, V, W, variables dual-pol) se incluyen en cada flujo de salida, ofreciendo un control total sobre el volumen y la especificidad de la información distribuida, optimizando así el uso del ancho de banda y los recursos de los sistemas receptores.
5. Gestión de Acceso, Seguridad y Redundancia Operativa
LAMULA™ RCP integra un sistema robusto de seguridad y gobernanza diseñado para entornos operativos críticos y multi-usuario. Su arquitectura garantiza que el control del radar sea seguro, confiable y libre de conflictos, tanto en operaciones locales como en acceso remoto IoT.
Control de Acceso Jerárquico y Basado en Roles:
El sistema implementa un modelo de privilegios granulares, asociados a credenciales de usuario, que definen niveles operativos precisos: Modo Local (Consola HMI): Acceso de máximo privilegio para técnicos, permitiendo todas las acciones de mantenimiento, calibración y control directo. Modo Remoto: Diferentes roles con permisos específicos: Operador: Ejecución de escaneos predefinidos y monitoreo básico. Técnico/Mantenimiento: Acceso a herramientas de diagnóstico y calibración remota. Administrador: Gestión de usuarios, configuración del sistema y VCPs. Visión de Solo Lectura (View-Only): Permite a múltiples usuarios (ej., meteorólogos, investigadores) visualizar datos y estados del sistema en tiempo real sin riesgo de interferencia operativa.
Arquitectura Segura Cliente-Servidor para IoT:
La base del control remoto es una arquitectura Servidor/Cliente Web segura: El servidor reside físicamente en el radar, actuando como la única puerta de enlace de control. Los clientes web pueden conectarse desde cualquier lugar vía Internet, utilizando protocolos seguros (HTTPS, VPN). Un único cliente puede tener el control maestro en un momento dado, mientras el resto se conectan en modo «solo lectura». Esto previene conflictos de comandos y garantiza la integridad operativa.
Redundancia y Confiabilidad:
El diseño elimina los puntos únicos de fallo en la cadena de control: Múltiples Clientes: La falla de una estación de trabajo no afecta la operación, ya que el control maestro puede ser asumido inmediatamente por otra sesión autorizada. Protección del Servidor: El RCP Server es el único componente crítico; su hardware industrial y sistema operativo robusto están diseñados para una disponibilidad máxima. Su falla sería el único escenario de interrupción del control centralizado.
Este marco asegura que el poder del control remoto IoT no comprometa la seguridad ni la estabilidad del sistema, permitiendo una operación distribuida, flexible y a prueba de fallos.
El LAMULA™ RCP consolida el control, maximiza la eficiencia operativa y asegura la transición fluida entre modos de mantenimiento y operación, estableciendo un nuevo estándar en la gestión integrada de sistemas radar.
Con LAMULA™ RCP, usted no solo moderniza su radar; adquiere soberanía tecnológica y control absoluto sobre su operación, hoy y en el futuro.
Deja una respuesta