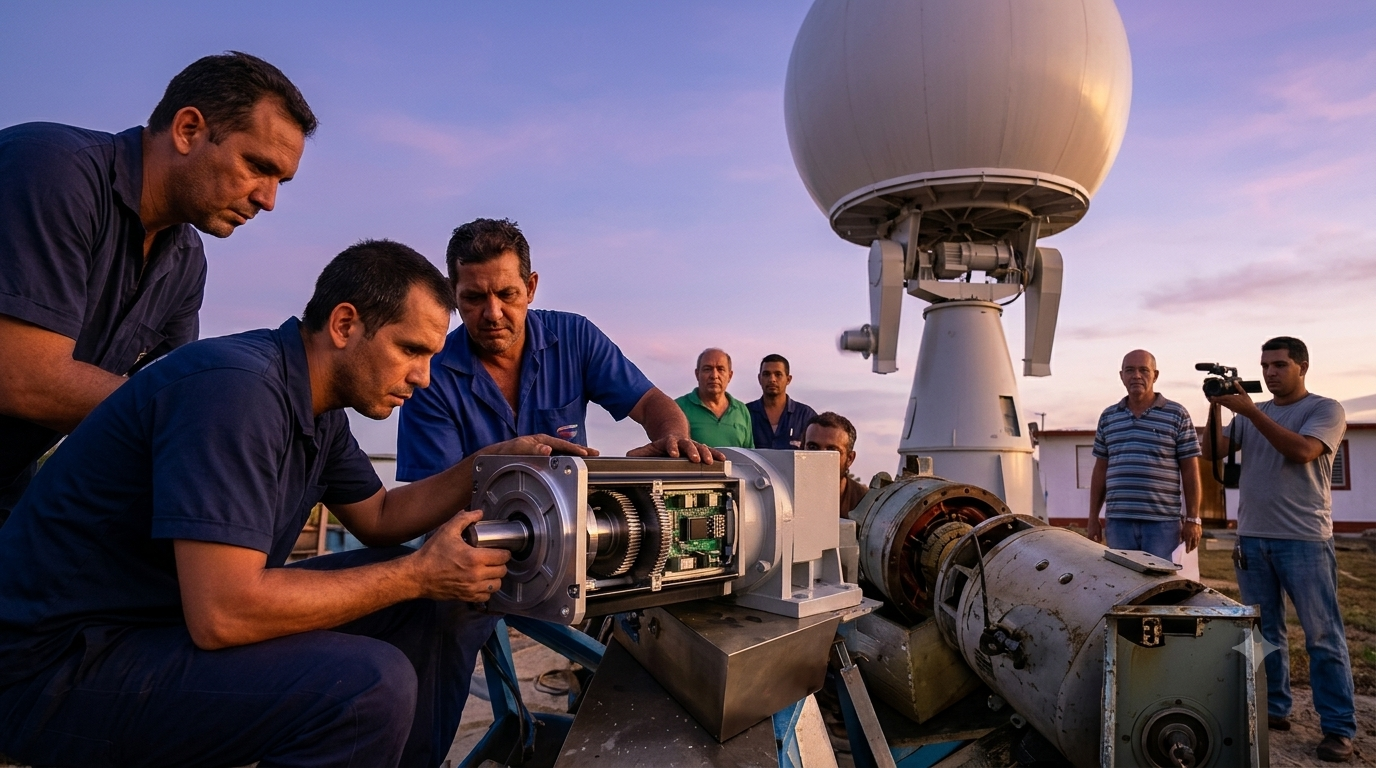
Este artículo presenta un análisis comparativo de las tres tecnologías de motores que se han utilizado en el accionamiento eléctrico de antenas de radar meteorológico: motores DC, motores de inducción (jaula de ardilla) y motores síncronos de imanes permanentes, contextualizando su aplicación en la red de radares meteorológicos del Instituto de Meteorología de Cuba. Se describe, además, el proceso de modernización llevado a cabo por LADETEC en los radares de Camagüey y Casa Blanca, que sustituyó los antiguos sistemas DC por tecnología PMSM
Los sistemas de radar meteorológico requieren accionamientos de antena de alta precisión, capaces de posicionar grandes reflectores parabólicos de las antenas de radar con suavidad, exactitud y rápida respuesta dinámica tanto en acimut como en elevación. Los radares meteorológicos requieren, además, que sus antenas giren en acimut a velocidad variable y muy estable o hacerlos explorar en la vertical también a velocidad constante con reversión en los límites.
En Cuba, la evolución tecnológica de estos sistemas ha transitado desde soluciones electromecánicas basadas en motores de corriente directa (DC) hasta sistemas avanzados de motores síncronos de imanes permanentes (PMSM), reflejando las tendencias internacionales en equipos de última generación.
Contexto Histórico: Los Radares Cubanos
Primera Generación – Motores DC
La red inicial de radares meteorológicos en Cuba estaba compuesta por:
- 3 radares RC-32B (Mitsubishi, Japón)
- 4 radares MRL-5 (Electromash, URSS)
Estos sistemas utilizaban motores de corriente directa (DC) para el accionamiento de las antenas. Esta tecnología, ampliamente difundida en la segunda mitad del siglo XX, ofrecía un control de velocidad relativamente sencillo mediante el ajuste de la tensión de armadura, y un buen par a bajas velocidades, características esenciales para el posicionamiento preciso de antenas.
Los radares soviéticos usaban amplidinas como driver. La amplidina es un convertidor de voltaje de entrada (bajo voltaje, baja corriente) en voltaje/corriente de salida para la armadura del motor de DC y consistían en un motor asincrónico y un generador de DC variable en el mismo eje. Los radares japoneses, en cambio, usaban un convertidor a tiristores como driver, pero en un esquema rectificador-controlado (onda completa con punto medio). Ambos tipos de driver eran energéticamente muy ineficientes.
Limitaciones de los motores DC:
- Presencia de escobillas y conmutador, elementos de desgaste que requieren mantenimiento periódico (cambio de escobillas, limpieza del conmutador).
- Generación de chispas y ruido eléctrico, potencialmente interferente con equipos sensibles.
- Mayor inercia del rotor y limitaciones en la respuesta dinámica.
- Eficiencia energética inferior a las tecnologías modernas.
- Dependencia de sistemas de control analógicos o digitales tempranos con limitada capacidad de ajuste fino.
Modernización: Los Radares Doppler y la Transición Tecnológica
Con la adquisición del radar Meteor-1500S de SELEX-Gematronik (actual Leonardo Germany), se introdujo en Cuba una nueva generación de sistemas de accionamiento basados en motores síncronos de imanes permanentes (PMSM). Esta tecnología representó un salto cualitativo en cuanto a precisión, eficiencia y confiabilidad.
Posteriormente, en el proceso de modernización a tecnología Doppler de los radares de Camagüey y Casa Blanca (presuntamente a extenderse a los demás radares), LADETEC (a la sazón un grupo de investigación/desarrollo en la rama de los radares) realizó la sustitución de los obsoletos motores DC por sistemas PMSM con sus respectivos drivers o variadores de frecuencia inteligentes. Esta decisión técnica se fundamentó en las ventajas operativas que ofrecen estos motores para aplicaciones de alta exigencia como el escaneo meteorológico.
Descripción tecnológica de los motores usados para las antenas de radar
Para comprender las razones de esta evolución tecnológica, es necesario describir los principios de funcionamiento y características de los tres tipos de motores involucrados.
Motores de Corriente Directa (DC)
Principio de Funcionamiento
El motor DC convierte energía eléctrica en energía mecánica mediante la interacción de un campo magnético (producido por imanes permanentes o bobinas de campo en el estator) y una corriente eléctrica que circula por las bobinas del rotor (armadura). El conmutador y las escobillas invierten periódicamente el sentido de la corriente en las bobinas del rotor para mantener un par de rotación continuo.
Características Principales
- Control de velocidad: Se logra variando la tensión aplicada a la armadura.
- Par a bajas velocidades: Excelente capacidad de par desde el arranque.
- Mantenimiento: Elevado debido al desgaste de escobillas y conmutador.
- Eficiencia: Moderada, con pérdidas en el rotor y en el sistema de escobillas.
- Respuesta dinámica: Limitada por la inercia del rotor y la constante de tiempo eléctrica del circuito de armadura.
Motores de Inducción o Asíncronos (Jaula de Ardilla)
Principio de Funcionamiento
El motor de inducción es el más utilizado en la industria por su simplicidad y robustez. El estator, alimentado con corriente alterna trifásica, crea un campo magnético rotatorio (CMR) . Este campo induce corrientes en las barras del rotor (en cortocircuito, formando una «jaula de ardilla»), las cuales, a su vez, crean un campo magnético que interactúa con el del estator, generando el par motor.
Características Principales
- Deslizamiento: El rotor gira a una velocidad ligeramente inferior a la del campo magnético del estator. Esta diferencia de velocidad (deslizamiento) es necesaria para que se induzcan corrientes en el rotor y varía con la carga. Esta característica lo define como asíncrono.
- Robustez: Construcción extremadamente sencilla y resistente, sin escobillas ni imanes.
- Mantenimiento: Muy bajo, prácticamente nulo.
- Control con variador: Actualmente se utilizan ampliamente con variadores de frecuencia (VFD), permitiendo control de velocidad variable. Para aplicaciones de alta precisión, se requiere realimentación mediante encoder para compensar el deslizamiento.
- Eficiencia: Buena, aunque con pérdidas por calor en el rotor (pérdidas por deslizamiento).
- Par a bajas velocidades: Puede presentar problemas de estabilidad y par pulsante a velocidades muy reducidas.
Motores Síncronos de Imanes Permanentes (PMSM)
Principio de Funcionamiento
El motor síncrono de imanes permanentes representa la tecnología más avanzada. Su funcionamiento se basa en la interacción entre un campo magnético rotatorio generado en el estator (similar al de un motor de inducción) y un campo magnético fijo creado por imanes permanentes de tierras raras (como Neodimio-Hierro-Boro o Samario-Cobalto) incorporados en el rotor.
A diferencia del motor de inducción, no se requiere corriente inducida en el rotor, eliminando las pérdidas por deslizamiento. El campo magnético del rotor se «engrana» o sincroniza con el campo rotatorio del estator, haciendo que el rotor gire exactamente a la misma velocidad que el campo magnético (velocidad síncrona).
Componentes del Sistema PMSM
- El Motor: Rotor con imanes permanentes y estator con bobinado trifásico.
- El Variador (Drive): Suministra corriente trifásica de frecuencia y voltaje variables al motor.
- Sensor de Posición: Un encoder o resolver de alta resolución que informa al variador sobre la posición exacta del rotor en tiempo real.
El controlador utiliza esta información para ajustar instantáneamente la forma de onda de la corriente, asegurando que el campo magnético del estator «empuje» al rotor desde la posición óptima, generando el máximo par.
Fórmula de Velocidad Síncrona
Ns=P120⋅f
Donde:
- Ns = Velocidad síncrona (RPM)
- f = Frecuencia de alimentación (Hz)
- P = Número de polos del motor
Esta relación demuestra que la velocidad es estrictamente proporcional a la frecuencia y no depende de la carga, una ventaja fundamental para aplicaciones de precisión.
Características Principales
- Precisión de velocidad: Inherentemente sincrónica, sin deslizamiento.
- Respuesta dinámica: Excepcionalmente rápida, casi instantánea.
- Suavidad de operación: Movimiento extremadamente suave a todas las velocidades, incluso muy bajas.
- Eficiencia energética: Muy alta, especialmente a velocidades medias y bajas.
- Densidad de par: Mayor par en menor tamaño y peso.
- Mantenimiento: Bajo (sin escobillas), pero requieren cuidado con la temperatura de los imanes.
- Coste: Inicialmente más elevado debido a los imanes de tierras raras y la electrónica de control sofisticada.
Tabla Comparativa Integral
| Característica | Motor DC (Tradicional) | Motor de Inducción (Jaula de Ardilla) | Motor Síncrono de Imanes Permanentes (PMSM) |
|---|---|---|---|
| Principio de Funcionamiento | Interacción campo magnético fijo y corriente en rotor | Inducción de corrientes en rotor por campo rotatorio del estator | Enganche magnético entre imanes del rotor y campo rotatorio del estator |
| Velocidad vs. Carga | Varía ligeramente con la carga | Varía (deslizamiento) | Constante (sincrónica) |
| Precisión de Velocidad | Buena, con control | Buena, pero requiere encoder para alta precisión | Excelente (inherente) |
| Respuesta Dinámica | Buena | Buena, pero limitada por deslizamiento | Excelente (muy rápida) |
| Suavidad a Bajas Velocidades | Buena | Puede presentar par pulsante | Excelente (muy suave) |
| Par de Arranque | Muy bueno | Bueno (depende del control) | Muy bueno (desde 0 RPM) |
| Eficiencia | Moderada | Buena | Muy Alta |
| Mantenimiento | Alto (escobillas, conmutador) | Muy Bajo | Bajo (cuidado térmico con imanes) |
| Robustez | Buena | Extremadamente Robusta | Buena |
| Coste Inicial | Bajo a Moderado | Bajo a Moderado (motor económico, variador más complejo) | Alto (imanes + controlador sofisticado + sensor) |
| Aplicación Típica | Sistemas antiguos, aplicaciones de precisión básica | Industrial general, aplicaciones de velocidad variable moderada | Alta precisión, servo-posicionamiento, robótica, radares |
Análisis de la Selección Tecnológica para Radares
¿Por qué los Motores de Inducción no son la opción ideal?
Los motores de inducción, a pesar de su robustez y bajo coste, presentan limitaciones críticas para el accionamiento de antenas de radar meteorológico:
- Deslizamiento Variable: La velocidad del rotor depende de la carga. Incluso con control vectorial avanzado y encoder, la compensación del deslizamiento añade complejidad y puede introducir pequeños errores de seguimiento.
- Comportamiento a Bajas Velocidades: En maniobras de precisión, como el seguimiento lento o el posicionamiento en modo «arrastre» (slew), los motores de inducción pueden presentar par pulsante (efecto «cogging») y vibraciones que degradan la calidad de la señal de radar.
- Eficiencia Inferior: Las pérdidas por calor en el rotor, especialmente a cargas parciales, reducen la eficiencia del sistema, incrementando los costos operativos en un equipo que funciona continuamente.
- Densidad de Par Menor: Para un mismo par, el motor de inducción suele ser más grande y pesado, un inconveniente en sistemas donde el peso en el eje de elevación es crítico y afecta los requisitos estructurales.
¿Por qué los Motores DC quedaron obsoletos?
Los motores DC fueron la solución estándar durante décadas, pero sus desventajas operativas y de mantenimiento los han hecho obsoletos para aplicaciones críticas modernas:
- Alto Mantenimiento: El desgaste de escobillas y conmutador exige paradas programadas para su reemplazo y limpieza, aumentando el tiempo de inactividad y los costos.
- Fiabilidad Reducida: En entornos con polvo, humedad o vibraciones, el sistema de escobillas puede fallar inesperadamente.
- Eficiencia Limitada: Las pérdidas por fricción de escobillas y por calentamiento en el rotor reducen la eficiencia total.
- Respuesta Dinámica Limitada: La inercia del rotor y la constante de tiempo del circuito de armadura limitan la aceleración y desaceleración máximas.
- Interferencias Electromagnéticas: El chisporroteo de las escobillas genera ruido eléctrico que puede interferir con los receptores de radar.
Ventajas Competitivas del PMSM para Radares
Los motores PMSM abordan todas las limitaciones anteriores:
- Precisión Angular Superior: La ausencia de deslizamiento garantiza que la velocidad y posición de la antena se correspondan exactamente con las consignas del controlador, sin errores sistemáticos.
- Movimiento Extremadamente Suave: La capacidad de generar par constante incluso a velocidades de arrastre muy bajas (fracciones de RPM) permite un escaneo sin vibraciones, minimizando el ruido mecánico en la señal de radar.
- Respuesta Dinámica Excepcional: Los altos picos de par y la baja inercia del rotor permiten cambios rápidos de velocidad y dirección, esenciales para modos de escaneo avanzados y seguimiento de blancos.
- Alta Eficiencia en todo el Rango: La eliminación de pérdidas en el rotor (no hay corriente inducida) se traduce en un ahorro energético significativo durante el funcionamiento continuo.
- Bajo Mantenimiento: Al no tener escobillas, el mantenimiento se reduce a lubricación de rodamientos y revisiones periódicas.
- Mayor Densidad de Potencia: Mayor par por unidad de peso, facilitando el diseño de sistemas de accionamiento más compactos y ligeros.
La Experiencia Cubana: La Modernización de LADETEC
La transición tecnológica en Cuba ha seguido esta lógica:
- Radares de Primera Generación (RC-32B y MRL-5): Motores DC, acordes con la tecnología disponible en su época de adquisición (décadas de 1970-1980). Su mantenimiento requería disponibilidad de escobillas y atención constante a los conmutadores.
- Radar Meteor-1500S (SELEX-Gematronik): Introducción de la tecnología PMSM, lo que demostró las ventajas operativas en un clima tropical donde la confiabilidad y la precisión son esenciales.
- Modernización de Camagüey y Casa Blanca por LADETEC: La decisión de sustituir los motores DC por sistemas PMSM y sus drivers representó una actualización tecnológica acertada, alineada con los estándares de la meteorología moderna y respaldada por:
- La experiencia acumulada con el sistema SELEX.
- La disponibilidad de tecnología de control avanzado.
- El objetivo de mejorar la fiabilidad y disponibilidad de los radares.
- La necesidad de reducir los costos de mantenimiento asociados a los motores DC.
- Sustituir los motores de DC en los accionamientos originales de los radares MRL-5 no fue una tarea fácil, hubo que crear acoplamientos mecánicos adecuados y fiables, los nuevos motores síncronos son mucho más pequeños que sus análogos de DC.
Conclusiones
La evolución de los sistemas de accionamiento de antenas para radares meteorológicos en Cuba refleja una tendencia mundial hacia tecnologías más precisas, eficientes y confiables.
- Los motores DC, aunque históricamente importantes, han quedado obsoletos debido a sus altos requerimientos de mantenimiento y limitaciones de precisión.
- Los motores de inducción o asíncronos, a pesar de su robustez y bajo coste, no ofrecen el rendimiento necesario para aplicaciones de radar de alta exigencia debido al deslizamiento y su comportamiento subóptimo a bajas velocidades.
- Los motores síncronos de imanes permanentes (PMSM) se consolidan como la solución tecnológica superior, ofreciendo una combinación inigualable de precisión, suavidad, eficiencia y respuesta dinámica, justificando plenamente su inversión inicial en aplicaciones críticas como la meteorología por radar.
La decisión de LADETEC de modernizar los radares de Camagüey y Casa Blanca con tecnología PMSM es un paso adelante que garantiza la operación confiable y eficiente de estos importantes activos para la vigilancia meteorológica de Cuba. Esta solución forma parte del Radar Meteorológico Cubano (Doppler).
Referencias y Lecturas Recomendadas
- Fitzgerald, A. E., Kingsley, C., & Umans, S. D. (2003). Electric Machinery. McGraw-Hill.
- Bose, B. K. (2001). Modern Power Electronics and AC Drives. Prentice Hall.
- Leonhard, W. (2001). Control of Electrical Drives. Springer.
- Gieras, J. F. (2009). Permanent Magnet Motor Technology: Design and Applications. CRC Press.
- Veshenevskii, S. (1976). Características de los motores en el accionamiento eléctrico. Editorial Mir.
- Documento interno LADETEC: Sistema de accionamiento para antenas de radar Meteor-1500S.
- Documentación técnica del fabricante de los radares MRL-5 y RC-32B (archivos del Instituto de Meteorología en las correspondientes estaciones de radar y en el Centro de Radares).
- Colectivo de autores de LADETEC (2020). Radares RD-200SX y RD-100S. Descripción Técnica Archivos del Centro de Radares.
Deja una respuesta