En posts anteriores hemos explorado las señales en los radares meteorológicos y por qué la señal retornada de un objeto meteorológico es tan fluctuante. Hemos visto que un radar emite pulsos sinusoidales, que la señal recibida es una réplica de la transmitida con muchísima menos potencia, y que la fluctuación de la amplitud no es un fallo del sistema sino una propiedad física fundamental de los blancos distribuidos.
Ahora toca dar un paso más. Antes de entrar en las «sanguinarias» transformadas de Fourier (sí, antes de Fourier los ingenieros éramos más felices) —y poder diferenciar qué es FT, DFT y FFT— y antes de calcular los momentos a partir de las componentes I y Q, necesitamos entender qué es el espectro de una señal, por qué esta es la herramienta natural para analizar señales fluctuantes, y cómo se ven los espectros del clutter y de las señales meteorológicas. Si le motiva, sígame y le cuento.
¿Qué es el espectro de una señal?
Nota cultural: Newton introdujo la palabra «espectro» en la Ciencia en 1671 para nombrar la banda de colores de la luz al pasar por el prisma; tomó la palabra del latín spectrum, que quiere decir «aparición» o «fantasma» porque se asustó al ver estos colores reflejados en la pared de una habitación oscura.
Pero dejemos los cuentos de fantasmas para la ópera y retornemos a la ingeniería. Una señal eléctrica es una magnitud física que varía con el tiempo y que transmite información. Pero una señal también puede describirse en función de la frecuencia. Esa descripción en frecuencia es su espectro.

Formalmente, el espectro de una señal es la representación de su contenido frecuencial: qué frecuencias están presentes y con qué intensidad. Nuevamente recomiendo leer el post de las señales hermanado con este: Señales en los radares meteorológicos. Para señales de energía finita, esa representación es la Transformada de Fourier. Para señales de potencia, como las que manejamos en radar, hablamos de densidad espectral de potencia (PSD, Power Spectral Density), que describe cómo se distribuye la potencia de la señal a lo largo de las frecuencias.
En el contexto del radar Doppler, la frecuencia de interés no es la frecuencia portadora de microondas (que está en el orden de GHz), sino la frecuencia Doppler, que es el desplazamiento en frecuencia causado por el movimiento de los blancos. Esa frecuencia Doppler es proporcional a la velocidad radial de las partículas, de modo que el espectro de potencias (incorrectamente llamado espectro Doppler) de la señal recibida es, en esencia, una distribución de la potencia de las velocidades radiales.
Espectro de señales analógicas y discretas
Señal analógica: el espectro continuo
Cuando la señal es analógica —definida para cada instante de tiempo dentro de un intervalo— su espectro es continuo. La Transformada de Fourier de una señal continua x(t) produce una función X(f) definida para toda frecuencia. En el radar, la señal de video a la salida del detector, antes de ser muestreada, es una señal continua y su espectro es continuo.
Señal discreta: el espectro periódico
Cuando muestreamos la señal analógica a intervalos regulares Ts, obtenemos una señal discreta x[n]. El espectro de una señal discreta tiene una propiedad fundamental: es periódico. La Transformada de Fourier de Tiempo Discreto (DTFT) de x[n] es una función periódica de la frecuencia, con período igual a la frecuencia de muestreo fs=1/Ts.
Esto significa que el espectro de la señal discreta es una repetición del espectro de la señal analógica original, trasladado en múltiplos de fs. Este fenómeno es crucial: si la señal analógica contiene frecuencias superiores a fs/2 (la frecuencia de Nyquist), esas frecuencias se solapan con las réplicas, produciendo aliasing. En radar, este solapamiento se manifiesta como ambigüedad en la velocidad: velocidades que deberían ser diferentes aparecen como la misma en el espectro discreto.
La relación entre el espectro analógico y el discreto puede resumirse así: el espectro discreto es el espectro analógico “visto a través de una valla de piquetas”, como si mirásemos el espectro continuo a través de rendijas equiespaciadas.
El espectro del clutter
El clutter (no hay una palabra buena en español para este término usado en los radares) es el conjunto de ecos no deseados que provienen de objetos fijos o de movimiento lento: terreno, edificios, torres, montañas, el mar. En el espectro Doppler, el clutter se caracteriza por:
- Estar centrado en frecuencia Doppler cero (o muy cerca de cero), porque los objetos fijos no tienen velocidad radial.
- Tener un ancho espectral muy estrecho, típicamente modelado como una gaussiana de anchura reducida (del orden de 0.75 m/s en términos de velocidad, frente a los 2.0 m/s de una señal meteorológica típica).
- Ser mucho más potente que la señal meteorológica, pudiendo estar 40 dB o más por encima de la señal de interés.
Un espectro Doppler típico de radar meteorológico contiene tres componentes bien diferenciadas: ruido blanco (plano en todo el espectro), clutter terrestre (pico estrecho centrado en velocidad cero) y espectro meteorológico (gaussiana ancha centrada en una velocidad no nula).
Esta diferencia de anchura es la que permite, en principio, separar el clutter de la señal meteorológica mediante filtros espectrales. El problema surge cuando ambos espectros se solapan: si la señal meteorológica tiene componentes cerca de cero (por ejemplo, precipitación con viento radial bajo), el filtro de clutter elimina también parte de la señal útil.
El espectro de las aves (y otros biocontaminantes)
Además del clutter terrestre, existe una fuente de ecos no meteorológicos que aparece con frecuencia en los radares: las aves y los insectos en migración. Durante las temporadas migratorias, especialmente al amanecer y al atardecer, estos blancos biológicos generan ecos que pueden confundirse con precipitación. En el espectro Doppler, las aves se caracterizan por velocidades de vuelo que oscilan típicamente entre 8 y 22 m/s, mientras que los insectos migratorios vuelan a velocidades mucho menores, generalmente por debajo de 1 m/s, comportándose casi como trazadores pasivos del viento.
Lo que realmente distingue el espectro de un ave del de otros blancos es su modulación por el aleteo. El batido de las alas produce un desplazamiento Doppler diferencial de cada ala respecto al cuerpo, generando una firma micro-Doppler que se manifiesta como bandas laterales en el espectro alrededor de la frecuencia Doppler principal. La frecuencia de batido varía entre 2 y 10 Hz para las aves, y la amplitud de la señal puede fluctuar hasta 40 dB durante las fases de aleteo, permaneciendo estable en las pausas. Esta firma periódica es suficientemente característica como para permitir, en principio, la identificación de especies o grupos de especies a partir del espectro.
El espectro de las señales meteorológicas
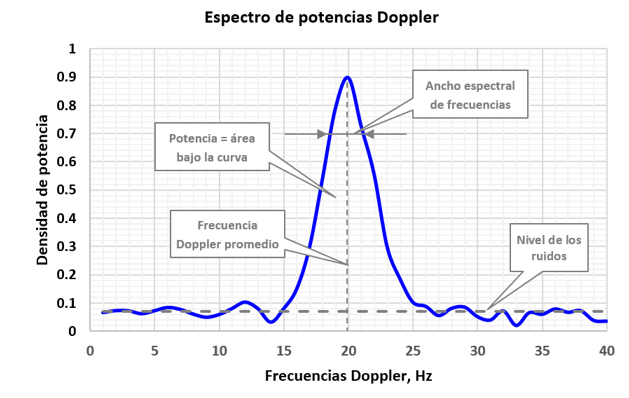
El espectro de una señal meteorológica tiene características muy distintas a las del clutter. Su forma suele aproximarse a una gaussiana, caracterizada por tres parámetros que son, precisamente, los tres primeros momentos espectrales:
- Momento cero (potencia): el área bajo la curva del espectro. Es proporcional a la reflectividad, que a su vez está relacionada con la cantidad de agua en el volumen de resolución.
- Primer momento (velocidad media): el centro de masa del espectro, que corresponde a la velocidad radial media de los hidrometeoros.
- Segundo momento (anchura espectral): la desviación estándar del espectro alrededor de su media. Es una medida de la dispersión de velocidades radiales dentro del volumen de resolución.
La anchura espectral no es un parámetro accesorio: es la clave para entender la fluctuación de la señal. Cuanto mayor es la dispersión de velocidades de las partículas, más ancho es el espectro y más rápida es la fluctuación de la amplitud en el tiempo. De hecho, el tiempo de decorrelación de la señal (el tiempo que tarda la señal en “olvidar” su valor anterior) es inversamente proporcional a la anchura del espectro Doppler.
¿Qué ensancha el espectro meteorológico?
La anchura espectral de una señal meteorológica no proviene de una sola causa. Es el resultado de la suma de contribuciones independientes que ensanchan el espectro:
- Turbulencia: produce movimiento relativo aleatorio de los dispersores. Es uno de los mecanismos dominantes.
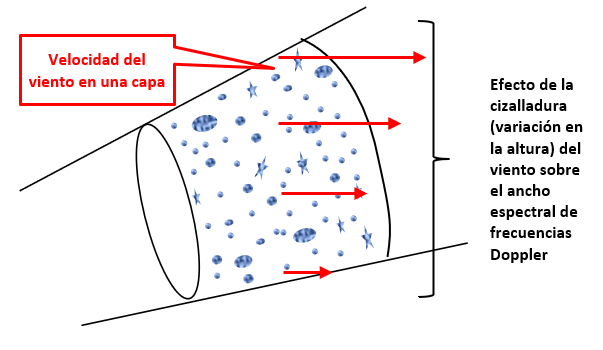
- Cizalladura del viento (wind shear): gradientes de velocidad dentro del volumen de resolución.
- Movimiento diferencial de las partículas: gotas de diferentes tamaños caen a velocidades terminales distintas.
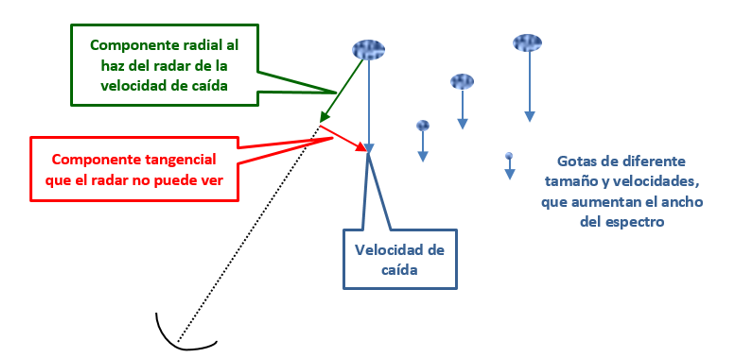
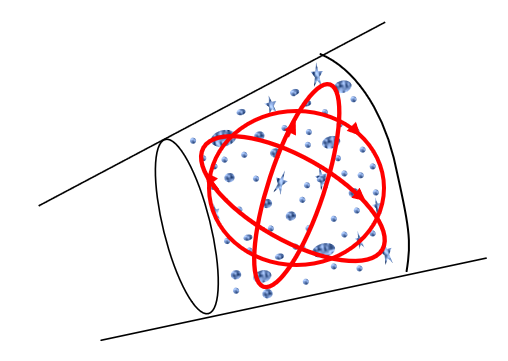
- Ensanchamiento por haz (beam broadening): el haz del radar tiene un ancho finito, y partículas en distintas direcciones dentro del haz tienen componentes de velocidad radial diferentes.
- Rotación de la antena: el movimiento de exploración del radar introduce un ensanchamiento adicional.
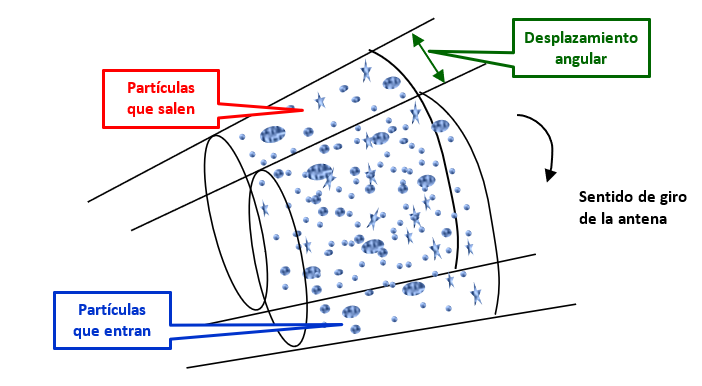
Cada uno de estos mecanismos contribuye de forma independiente a la varianza del espectro, y la varianza total es la suma de las varianzas individuales.
La conexión con las fluctuaciones
Este es el punto que conecta directamente con el post sobre las fluctuaciones. La señal retornada de un objeto meteorológico fluctúa porque es la suma fasorial de los ecos individuales de millones de partículas que se mueven a velocidades ligeramente diferentes. Esa fluctuación, vista en el dominio del tiempo, se traduce en un espectro ancho en el dominio de la frecuencia.
En otras palabras: la fluctuación temporal y el espectro Doppler son dos caras de la misma moneda. Un objeto meteorológico con gran dispersión de velocidades produce una señal muy fluctuante en el tiempo y un espectro Doppler ancho. Un blanco puntual, como un avión o una torre, produce una señal poco fluctuante y un espectro estrecho (casi una línea en frecuencia).
Por eso el espectro es la herramienta natural para analizar señales de radar meteorológico: condensa en una sola representación toda la información sobre la distribución de velocidades que, en el dominio del tiempo, se manifiesta como una fluctuación aparentemente caótica.
Lo que viene después
Con el espectro como marco conceptual, los próximos pasos son naturales:
- La Transformada de Fourier (FT) y su versión discreta (DFT) nos darán el formalismo matemático para pasar del dominio del tiempo al dominio de la frecuencia.
- La FFT (Fast Fourier Transform) nos dará el algoritmo eficiente para calcular esa DFT en tiempo real.
- Los momentos espectrales calculados a partir de las componentes I y Q nos darán, directamente, reflectividad, velocidad y anchura espectral.
Pero todo eso descansa sobre la idea que hemos desarrollado aquí: el espectro es la representación en frecuencia de una señal, y en radar meteorológico, esa representación es la distribución de velocidades radiales de los hidrometeoros en el volumen de resolución.
Resumen de referencias
Para quien quiera profundizar, aquí van las lecturas que considero más útiles, agrupadas por tema.
Fundamentos de radar meteorológico y espectros Doppler
- Doviak, R. J. y Zrnić, D. S. (1993). Doppler Radar and Weather Observations. 2ª ed. Academic Press. Es la referencia canónica en español e inglés. El capítulo 5, Doppler Spectra of Other Signals, es directamente relevante para lo que hemos discutido aquí: espectros de clutter, aves, insectos y otras señales no meteorológicas.
- Bringi, V. N. y Chandrasekar, V. (2001). Polarimetric Doppler Weather Radar: Principles and Applications. Cambridge University Press. El capítulo 5, Doppler radar signal theory and spectral estimation, es una excelente introducción formal a la teoría de señales y la estimación espectral en radar.
- Rauber, R. M. y Nesbitt, S. W. (2018). Radar Meteorology: A First Course. John Wiley & Sons. Un texto más introductorio, útil si se quiere un punto de entrada menos matemático.
Espectros de aves y micro-Doppler
- Bachmann, S. y Zrnić, D. S. (2007). «Spectral Density of Polarimetric Variables Separating Biological Scatterers in the VAD Display». Journal of Atmospheric and Oceanic Technology, 24(7). Este artículo es una referencia clave para entender cómo se separan aves e insectos en el espectro, usando análisis polarimétricos espectrales. Las velocidades de vuelo de las aves (8–22 m/s) y de los insectos (< 1 m/s) que hemos mencionado provienen de aquí.
- Orzel, K. et al. (2017). «Detection and Identification of Remotely Piloted Aircraft Systems Using Weather Radar». AMS 38th Radar Conference. Aunque está centrado en drones, contiene una comparación muy útil de las firmas micro-Doppler de aves y drones, incluyendo la periodicidad del batido de alas y la asimetría del espectrograma.
- Chilson, P. B., Frick, W. F., Kelly, J. F. y Liechti, F. (eds.) (2017). Aeroecology. Springer. El capítulo 12, Radar Aeroecology, de Chilson, Stepanian y Kelly, es una revisión amplia del uso de radares meteorológicos para el estudio de aves e insectos.
- «The Weather Radar as a Tool for Collecting Quantitative Data on Migrating Birds» (IEEE, 2024). Una revisión reciente que cubre los 70 años de historia del uso de radares para el estudio de aves, con énfasis en las firmas de eco y la extracción de características como la frecuencia de batido de alas.
Micro-Doppler en general
- Chen, V. C. (2011). The Micro-Doppler Effect in Radar. Artech House. El libro de referencia sobre el efecto micro-Doppler. Aunque no es específico de radar meteorológico, es la fuente fundamental para entender cómo las vibraciones y rotaciones de estructuras (como las alas de un ave) modulan la señal radar.
Historia del término «espectro»
- Newton, I. (1671). «A Letter of Mr. Isaac Newton… containing his New Theory about Light and Colors». Philosophical Transactions of the Royal Society. El texto original donde Newton introduce el término spectrum para describir la banda de colores del prisma.
- Takuwa, Y. «History of spectrum: from ‘specter’ to ‘colored band’». Un artículo que traza la evolución del término desde su origen latino como «aparición» o «fantasma» hasta su uso científico por Newton.
Deja una respuesta