Un post para tratar todo los relacionado con la resolución de los datos de radar. English version here.
Los meteorólogos gustan de ver las imágenes de radar para observar la morfología, evolución y movimiento de los ecos en la pantalla, sin preocuparse mucho por qué relación tiene cada píxel con lo que sucede en su entorno, ni por saber exactamente qué representa cada uno en la atmósfera que está explorando. No es un asunto trivial y no creo que tenga una respuesta única. El hecho de que en mi vida laboral la técnica haya pasado de los antiguos indicadores PPI/RHI monocromáticos a las pantallas de computadoras a todo color no cambia la esencia de la pregunta: ¿qué representa cada pixel en la atmósfera explorada? Sígame en este post para inocularle el virus de la duda y comience a mirar las imágenes en la pantalla pensando en el haz del radar explorando la atmósfera.
La resolución instrumental del radar
Cuando se habla de resolución del radar el asunto se reduce a contestar los dos incisos de la siguiente pregunta: ¿a qué distancia deben estar dos objetos puntuales (aquellos cuyas dimensiones son mucho menores que el volumen del haz del radar) espaciados: a) en dirección radial, es decir, a lo largo del eje óptico del haz del radar (y a eso le llamamos resolución en distancia) y b) en dirección transversal al eje óptico del haz del radar (y a eso le llamamos resolución angular) para que el radar los pueda discernir como dos objetos independientes?
Resolución en distancia (a veces escriben rango)
Es probablemente la más intuitiva. Dos ecos (de objetos puntuales) situados sobre el mismo radial solo podrán distinguirse si están separados una distancia mayor que la resolución radial. Para un radar de pulsos clásico:
ΔR = (c · τ) / 2
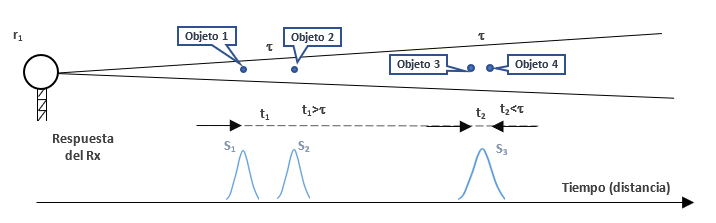
Donde:
- c es la velocidad de la luz.
- τ es la duración del pulso.
El factor 2 aparece porque la señal realiza un viaje de ida y vuelta. Un pulso de 1 µs proporciona una resolución radial de 150 m; uno de 2 µs, 300 m; uno de 4 µs, 600 m. Un radar meteorológico moderno suele trabajar entre 150 y 250 m de resolución radial mediante pulsos cortos.
Resolución angular
Determina la capacidad para separar dos blancos situados a la misma distancia, pero ubicados de forma transversal al eje óptico del haz de la antena. Depende principalmente del ancho del haz:
θ ≈ λ / D (es un valor aproximado, hay que tener un coeficiente que depende del tipo de apertura).
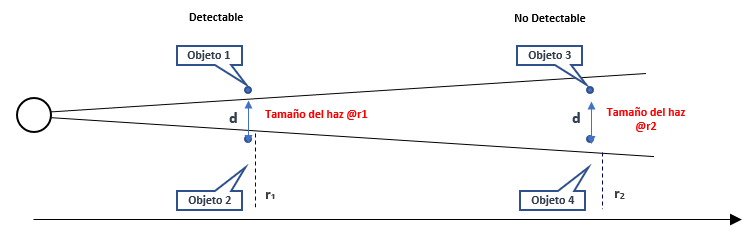
Donde λ es la longitud de onda y D el diámetro de la antena. Un radar con haz de 1° tiene la siguiente anchura según la distancia:
| Distancia | Anchura del haz |
|---|---|
| 50 km | 870 m |
| 100 km | 1.75 km |
| 200 km | 3.5 km |
Esto significa que aunque tengas 150 m de resolución radial, a 200 km el volumen iluminado tiene varios kilómetros de ancho. Lo que sucede es que la resolución angular va empeorando (en tamaño) con la distancia.
Resolución volumétrica
En meteorología lo que realmente medimos es un volumen. El volumen de resolución se aproxima como:
V ≈ R² · θ² · ΔR
Por eso el volumen de resolución aumenta rápidamente con la distancia. Con un haz de 1° y una resolución radial de 250 m, a 50 km el volumen es de unos 0.17 km³, pero a 200 km supera los 11 km³. Es decir, el mismo radar «ve» una nube con mucho más detalle cerca que lejos. Esta es una de las limitaciones fundamentales de la observación radar.
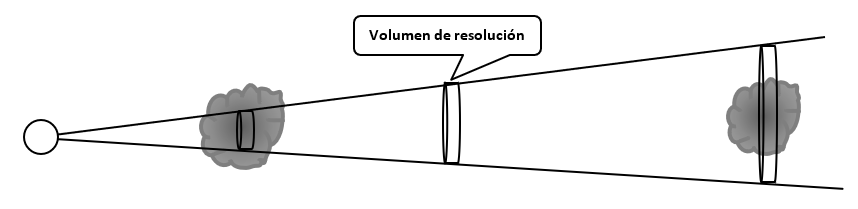
Ese volumen de resolución avanza desde el radar hasta la distancia máxima retornando hacia el radar, de forma CONTINUA, una señal que es la sumatoria de las señales individuales retornadas por cada partícula que esté contenida en ese volumen. Obviamente, el radar no puede resolver nada dentro de ese volumen de forma individual.
Desconocemos la cantidad de partículas, la composición (agua, hielo o una mezcla), sus diámetros, su forma, su orientación (si no son esféricas, por ejemplo cristales de hielo en forma de barras) y la velocidad y dirección con que se mueve cada una, así como desconocemos su posición dentro del volumen. Solo tenemos, en cada instante de tiempo una señal sumatoria (de las señales retornadas por cada partícula), que tiene una amplitud y una fase, que es el resultado de las partículas que está iluminando ese volumen. Un instante de tiempo después el volumen se habrá desplazado un poco a lo largo del eje óptico de la antena y la señal habrá cambiado acorde a los cambios de las partículas en el ahora nuevo volumen.
El mismo proceso sucederá con el próximo disparo del transmisor, solo que ya la antena se habrá movido un poco (todo un período de repetición o más, por ejemplo, 1 milisegundo) y por tanto, la composición de partículas habrá cambiado más que lo que cambia de un instante (1 microsegundo, por ejemplo) a otro a lo largo de una misma realización.
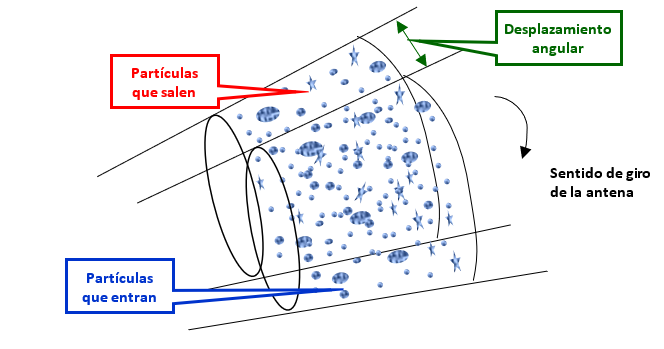
Cada vez que ocurre un disparo del transmisor tenemos una señal retornada continua en el tiempo, cuya amplitud y fase va variando según la configuración antes mencionada de las partículas en cada instante de tiempo y se extiende hasta donde DETERMINEMOS poner fin a la distancia de trabajo.
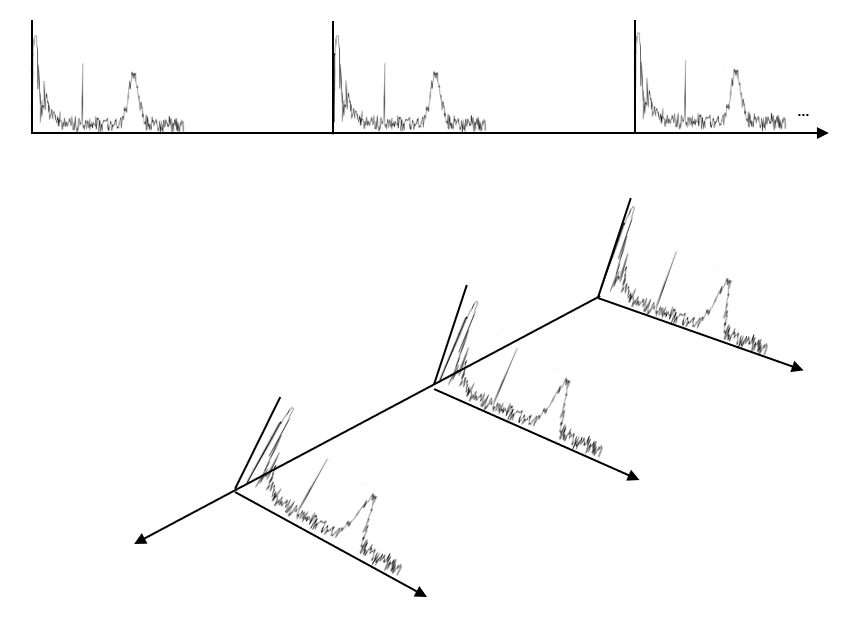
El pulso del transmisor sigue viajando en el espacio y enviando señales retornadas hacia el receptor, pero nosotros cerramos el receptor y ya no «oímos» más allá del límite que hayamos puesto (150 km, 300 km, 500 km), lo que hayamos decidido que sea razonable.
Muestreo y digitalización
Normalmente el usuario del radar tiene poco dominio e influencia (a no ser que explícitamente lo solicite) sobre cuan cercanas son las muestras tomadas a lo largo de una misma distancia. Esto más bien depende de las capacidades del procesador de señales (que hoy día las muestras pueden tomarse tan cercanas como a 15 metros una de la otra). En esto influye otro elemento: la capacidad del procesador para memorizar las muestras (mil, 2 mil, 4 mil, 8 mil, celdas de memoria), que es algo que va en aumento y mejora constante.
Por ejemplo, si la capacidad del procesador fuera de mil muestras, y usted decide muestrear a 15 metros de separación, el alcance total llegaría solo a 15 km. Para muestrear hasta los 500 km no es razonable tomar tamaños de celdas muy pequeños aunque la rapidez de muestreo del procesador lo permita. Por ejemplo, mil celdas de 500 metros nos darían los 500 km deseados.
Los procesadores modernos muestrean y digitalizan a la salida del amplificador de la frecuencia intermedia del receptor y en lo adelante toda la cadena es digital. Si lo desea lea el post Seis generaciones de ingenio: La evolución de los procesadores de señal en los radares cubanos para que comprenda cómo fue evolucionando el asunto del muestreo en los procesadores, en el ejemplo de los cubanos.
En realidad las capacidades actuales de los procesadores permiten implementar cualquier régimen de muestreo deseado; pero hay que tener una cierta noción de qué tiene sentido y qué no. Esto nos lleva al siguiente punto.
¿Qué resolución se necesita y para qué?
Normalmente las nubes son de un tamaño de varios kilómetros, realmente ¿cuál sería la preocupación con la resolución?
Si el objetivo es detectar fenómenos de escala muy pequeña —un vórtice incipiente dentro de una supercélula, una firma de tornado, una convergencia localizada—, la tentación es clara: cuanta más resolución, mejor. Celdas pequeñas, rejillas finas, productos de alta definición. Todo lo que sea promediar o suavizar se percibe como una pérdida de información potencialmente crítica. Lea si lo desea el post: ¿Pueden los radares Doppler detectar los tornados?
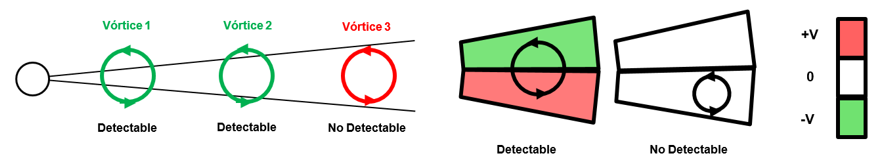
Pero si el objetivo es estimar precipitación y que esos estimados se parezcan a lo que miden los pluviómetros en tierra, la cosa cambia. La reflectividad medida por el radar en un volumen pequeño es muy variable: gotas de distintos tamaños, distribuciones que cambian de un instante a otro, haces que no son perfectamente uniformes. Para que el estimado de lluvia sea representativo de lo que cae en una zona, conviene promediar más, es decir, usar celdas más grandes. El pluviómetro integra la lluvia en un área y un tiempo; el radar, si quiere parecerse a él, también tiene que integrar.
Ahí está el conflicto: mucha resolución es buena para no perder vórtices pequeños (en modo Doppler), pero para las precipitaciones conviene aumentar el tamaño de celda para promediar más (en modo Reflectividad). No es un problema de blanco o negro, sino de compromisos. Y para entenderlo bien hay que separar dos cosas que a menudo se mezclan: la resolución del radar como captador físico, por un lado, y la resolución de las celdas de adquisición y de los productos finales, por otro.
Algo debo dejarles claro con respecto a la resolución:
No importa con cuál resolución muestre que NUNCA va a ver algo más pequeño que lo que le permite el volumen de resolución del radar para cada distancia.
Durante muchos años, se consideraba que muestrear formando celdas polares de 1 km x 1 grado era razonablemente bueno. A partir de estas celdas polares se armaban los productos cartesianos de 1×1 km2 o 2×2 km2 o 4×4 km2. Ciertamente ¿para qué muestrear a tamaños por debajo de la resolución del radar si esto no me va a conducir a tener mejor resolución? La respuesta nos lleva al próximo tema.
Fluctuación de la señal y mejoramiento de los estimados
La señal recibida en cada instante de tiempo es muy fluctuante, especialmente de un período a otro; pero también de unos metros a otros en la distancia. Si lo desea puede entrar a este post para más detalles sobre la fluctuación de la señal: ¿Por qué es tan fluctuante la señal retornada proveniente de un objeto meteorológico?.
Dado que se trata de señales fluctuantes se requiere filtrar esa señal para obtener estimados más precisos de la Reflectividad, la Velocidad y el Ancho Espectral. Para esto se requiere procesar muchas muestras y es deseable que estas muestras sean estadísticamente independientes.
Se consideraba que si las muestras en distancia se tomaban espaciadas, digamos, a 1 km, estas serían, obviamente, estadísticamente independientes, porque bastaba tomarlas a distancias mayores que ΔR = (c · τ) / 2 para que lo fueran. Correcto, pero entonces el número de muestras era pequeño y la reducción de la varianza de los estimados no era tan efectiva.
Por otra parte, las muestras tomadas a una misma distancia en períodos sucesivos no son estadísticamente independientes; habría que dejar pasar un número grande de períodos para que lo fueran. Nuevamente esto arroja pocas muestras.
Mientras más lento se mueva la antena y más alta sea la frecuencia de repetición de los pulsos mayor número de muestras obtenemos; pero … en los procesos atmosféricos de curso rápido, como tornados y aeroavalanchas (en España le dicen reventón, en inglés downburst), no podemos darnos ese lujo.
Así pues, en mi tesis de doctorado, defendida en 1999; pero implementada en nuestro procesador de señales desde 1997 en el radar de Camagüey, propuse el oversampling, es decir muestrear por debajo del tamaño ΔR = (c · τ) / 2 y obtener un número mayor de muestras y demostré que eso contenía información estadísticamente relevante para mejorar los estimados.
La tesis de Sebastián Torres parte de esta misma idea del oversampling esbozada por mí en el siguiente trabajo:
Rodriguez Gonzalez, O.L., 1999: Independent samples in range averaged finite bandwidth log receivers outputs. Preprints, 29th Conf. on Radar Meteorology, Montreal, Canada, Amer. Meteor. Soc., paper 10A.7.
Él mismo me menciona:
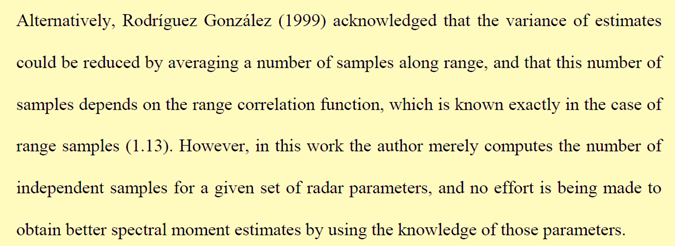
Pero Torres hace el trabajo completo, desarrolla esa idea hasta el final, proponiendo aplicar una transformación de blanqueamiento (whitening transformation). De esta forma, esas muestras correlacionadas (porque están tomadas a distancias menores que ΔR = (c · τ) / 2) se descorrelacionan y, al combinarlas ponderadamente, se obtiene una estimación con varianza mucho menor. El beneficio es doble: misma precisión en menos tiempo de escaneo, o mayor precisión manteniendo el tiempo de escaneo. Esa innovación llevó a la superresolución en los radares de NEXRAD.
No aumentamos el número de muestras para buscar mayor resolución sino para mejorar la estadística de los estimados (hacerlos menos fluctuantes)
De la celda polar al píxel cartesiano
Hasta ahora hemos hablado del volumen de resolución, de las celdas de adquisición y de cómo el muestreo fino no nos permite ir más allá de la resolución instrumental del radar, del límite físico del haz. Pero queda una pregunta que es, quizás, la más importante para quien mira la pantalla: ¿cómo se pasa de esas celdas polares a los píxeles que vemos en el producto final?
Recordemos que el radar muestrea en coordenadas polares: distancia (rango), azimut y elevación. Cada muestra es una celda de adquisición, y el conjunto de todas ellas forma una imagen en coordenadas polares. Pero la mayoría de los usuarios no vemos esa imagen en crudo: vemos un producto en una cuadrícula cartesiana (x, y), como un mapa. Ese cambio de coordenadas se hace mediante interpolación.
Cada píxel de la malla cartesiana no es una medida directa del radar. Es una combinación ponderada de varias celdas polares vecinas. Dependiendo del tamaño de la celda del producto y de la distancia al radar, un píxel puede estar formado por una sola celda polar o por varias. Cerca del radar, donde las celdas polares son pequeñas, un píxel de 1 km × 1 km puede contener muchas celdas. Lejos, donde el volumen de resolución ya es de varios kilómetros, un píxel de 1 km × 1 km puede ser más pequeño que una sola celda polar: en ese caso, la interpolación no está creando información, solo está sobremuestreando.
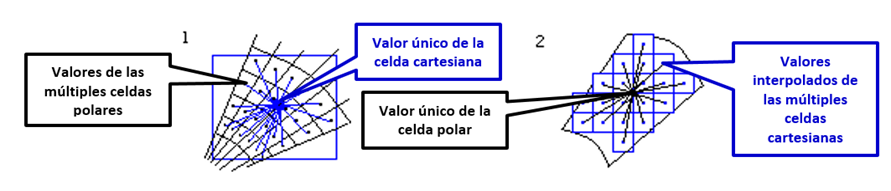
Aquí está la clave: el tamaño de celda del producto es una decisión del usuario, no una consecuencia física. Podemos tener datos adquiridos con celdas de 250 m y generar productos de 1 km, o de 500 m, o de 2 km. Y esa decisión tiene consecuencias. En el sistema del VESTA se puede hacer algo más absurdo: adquirir datos en celdas de 1 km y generar productos de 250 m o 500 m (o cualquier otro valor que se le ocurra).
Si elegimos celdas de producto pequeñas, preservamos mejor la estructura fina: un vórtice pequeño, un borde de eco, una convergencia localizada, la frontera abrupta del granizo. Pero también preservamos más ruido. La señal de radar es fluctuante, y celdas pequeñas no promedian lo suficiente para estabilizar el estimado. El resultado son productos más detallados, pero más “salpicados”.
Si elegimos celdas de producto grandes, suavizamos más. El estimado es más estable, más parecido a lo que integra un pluviómetro, pero perdemos la capacidad de ver fenómenos de escala pequeña. Un tornado lejano puede desaparecer dentro de un píxel demasiado grande.
Durante muchos años, el estándar fue muestrear en celdas polares de 1 km × 1° y generar productos cartesianos de 1 km × 1 km, 2 km × 2 km o 4 km × 4 km. No era una elección arbitraria: a distancias medias, el volumen de resolución ya era de ese orden, y no tenía mucho sentido generar productos más finos que el dato original. Con la llegada de la superresolución y de procesadores más potentes, ese estándar se ha ido refinando: hoy es posible adquirir con celdas de 75-150 m y generar productos de 500 m o incluso 250 m, al menos en las cercanías del radar.
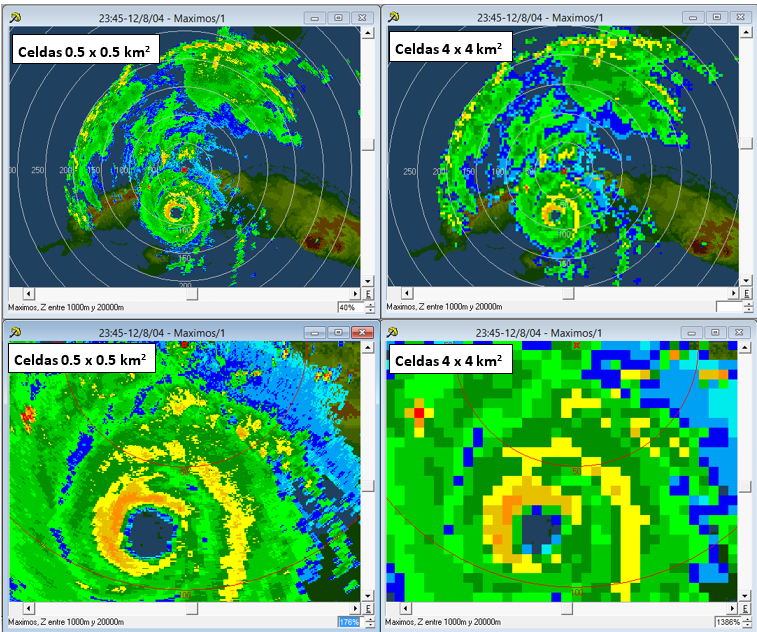
Pero conviene no engañarse. Interpolar no crea información. Si el volumen de resolución a 150 km ya tiene 2 km de ancho (transversal), un producto de 500 m no nos va a mostrar más detalle real: solo nos mostrará una versión suavizada de la misma información, pero con más píxeles. La resolución efectiva del producto nunca puede ser mejor que la resolución efectiva del dato.
Entonces, ¿qué representa cada píxel? Representa un estimado de la reflectividad, la velocidad o el ancho espectral, promediado en un volumen que cambia con la distancia y el ángulo. No es una medida puntual. No es una fotografía de la atmósfera. Es una integración ponderada de lo que hay dentro de un volumen de resolución, y ese volumen crece con la distancia.
La próxima vez que mire una imagen de radar, pregúntese: ¿qué hay dentro de ese píxel? ¿Es una célula pequeña e intensa o una célula grande y moderada? ¿Estoy viendo un detalle real o el resultado de una interpolación? La respuesta no siempre es sencilla, pero el solo hecho de preguntárselo ya le convierte en un usuario más consciente de lo que el radar puede y no puede decirle.
Referencias
- Torres, S.M. (2001). Estimation of Doppler and polarimetric variables for weather radars. PhD Dissertation, University of Oklahoma.
- Rodriguez Gonzalez, O.L. (1999). Independent samples in range averaged finite bandwidth log receivers outputs. Preprints, 29th Conf. on Radar Meteorology, Montreal, Canada, Amer. Meteor. Soc., paper 10A.7.
- Doviak, R.J., & Zrnic, D.S. (1993). Doppler radar and weather observations. Academic Press.
- Bringi, V.N., & Chandrasekar, V. (2001): Polarimetric Doppler Weather Radar.
- Rinehart, R.E. (2004): Radar for Meteorologists.
- Torres, S., & Curtis, C.D. (2015). Design considerations for improved tornado detection using super-resolution data on the NEXRAD network.
- NOAA/NWS. Radar Fundamentals.
- Radartutorial.eu. Capítulos de Range Resolution, Beamwidth, Pulse Compression y Doppler Processing.
Deja una respuesta