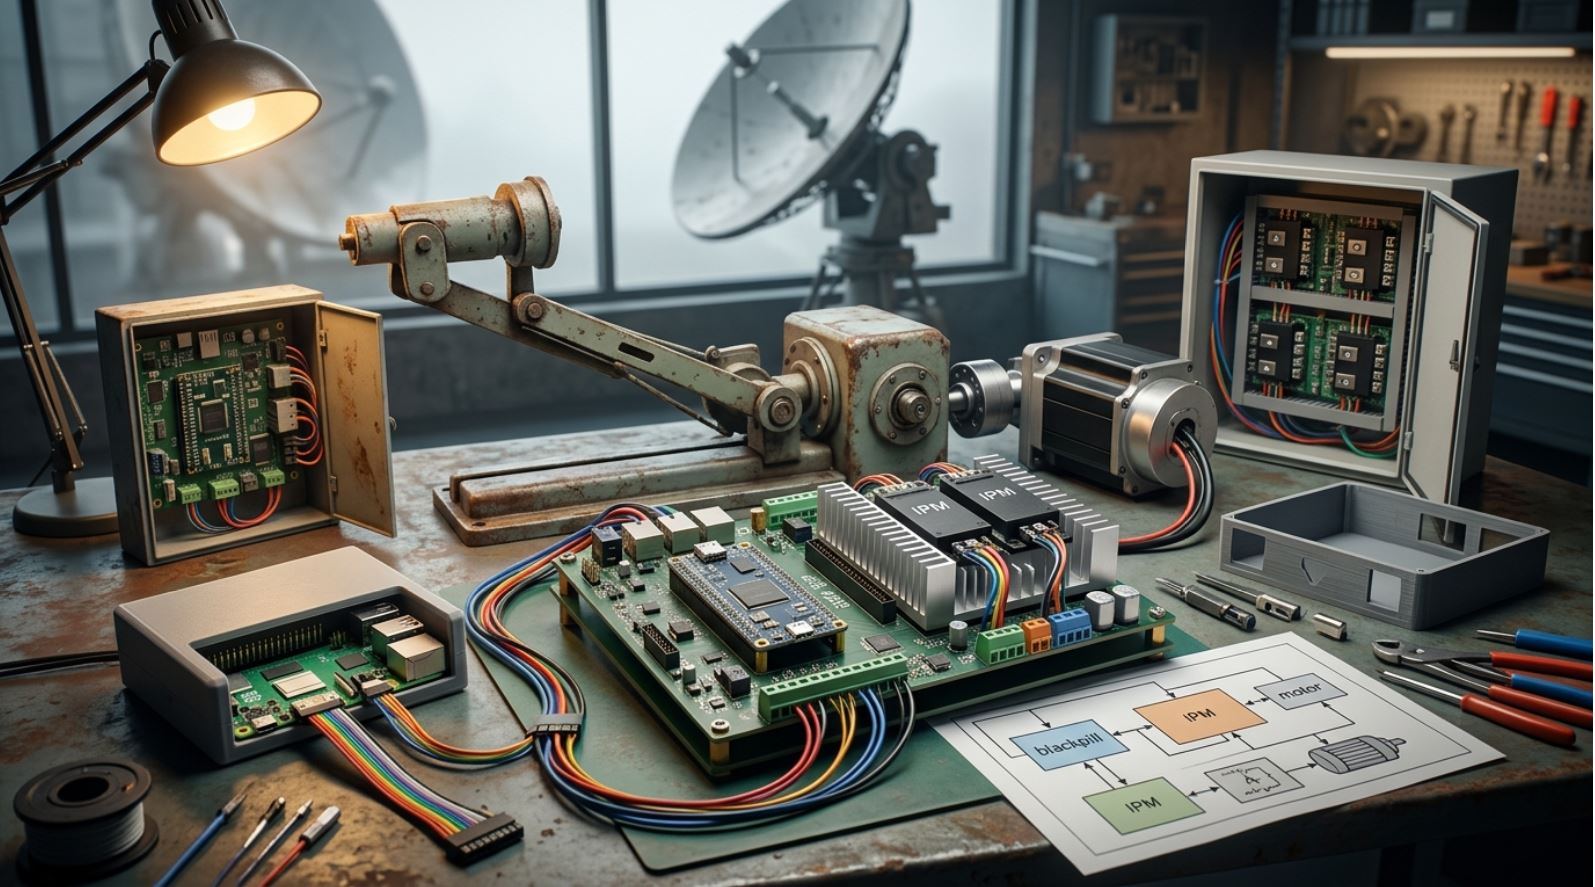
Un post sobre accionamiento eléctrico de antenas de radar con Open Hardware y Open Software. No estamos construyendo otro radar. Estamos construyendo la tecnología que permite que el radar que ya existe siga viviendo.
LAMULA™ nace como una iniciativa de modernización abierta de radares meteorológicos legacy (MRL-5, RC-32B, METEOR-1500S o cualquier otro), reutilizando su mecánica de antena parabólica y sustituyendo la electrónica de control por soluciones basadas en Open Hardware y Open Software. El objetivo es doble: extender la vida útil de infraestructura crítica con costos mínimos, y crear un ecosistema de componentes intercambiables, documentados y reparables por medios propios.
El LAMULA™ Antenna_Drive es la pieza que cierra el lazo de control de movimiento de la antena. Su diseño parte de una premisa clara: no reinventar lo que ya existe comercialmente (módulos de potencia, encoders, motores), y desarrollar todo lo que aporta valor diferencial (algoritmos de control, integración con el radar, flexibilidad de configuración). Esta filosofía se alinea con lo expuesto en nuestros artículos previos sobre la selección de SBC y sobre la revolución BluePill/BlackPill.
1. ¿Decisiones? de arquitectura
Tras el análisis de alternativas, el LAMULA™ Antenna_Drive queda definido con las siguientes características de diseño:
| Bloque | ¿Decisión? | Consideraciones |
|---|---|---|
| Rango de potencia | Arquitectura escalable prevista para accionamientos de aproximadamente 2 a 10 kW por eje, a dimensionar según la inercia, par requerido, velocidad y características mecánicas de cada antena | Cubre desde antenas pequeñas hasta antenas de mayor inercia. La modularidad permite escalar según el radar. |
| Motores | PMSM de 2, 5 o 10 kW (según aplicación) | Tecnología moderna, alta densidad de par, sin escobillas, bajo mantenimiento. |
| Encoders | Absolutos multiturno (SSI/BiSS) | Lectura precisa y absoluta de posición, documentado en nuestro post sobre cómo saben los radares hacia dónde miran. |
| Módulo de fuerza | IPM (Intelligent Power Module) comercial según rango | Módulo probado, con drivers de puerta y protecciones integradas. Opciones para 2 kW, 5 kW y 10 kW. |
| Control de eje (tiempo real) | BlackPill STM32H7, una por motor | Determinismo, FPU, temporizadores PWM avanzados, ecosistema SimpleFOC. |
| SBC de supervisión | Raspberry Pi 5 | Soporte PREEMPT_RT maduro, ecosistema masivo, disponibilidad, bajo costo. |
| Comunicación de bajo nivel | CAN bus (CANopen CiA 402) | Determinismo, sincronización multi-eje, perfil de dispositivo estándar para motion control. |
| Comunicación de alto nivel | MODBUS TCP-IP | Compatibilidad con la infraestructura de radar existente, simplicidad de integración. |
| Filosofía | Open Hardware / Open Software | Reparabilidad, auditabilidad, independencia de proveedor. |
2. Arquitectura general del sistema

3. Descripción detallada de cada bloque
3.1. Módulos de fuerza: opciones para 2, 5 y 10 kW
El módulo de fuerza se selecciona en función del rango de potencia del motor. La familia de IPMs (Intelligent Power Modules) de onsemi y STMicroelectronics ofrece soluciones integradas con IGBT, drivers de puerta, protección de sobretemperatura y sensor de temperatura.
| Rango de potencia | Módulo IPM sugerido | Tecnología | Tensión / Corriente | Notas |
|---|---|---|---|---|
| 2 kW | STGIPS20C60 (STEVAL-IHM028V2) | IGBT | 600 V / 20 A | Módulo probado, ideal para prototipos y antenas pequeñas. |
| 5 kW | NFAM0512L5BT (onsemi) | IGBT | 600 V / 50 A | Módulo integrado con driver y termistor. |
| 10 kW | NFAM3512L7B (onsemi) | IGBT | 1200 V / 75 A | Máxima potencia de la familia NFAM, con protecciones integradas. |
Nota: los módulos onsemi NFAM tienen capacidades de corriente desde 10 A hasta 75 A, lo que permite cubrir todo el rango de 2 a 10 kW con una misma familia.
Características comunes de estos módulos:
- Inversor trifásico completo: seis IGBTs con diodos de recirculación.
- Drivers de puerta integrados: simplifican el diseño y reducen componentes externos.
- Protecciones: sobretemperatura (termistor NTC), subtensión, cortocircuito.
- Interfaz: entradas de PWM compatibles con 3.3 V, directamente conectables a la BlackPill.
La ventaja de usar un IPM comercial es que nos ahorra el diseño de la etapa de potencia, que requiere experiencia en electrónica de potencia, disipación térmica y seguridad eléctrica. Nos concentramos en lo que aporta valor: el control.
3.2. Motores PMSM: opciones para 2, 5 y 10 kW
Los motores PMSM se seleccionan según la inercia de la antena y los requisitos de par. La arquitectura está prevista para cubrir aproximadamente 2 a 10 kW por eje, pero la potencia nominal del motor debe determinarse para cada aplicación a partir del par requerido, la velocidad angular, la aceleración, la transmisión mecánica y las características específicas de la antena.
| Rango de potencia | Ejemplo de motor | Tensión típica | Notas |
|---|---|---|---|
| 2 kW | PMSM 2 kW (48–96 V) | 48–96 VDC | Ideal para antenas pequeñas o prototipos. Encoder absoluto disponible. |
| 5 kW | PMSM 5 kW (96–300 V) | 96–300 VDC | Para antenas de tamaño medio. Requiere encoder absoluto para control de posición. |
| 10 kW | PMSM 10 kW (300–400 V) | 300–400 VDC | Para antenas de gran inercia. Módulo IPM de 1200 V / 75 A. |
Todos los motores deben incluir encoder absoluto (SSI/BiSS o resolver) para garantizar la precisión de posición requerida por el radar.
3.3. Control de eje: BlackPill STM32H7
Cada eje (acimut y elevación) tiene su propia BlackPill STM32H7, que ejecuta:
- Algoritmo FOC (Field-Oriented Control):
- Lectura de corrientes de fase (ADC de alta velocidad).
- Transformadas de Clarke y Park.
- Reguladores PI para id e iq.
- Transformada inversa de Park.
- Generación de PWM con tiempos muertos (SVM o SPWM).
- Lazo de velocidad:
- Cálculo de velocidad a partir del encoder.
- Regulador PI que genera iq∗.
- Lazo de posición:
- Comparación de posición real vs. consigna.
- Generación de perfil de velocidad (trapezoidal o S-curve).
- Interfaz CANopen CiA 402:
- Recepción de consignas de posición/velocidad desde la Raspberry Pi 5.
- Envío de telemetría (posición, velocidad, corriente, temperatura, fallos).
- Sincronización con el mensaje SYNC.
El STM32H7 es idóneo para esta tarea: cuenta con FPU de doble precisión, Cordic para acelerar funciones trigonométricas, y temporizadores PWM avanzados con inserción de tiempos muertos por hardware. La comunidad ha desarrollado plataformas de desarrollo FOC basadas en STM32H7 con esquemáticos, firmware y modelos Simulink abiertos.
Ventajas de la BlackPill H7:
- Costo: ~$15-$25 por unidad.
- Reparabilidad: reemplazo completo por bajo costo.
- Ecosistema: SimpleFOC, STM32CubeIDE, HAL/LL libraries.
- Determinismo: sin sistema operativo, ejecución bare-metal o RTOS ligero (FreeRTOS).
3.4. SBC de supervisión: Raspberry Pi 5
La Raspberry Pi 5 actúa como el cerebro de alto nivel del sistema:
- Gestión de trayectorias: calcula las posiciones de acimut y elevación según los comandos del radar (PPI, RHI, sector, etc.).
- Interfaz MODBUS TCP: actúa como esclavo MODBUS TCP hacia el LAMULA RCP, exponiendo registros de posición, velocidad, estado y alarmas.
- Maestro CANopen: envía consignas a las BlackPill y recibe telemetría.
- Monitorización y logging: registra eventos, genera alarmas, mantiene historial.
- Interfaz de usuario local (opcional): pantalla táctil, SSH, servidor web.
Sistema operativo: Raspberry Pi OS con kernel PREEMPT_RT (parche de tiempo real). Aunque la SBC no ejecuta los lazos críticos, un kernel determinista mejora la estabilidad de las comunicaciones y la respuesta del sistema.
Ventajas de la Raspberry Pi 5:
- Soporte PREEMPT_RT maduro: el mejor documentado entre las SBC ARM.
- Ecosistema: librerías
libmodbus,python-can,socketcan, etc. Existen proyectos que usan la Raspberry Pi 5 como esclavo MODBUS TCP para aplicaciones industriales. - Disponibilidad: ampliamente disponible, con documentación extensa.
- Reparabilidad: reemplazo completo por ~$80.
3.5. Comunicaciones
CAN bus (bajo nivel)
- Protocolo: CANopen (CiA 301 + CiA 402 para motion control).
- Velocidad: 1 Mbps (máxima).
- Topología: bus lineal con terminación de 120 Ω en los extremos.
- Nodos: Raspberry Pi 5 (maestro), BlackPill acimut (esclavo), BlackPill elevación (esclavo).
- PDOs: intercambio cíclico de consignas de posición y telemetría.
- SYNC: sincronización de ambos ejes para movimientos coordinados.
Implementación en Raspberry Pi 5: HAT CAN basado en MCP2515 (SPI) o MCP2518FD (CAN FD). El MCP2515 es compatible con Raspberry Pi 5 mediante configuración de dtoverlay en /boot/config.txt, aunque se recomienda verificar la compatibilidad con el kernel 6.6+. Alternativas como el Waveshare 2-CH CAN HAT+ usan MCP2515 + SN65HVD230 y soportan hasta 1 Mbps.
Implementación en BlackPill H7: el STM32H7 tiene controlador CAN/FDCAN integrado. Solo requiere transceptor externo (ej. SN65HVD230 o TCAN332).
MODBUS TCP-IP (alto nivel)
- Rol: Raspberry Pi 5 como esclavo MODBUS TCP.
- Puerto: 502 (estándar).
- Registros: mapeo de posiciones, velocidades, estados, alarmas.
- Funciones: 03 (read holding registers), 06 (write single register), 16 (write multiple registers).
- Integración con LAMULA RCP: el radar envía comandos de posición y lee telemetría a través de su maestro MODBUS TCP existente.
4. Desarrollo propio vs. módulos comerciales cerrados
Una de las decisiones fundamentales en cualquier proyecto de modernización es si adquirir un servoaccionamiento comercial cerrado (esos módulos «todo en uno» que integran potencia, control y comunicaciones) o desarrollar una solución propia. A continuación, ponderamos ambas opciones desde la perspectiva de LAMULA™.
4.1. Ventajas del desarrollo propio (LAMULA™)
| Ventaja | Descripción |
|---|---|
| Flexibilidad total | Puedes modificar cualquier lazo de control, adaptar el firmware a requisitos específicos del radar, implementar algoritmos propietarios o experimentales sin depender de un fabricante. |
| Reparabilidad por medios propios | Cada componente es reemplazable individualmente. Una BlackPill dañada se sustituye por ~$20. Un módulo IPM dañado, por ~$150-$300 según potencia. No hay dependencia de servicios de reparación externos. |
| Costo de adquisición | El costo total del LAMULA™ (2 ejes) es aproximadamente $1,500–$3,500, frente a $4,000–$10,000 de dos servoaccionamientos comerciales equivalentes. |
| Costo de operación | Sin licencias de software, sin contratos de soporte, sin actualizaciones obligatorias. |
| Auditabilidad | Todo el código y el hardware son abiertos y documentados. Puedes auditar cada línea de código y cada componente. |
| Integración con LAMULA RCP | El protocolo MODBUS TCP se adapta exactamente a los requisitos del radar, sin necesidad de gateways o conversores. |
| Escalabilidad | Puedes añadir ejes, sensores o funcionalidades sin depender de un fabricante. El rango de 2 a 10 kW permite adaptar el mismo diseño a diferentes antenas. |
| Comunidad | Al ser Open Hardware/Open Software, otros pueden replicar, mejorar y adaptar el diseño. |
| Independencia tecnológica | No hay dependencia de un proveedor único. Si un fabricante descontinúa un modelo, tu sistema sigue funcionando. |
4.2. Ventajas de los módulos comerciales cerrados
| Ventaja | Descripción |
|---|---|
| Madurez y fiabilidad | Producto probado en miles de aplicaciones industriales, con certificaciones de seguridad. |
| Puesta en marcha rápida | Configuración mediante software del fabricante, sin desarrollo de firmware. |
| Soporte técnico | Documentación extensa, soporte del fabricante, foros especializados. |
| Certificaciones | Cumple con normativas industriales (CE, UL, etc.), lo que simplifica la certificación del radar. |
| Rendimiento de control | DSP dedicado con frecuencias de muestreo muy altas. |
| Integración con buses industriales | Soporte nativo para EtherCAT, CANopen, PROFIBUS, etc. |
| Menor esfuerzo de desarrollo | No requiere programar FOC, lazos de control ni comunicaciones de bajo nivel. |
4.3. Ponderación para el contexto LAMULA™
En el contexto específico de LAMULA™ —modernización de radares legacy con recursos limitados y necesidad de reparabilidad por medios propios— las ventajas del desarrollo propio superan a las de los módulos comerciales cerrados por las siguientes razones:
- El radar ya existe: no se trata de un sistema nuevo que requiera certificaciones desde cero. Se trata de extender la vida útil de infraestructura existente.
- Los recursos son limitados: el costo de un servoaccionamiento comercial es prohibitivo para muchos proyectos de modernización. El LAMULA™ reduce el costo en un 50-70%.
- La reparabilidad es crítica: en entornos con acceso limitado a servicios técnicos especializados, poder reparar el sistema con componentes de bajo costo es esencial.
- La flexibilidad es necesaria: cada radar legacy tiene particularidades mecánicas y eléctricas que un producto cerrado no puede abordar sin adaptaciones costosas.
- El rango de 2 a 10 kW permite ofrecer la misma arquitectura a una amplia gama de radares, desde antenas pequeñas hasta grandes antenas de inercia considerable.
- La filosofía Open Hardware/Open Software: LAMULA™ no es solo un producto, es un ecosistema. El desarrollo propio alimenta ese ecosistema y permite que otros lo repliquen y mejoren.
Conclusión: un servoaccionamiento comercial cerrado es la opción correcta si se prioriza la rapidez de implementación y la certificación industrial. Si el accionamiento legacy existente funciona correctamente y puede mantenerse, probablemente sea la opción más prudente. LAMULA™ Antenna_Drive cobra todo su sentido cuando ese sistema ha quedado obsoleto, es irreparable, depende de un proveedor desaparecido o resulta económicamente inviable mantenerlo.. LAMULA™ Antenna_Drive es la opción correcta si se prioriza la sostenibilidad, la reparabilidad, el costo y la independencia tecnológica —que es exactamente el espíritu de LAMULA™.
5. El universo LAMULA™: Open Hardware y Open Software
El LAMULA™ Antenna_Drive no es un producto aislado. Es una pieza dentro de un ecosistema más amplio de aplicaciones Open Hardware y Open Software orientadas a la modernización de radares meteorológicos. Este ecosistema incluye:
- LAMULA™ RCP: el procesador de control de radar, que gestiona la adquisición, procesamiento y visualización de datos.
- LAMULA™ Position: el sistema de lectura de posición de antena, documentado en nuestro post sobre cómo saben los radares hacia dónde miran.
- LAMULA™ Motor: el sistema de motores PMSM, documentado en nuestro post sobre qué motor usar en los radares meteorológicos.
- LAMULA™ Antenna_Drive: el presente desarrollo, que cierra el lazo de control de movimiento.
- LAMULA™ SBC: la guía de selección de SBC, documentada en nuestro post sobre selección de ZimaBlade, Raspberry Pi 5, Orange Pi 5 Plus y alternativas.
- LAMULA™ BlackPill: la revolución de los microcontroladores de bajo costo, documentada en nuestro post sobre la otra revolución BluePill y BlackPill.
Todos estos componentes comparten una filosofía común:
- Documentación abierta (de hardware y software): cada diseño, cada código, cada decisión está documentada y disponible.
- Componentes comerciales estándar: no se diseñan chips propietarios; se usan componentes disponibles en el mercado.
- Reparabilidad por medios propios: cualquier técnico con conocimientos básicos puede diagnosticar y reparar.
- Comunidad: los diseños se comparten para que otros los repliquen, adapten y mejoren.
- Sostenibilidad: se extiende la vida útil de infraestructura existente, reduciendo residuos electrónicos.
6. Conclusión
El LAMULA™ Antenna_Drive es una propuesta de accionamiento Open Hardware/Open Software para antenas parabólicas de radar meteorológico que usa motores PMSM en el rango de 2 a 10 kW. Su arquitectura híbrida —BlackPill H7 por cada eje (acvimut y elevación) para control en tiempo real, y Raspberry Pi 5 para supervisión, CAN bus para comunicación de bajo nivel, MODBUS TCP-IP para integración con el radar— combina lo mejor de cada tecnología.
Frente a los módulos comerciales cerrados, LAMULA™ Antenna_Drive ofrece mayor flexibilidad, menor costo, reparabilidad por medios propios e independencia tecnológica, a costa de un mayor esfuerzo de desarrollo. En el contexto de modernización de radares legacy, estas ventajas son decisivas.
LAMULA™ Antenna_Drive no es solo un driver; es una pieza de un ecosistema más amplio que busca democratizar la tecnología de radar meteorológico, haciendo que sea accesible, sostenible y reparable por comunidades técnicas de todo el mundo y garanticen la soberanía tecnológica. Mi lector, una vez leido esto puede sacar sus propias conclusiones y si está en esa situación de remodelar un radar para alargarle la vida útil, ya sabe, LAMULA™ Antenna_Drive es una opción a su servicio (LADETEC, servicios de radar)

Relacionados con el sistema de accionamiento de antena puede revisar los siguientes posts de este blog:
La otra revolución: Blue Pill y Black Pill, cuando Arduino se queda corto
La MMA de los controladores: 8748 vs Z80 vs PIC vs AVR vs ARM… y tú, ahí, con el soldador en la mano
Open Electronics: Descubre este nuevo mundo
¿Qué es la ZimaBlade y por qué está causando sensación?
¿Cómo Saben los Radares Meteorológicos Hacia Dónde Miran?
¿Qué motor usar en los radares meteorológicos?
¿Fabricar o comprar «fabricado»?
¿Por qué Cuba sí debe fabricar sus propios radares meteorológicos?
Deja una respuesta