He tenido que excavar profundo para desenterrar mis apuntes de aquel curso de 1993 sobre la teoría del Doppler analógico y todas las dificultades que se presentaban. Bueno, les cuento. En la radio estamos acostumbrados a una historia prolija. Alguien tiene información —voz, música, datos— y la sube a una portadora. Eso es modular.
- En AM (emisoras de Amplitud Modulada, generalmente Onda Media y Corta), la información va en la amplitud: (t)
- En FM (emisoras de Frecuencia Modulada, generalmente en Onda Ultra Corta), la información va en la frecuencia instantánea:
Del otro lado, el receptor hace lo inverso: demodula. Saca , que es la señal modulante, de la portadora. Un detector de envolvente para el caso de AM, un discriminador o un PLL para el caso de FM. Hasta ahí, todo es intencional: alguien puso la modulación en la señal transmitida, alguien la saca en el extremo receptor..
El radar rompe ese esquema. Sígame y le cuento el complejo mundo de los radares analógicos.
El salto al radar: la Naturaleza como modulador
En un radar no hay un modulador poniendo voz sobre la portadora. El transmisor emite un pulso de microonda —o una onda continua (CW)— y espera. Lo que vuelve no es la misma señal. El blanco la modificó.
Y acá está la idea que deseo dejarle clara desde el principio a mis amables y asombrados lectores:
El blanco modula el eco. La modulación la pone la Naturaleza, no el radar.
Esa modulación es real, física, existe en la onda que retorna al radar. Existe independientemente de si el radar tiene o no los medios para captarla.
¿En qué modula el blanco?
En dos cosas, principalmente:
1. En amplitud. La potencia del eco depende de:
- el área efectiva de la sección transversal del blanco,
- el aspecto (cómo se ve desde el radar en ese instante),
- la distancia ( en la ecuación radar),
- atenuación atmosférica,
- y las fluctuaciones propias del blanco (un avión que cabecea, una gota que se deforma, una hoja que se mueve).
Todo eso es AM natural. La envolvente del eco (señal recibida) aumenta o disminute según el blanco iluminado y su geometría.
2. En frecuencia. Si el blanco se mueve respecto del radar, el eco vuelve con un corrimiento Doppler:
donde es la velocidad radial y la longitud de onda emitida por el radar. Eso es FM natural: la frecuencia instantánea del eco está corrida respecto a la transmitida.
Y ojo con esto, porque es el corazón del asunto:
- El Doppler existe aunque el radar sea incoherente y no lo pueda medir.
- La modulación de amplitud existe aunque el radar no tenga resolución para verla.
- La Naturaleza modula siempre. El radar, a lo sumo, demodula … lo que puede.
El corrimiento Doppler es real, pero insignificante, minúsculo
Presten atención que viene un detalle que suele pasarse por alto y que explica por qué la demodulación sincrónica no es un capricho. El corrimiento Doppler es diminuto comparado con la frecuencia de la portadora.
Veamos números concretos. Para distintas bandas y distintos blancos, con velocidades radiales típicas:
| Blanco / fenómeno | típica (m/s) | S (3 GHz) | C (5.6 GHz) | X (9.5 GHz) |
|---|---|---|---|---|
| Insecto | 2 | 40 Hz | 75 Hz | 127 Hz |
| Persona caminando | 1.5 | 30 Hz | 56 Hz | 95 Hz |
| Ave | 15 | 300 Hz | 560 Hz | 950 Hz |
| Eco meteorológico (viento moderado) | 20 | 400 Hz | 747 Hz | 1.27 kHz |
| Automóvil | 30 | 600 Hz | 1.12 kHz | 1.9 kHz |
| Aeronave | 250 | 5 kHz | 9.3 kHz | 15.8 kHz |
La fórmula usada es . Los valores son orientativos y suponen velocidad radial pura (el caso más favorable).
Fijese que el ejemplo meteorológico ahora es de 20 m/s, un viento moderado pero perfectamente real. Ese valor está por debajo de la velocidad de Nyquist para PRF = 1 kHz en banda S (25 m/s), así que no hay ambigüedad. En la sección 3.2 vamos a ver por qué ese límite de 25 m/s aparece justamente en la tabla de fases.
Ahora comparemos con la portadora. En banda S, 3 GHz son Hz. La velocidad Doppler de un avión, 5 kHz, es una parte en 600.000. En la banda X, 15.8 kHz sobre 9.5 GHz es una parte en 600.000 también. Es decir, el corrimiento es del orden de una millonésima de la frecuencia portadora.
¿Qué implica esto? Que no se puede poner un filtro pasa-banda a la frecuencia del eco y «ver» el Doppler. El eco está prácticamente en la misma frecuencia que la transmisión.
La información de velocidad está en la fase, que es dónde único podemos verla, no en un desplazamiento de la frecuencia con respecto a la portadora, que está, pero no tenemos como extraerlo.
Para medir la fase hay que comparar la fase del eco con una referencia coherente, pulso a pulso. De ahí la necesidad del demodulador sincrónico (que entrega muestras I/Q).
El radar como receptor ciego o no
Ahí se abre la diferencia entre dos familias de receptores:
- Un radar que solo detecta envolvente ve la AM natural, pero es ciego al corrimiento Doppler en la frecuencia recibida. No sabe si el blanco se acerca o se aleja. Ve un punto que aparece y desaparece, pero no su velocidad.
- Un radar coherente, con demodulación sincrónica, ve amplitud y fase. Y la fase, pulso a pulso, le da la frecuencia Doppler. Ahí sí captura la FM natural.
La misma onda que retorna tiene toda la información. La pregunta es qué demodulador le ponemos para detectarla (demodularla).
Antes de los circuitos: modelar la modulación natural
Antes de meternos en los circuitos, hay que escribir qué es eso que llamamos «eco modulado por la Naturaleza». Si no lo modelamos, los demoduladores quedan en el aire.
Vamos a escribir la señal de eco (señal recibida en cada instante de tiempo) como:
donde:
- es la modulación de amplitud natural: área efectiva de retrodispersión, aspecto (inclinación con respecto al eje del haz), composición fisica (agua, hielo), distancia, fluctuaciones,
- es la modulación de frecuencia natural (Doppler),
- es la fase inicial, que depende de la distancia y del instante de transmisión.
Con ese modelo sobre la mesa, ya podemos preguntarnos: ¿cómo se demodula esto en un radaranalógico? Y ahí entran las dos ramas clásicas.
1. Detector logarítmico: capturar la AM natural
El problema
El eco varía en un rango muy grande de amplitudes . Entre ruido de fondo y un blanco fuerte hay fácilmente 80–100 dB. Un detector lineal se saturaría con los fuertes o pierde los débiles.
La solución
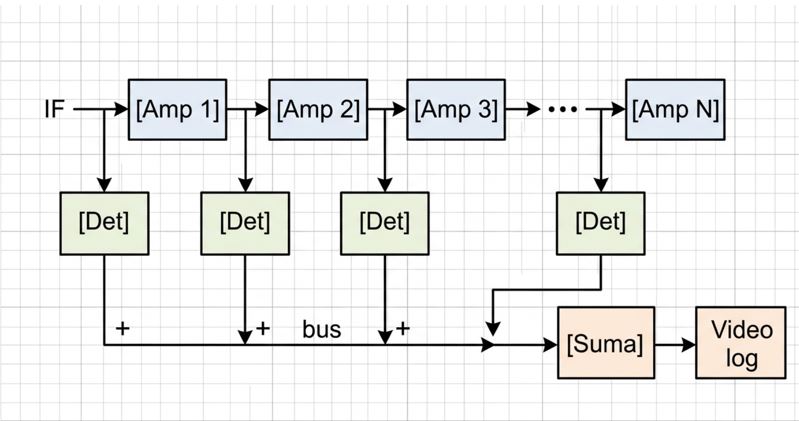
Un amplificador logarítmico de detección sucesiva (SDLA): una cascada de etapas amplificadoras limitadoras, cada una con su detector, y la suma de todas las salidas. La salida sigue aproximadamente:
con la pendiente en mV/dB. Cada década de potencia de entrada se convierte en un escalón fijo de tensión. Para los radares MRL-5 la pendiente era de 800 mV/10 dB, para un rango dinámico total de más de 70 dB, capaz de recibir señales de -110 dBW a – 40 dBW de potencia.
Qué captura
La envolvente . Es decir, la AM natural. Reflectividad, PPI, A-scope, productos de precipitación.
Qué pierde
La fase. Un detector logarítmico puro no distingue la fase. Es ciego al corrimiento Doppler. Ve que el blanco está, pero no sabe si viene o va ni a qué velocidad se mueve.
2. Demodulador sincrónico (las famosas I y Q): capturar AM y FM naturales
La idea
Para conservar fase hay que mezclar la señal de frecuencia intermedia recibid con dos referencias en cuadratura, generadas a partir de una referencia coherente con el transmisor (COHO/STALO se llama este oscilador). A la salida del demodulador tenemos dos señales de video (que pueden ser positiva o negativa, no como el logarítmico que siempre es del mismo signo. Simplificadamente les llamamos video I y Q (In phase, Quadrature phase).
La matemática
Partimos del modelo del eco:
Mezclamos la señal recibida con dos señales en cuadratura, es decir, a 90° un con respecto a la otra. Ellas son: y , y filtramos la salida con un filtro pasabajos (para eliminar los otros componentes que salen de la mezcla):
De ahí sale la representación en forma de módulo y argumento complejo:
Por qué I/Q y no solo I (es decir una de ellas)
Con una sola mezcla tendríamos que es una función par: no distingue de . No sabríamos si el blanco se mueve hacia el radar o desde el radar, es decir si el blanco se acerca o se aleja. Con I y Q tenemos el plano complejo completo: la fase tiene signo, y la velocida Doppler tiene dirección.
La diferencia de fase entre pulsos consecutivos da la frecuencia Doppler:
Diagrama de bloques
El siguiente diagrama ya muestra la digitalización de la señal de video logarítmica y de las señales de video I, Q. Pero los primeros radares Doppler analógicos no tenían digitalizadores, los videos analógicos atacaban directo a los indicadores PPT, RHI o AR (osciloscopio). Así de dificil era la Ciencia de los radares en sus inicios.
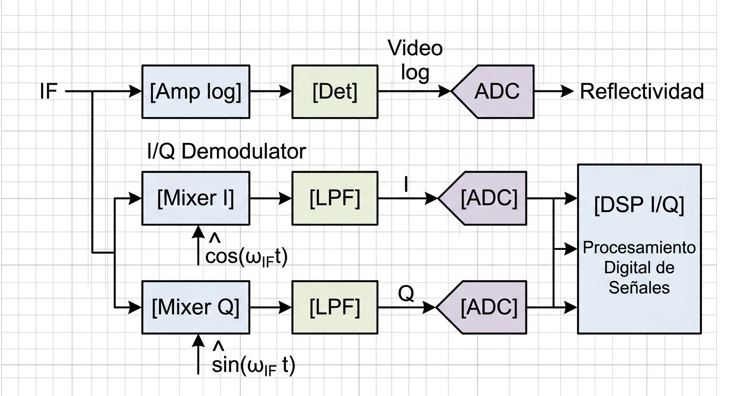
Arriba: la rama logarítmica, captura la AM natural, es decir, la amplitud modulada por los objetos..
Abajo: la rama sincrónica, captura AM y FM naturales, es decir, la amplitud y la fase de la señal recibida.
3. La diferencia de fase de un pulso a otro y su traducción a voltaje
Acá está el nudo del asunto. Veamos qué pasa concretamente en la salida del demodulador sincrónico.
3.1 La fase entre pulsos
Un radar de pulsos no ve el eco continuamente. Lo muestrea una vez por pulso transmitido (para cada celda de distancia), en el instante en que el eco de un blanco a cierta distancia llega al receptor. Si el blanco se mueve, la distancia cambia de un pulso al siguiente, y la fase del eco también.
La fase del eco en el pulso es:
donde es el período entre pulsos (PRT). La diferencia de fase de un pulso a otro es:
Pongamos números pra ejemplificar. Con PRF = 1 kHz (T=1 ms):
| Blanco | (S, 3 GHz) | de un pulso a otro |
|---|---|---|
| Persona caminando | 30 Hz | 10.8° |
| Ave | 300 Hz | 108° |
| Eco meteorológico (viento moderado) | 400 Hz | 144° |
| Automóvil | 600 Hz | 216° |
| Aeronave | 5 kHz | 1800° ≡ 180° (aliased) |
Dos cosas saltan a la vista:
- Para blancos lentos, es muy pequeño: una persona caminando produce apenas 10.8° de cambio de fase de un pulso transmitido al otro.
- Para blancos rápidos, supera los 360° y hay ambigüedad. La aeronave a 5 kHz con PRF de 1 kHz parece estar quieta (1800° ≡ 180°, pero podría ser cualquier múltiplo de 360° más 180°). El automóvil a 30 m/s también supera la velocidad de Nyquist, que es de 25 m/s y su fase de 216° ya es ambigua. Este es el problema de ambigüedad en velocidad, que se maneja con PRF múltiples o staggered PRF.
Fijese usted, curioso lector, que el eco meteorológico de 20 m/s da 144° por pulso: por debajo de los 180° que marcan el límite de Nyquist, pero ya lo suficientemente grande como para ser medido con comodidad. Es el tipo de blanco para el que un radar Doppler está diseñado.
3.2 La misma fase vista en dos escalas de tiempo
Hay otra forma de ver esto, que ayuda a entender por qué el Doppler se mide de pulso transmitido a pulso transmitido y no de una celda de distancia a la siguiente. La siguiente tabla —calculada para banda S()—muestra la frecuencia Doppler y la fase acumulada en dos intervalos muy distintos: 1 µs y 1 ms.
Tabla Frecuencias Doppler y variaciones de fase para dos intervalos de tiempo (fast rate y slow rate)
| Velocidad radial (m/s) | (Hz) | Frecuencia recibida (Hz) | angular (°/s) | Fase en 1 µs (°) | Fase en 1 ms (°) |
|---|---|---|---|---|---|
| 5 | 100 | 3 000 000 000 ± 100 | 36 000 | 0.036 | 36 |
| 10 | 200 | 3 000 000 000 ± 200 | 72 000 | 0.072 | 72 |
| 15 | 300 | 3 000 000 000 ± 300 | 108 000 | 0.108 | 108 |
| 20 | 400 | 3 000 000 000 ± 400 | 144 000 | 0.144 | 144 |
| 25 | 500 | 3 000 000 000 ± 500 | 180 000 | 0.180 | 180 |
Verificación rápida: con m, . La frecuencia angular es . La fase en 1 µs es , y en 1 ms es .
Lo interesante son las dos últimas columnas:
- En 1 µs —el tiempo de ida y vuelta es de 150 m, la escala de resolución en distancia— la fase cambia apenas 0.036° para el blanco más lento. Es imperceptible. Ninguna electrónica analógica puede medir eso.
- En 1 ms —el PRT a 1 kHz de PRF, la escala de pulso a pulso— la fase cambia 36° para el mismo blanco. Eso sí es medible.
Esto explica por qué el Doppler no se mide dentro del pulso, ni de una celda de distancia a la otra. Dentro del pulso (fast rate), la fase cambia tan poco que es imposible de detectar. Entre pulsos (slow rate), el cambio se acumula y se vuelve medible. La coherencia pulso a pulso no es un capricho: es la única forma de que la fase acumule suficiente cambio para ser detectada.
Y hay un detalle en el extremo de la tabla. A 25 m/s, la fase cambia 180° en 1 ms. Esa es exactamente la velocidad de Nyquist para PRF = 1 kHz y cm:
Más allá de eso, la fase cambia más de 180° de un pulso transmitido al próximo, y ya no se puede saber si el blanco se acerca o se aleja. La tabla termina justo en el límite.
Y fijese usted, la conexión con la tabla anterior: el eco meteorológico de 20 m/s, que en la tabla de blancos daba 144° por pulso, aparece acá en la fila de 20 m/s con 144° en 1 ms. Es el mismo número, porque a PRF = 1 kHz el PRT es exactamente 1 ms. Las dos tablas dicen lo mismo desde ángulos distintos.
3.3 La traducción a voltaje
En la salida del demodulador sincrónico, las tensiones I y Q en el pulso son:
La fase se recupera como .
Para blancos lentos, donde es pequeño, el cambio de tensión de un pulso a otro es aproximadamente:
Es decir, el cambio de tensión de un pulso a otro es proporcional a A⋅Δϕ. Para una persona caminando, con rad (10.8°) y una amplitud A/2=1 V, el cambio de tensión es apenas:
Para un blanco más lento aún, digamos m/s, rad, el cambio es de solo 63 mV. Y para un insecto a 0.1 m/s, , el cambio es de 12 mV.
Estos voltajes son diminutos comparados con la amplitud total de la señal. La información de velocidad está en una pequeña perturbación de la fase, no en una señal grande.
Para blancos más rápidos, como el eco meteorológico de 20 m/s, ya no es pequeño y la aproximación lineal no vale. Pero el punto es el mismo: el punto en el plano I-Q gira de un pulso a otro, y lo que importa es medir ese giro con precisión. Cuanto más lento el blanco, más pequeño el giro, y más fácil que se confunda con el ruido y las imperfecciones del demodulador.
3.4 El límite de las fuentes de alimentación
Y acá es donde el mundo analógico pone el freno.
En un demodulador sincrónico analógico, las tensiones I y Q viven en un mundo real:
- Offset DC: los mezcladores tienen fuga (indebida e indeseable)del Oscilador Local a su salida, los amplificadores operacionales tienen offset de entrada. Eso introcude un término constante en I y Q que no depende de la señal.
- Rizado de fuente: si la fuente de alimentación tiene rizado de 50/100 Hz o ruido de conmutación, ese rizado se acopla a las tensiones I y Q.
- Deriva térmica: los offsets y las ganancias se mueven con la temperatura.
- Desbalance I/Q: las dos ramas no son idénticas; hay diferencias de ganancia y de fase que cambian con la temperatura y la frecuencia.
El problema es que la información de velocidad es una diferencia pequeña entre dos tensiones grandes. Si el offset o el rizado de la fuente introducen una fluctuación de, digamos, 50 mV en I o Q, esa fluctuación es indistinguible de un cambio de fase producido por un blanco lento.
Pongámoslo en términos de velocidad. Un rizado de 50 mV en una señal de 1 V de amplitud equivale a un error de fase de:
Con PRF = 1 kHz y banda S, esos 2.9° de error de fase corresponden a una velocidad espuria de:
Es decir, el rizado de la fuente de alimentación pone un piso de velocidad medible de unos 0.4 m/s en banda S con PRF de 1 kHz. Todo lo que se mueva más lento que eso queda enterrado en el ruido de la fuente. En la Tabla, el blanco más lento es de 5 m/s: está muy por encima de ese piso. Pero para un radar que quiera medir brisas de 1 m/s o el movimiento de una hoja, el piso de 0.4 m/s ya es un problema serio.
Y esto empeora si:
- La fuente tiene más rizado.
- La señal es más débil (A más pequeña).
- La PRF es más baja (T más grande, más pequeño para la misma velocidad).
- La banda es más baja (misma pero menor para la misma ).
Este es el límite fundamental de la demodulación Doppler analógica: no es la física del radar, no es la antena, no es el blanco. Es la electrónica de la fuente de alimentación y la estabilidad de los componentes.
4. El problema del rango dinámico y el AGC
Hay otra limitación en los radares Doppler analógicos (sin importar que los videos hayan sido digitalizados, eso no cambia la esencia del error), menos evidente, pero igual de importante, que tiene que ver con el rango dinámico de la señal que entra al demodulador sincrónico.
El demodulador no es lineal en todo el rango
Un mezclador, un LPF, un amplificador operacional: todos tienen un rango de operación lineal limitado. Fuera de ese rango:
- Si la señal es demasiado grande, el mezclador se satura, el LPF se recorta, el amplificador se comprime. La señal I/Q sale distorsionada, y la fase que se extrae de ella es mentira.
- Si la señal es demasiado pequeña, queda por debajo del ruido del demodulador y no se puede recuperar la fase con precisión.
El rango lineal útil de un demodulador sincrónico analógico típico es de unos 20 a 40 dB. No más. Pero el eco de radar, como vimos, varía 80 a 100 dB. Hay una diferencia de 40 a 60 dB entre lo que el demodulador puede manejar y lo que la Naturaleza le ofrece.
La solución: AGC
Para meter la señal dentro del rango de trabajo del demodulador, se usa un Control Automático de Ganancia (AGC). Un amplificador de ganancia variable en la cadena de IF, controlado por un detector que mide el nivel de salida y ajusta la ganancia para mantenerlo constante.
El AGC hace que la señal que llega al demodulador tenga siempre una amplitud aproximadamente constante, sin importar si el eco es fuerte o débil. Eso protege al demodulador de la saturación y mantiene la señal por encima del ruido; pero hay un precio a pagar por el uso del AGC.
El precio: se pierde la información de amplitud
El AGC normaliza la amplitud. Esa es su función. Si el eco de un avión grande y el de una lluvia débil entran al AGC, a la salida ambos tienen la misma amplitud. La ganancia se ajustó para que así sea.
Entonces, la amplitud que sale de I y Q ya no es la amplitud del eco. Está sesgada por el AGC. No sirve para medir reflectividad. No sirve para saber si el blanco es grande o chico, si la lluvia es fuerte o débil.
Peor aún: el AGC tiene una constante de tiempo. Si es rápida, sigue las fluctuaciones de amplitud del eco (la AM natural) y las borra. Si es lenta, no puede compensar cambios rápidos y el demodulador se satura o se queda sin señal. En cualquier caso, la información de amplitud se contamina.
Y hay un problema adicional: el AGC introduce variaciones de fase. Los amplificadores de ganancia variable (o los atenuadores de PIN diodo) no solo cambian la ganancia; también cambian la fase de la señal al variar la polarización. Eso mete ruido de fase que compite directamente con la señal Doppler. Un cambio de ganancia de 1 dB puede meter varios grados de fase espuria, justo en la misma escala que la señal útil.
La tensión del AGC: rápida o lenta
El diseño del AGC es un compromiso incómodo.
Si el AGC es rápido, sigue las fluctuaciones de amplitud del eco —la AM natural— y las elimina. Pero la AM natural es información: las fluctuaciones de un avión que cabecea, de una gota que se deforma, de una hoja que se mueve, son parte de la señal. Un AGC rápido las borra. Además, un AGC rápido puede «bombear»: reaccionar al pulso mismo, distorsionando la envolvente dentro del pulso.
Si el AGC es lento, no puede compensar cambios rápidos de nivel. Un eco fuerte que aparece de repente satura el demodulador antes de que el AGC reaccione. Y un eco débil que aparece después de uno fuerte puede quedar por debajo del ruido mientras el AGC se recupera.
En la práctica se elige una constante de tiempo intermedia, que es mala para ambas cosas: no sigue del todo la AM natural, pero tampoco protege del todo al demodulador. Es un parche.
El AGC tampoco es infinito
Hay que decirlo: el AGC no resuelve mágicamente todo el rango dinámico. Tiene su propio rango de control, típicamente 60–80 dB. Fuera de ese rango, no puede compensar. Si el eco es demasiado débil, el AGC ya está a ganancia máxima y no puede hacer más. Si es demasiado fuerte, el AGC ya está a ganancia mínima y el demodulador se satura igual.
Es decir, el AGC desplaza el problema del rango dinámico, no lo elimina. La cadena completa —LNA, amplificadores de IF, AGC, demodulador— sigue teniendo un rango dinámico finito, y ese rango es la suma de los rangos de cada etapa. En la práctica, un receptor Doppler analógico bien diseñado maneja quizás 70–80 dB en total, con suerte. El eco de radar puede ofrecer 100 dB o más.
La solución dentro de la solución: un canal logarítmico separado
Acá es donde se cierra el círculo con la sección 1.
Si el AGC destruye la información de amplitud en la rama I/Q, hay que sacar la reflectividad de otro lado. Y ese otro lado es el canal logarítmico.
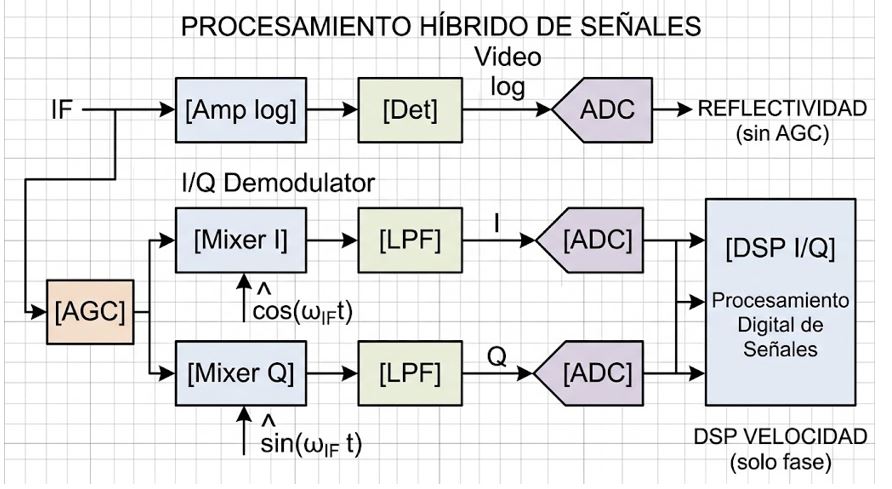
En los radares Doppler analógicos (aun con digitalizadores de las señales de video) se mantenía siempre una rama de detección logarítmica en paralelo, independiente del demodulador sincrónico. Esa rama:
- No tiene AGC. Tiene su propio amplificador logarítmico de detección sucesiva, que maneja los 80–100 dB de rango dinámico.
- Entrega la envolvente en escala logarítmica, sin importar si el eco es fuerte o débil.
- De ahí se extrae la reflectividad, que es el producto meteorológico principal.
La rama I/Q, mientras tanto, se usa solo para la fase. Su amplitud no importa; el AGC la mantiene en un nivel constante para que el demodulador trabaje cómodo. Lo que se extrae de I y Q es , no .
Las consecuencias prácticas
Esta arquitectura tiene varias consecuencias que en el papel se ven menores y en el taller duelen.
1. Dos canales, dos calibraciones. La rama logarítmica y la rama I/Q tienen ganancias, offsets y anchos de banda distintos. Hay que calibrarlas por separado y mantenerlas alineadas en el tiempo. Si una deriva y la otra no, los datos de reflectividad y velocidad dejan de ser consistentes. No hay forma de saber, mirando un solo pulso, si la discrepancia viene del blanco o de la electrónica.
2. La reflectividad y la velocidad vienen de sensores distintos. En el radar digital moderno, ambos vienen del mismo ADC y del mismo procesamiento. En el analógico, son dos cadenas físicas separadas, con sus propios errores, sus propias derivas y sus propios tiempos de propagación. Alinear ambas en rango y en tiempo es un trabajo de calibración continuo.
3. El AGC contamina la fase. No solo borra la amplitud: también mete ruido de fase. Cada vez que la ganancia cambia, la fase de la señal cambia un poco. Ese cambio es espurio, no viene del blanco. En un radar Doppler, donde la información está precisamente en la fase, esto es veneno.
4. La constante de tiempo del AGC es un compromiso sin solución buena. Rápida borra la AM natural; lenta no protege al demodulador. No hay un valor óptimo, solo un valor menos malo.
5. El rango dinámico total sigue siendo finito. Aunque el amplificador logarítmico maneje 100 dB, el demodulador sincrónico solo maneja 20–40 dB. El AGC hace que la señal quepa, pero la información de amplitud se pierde en el camino. La reflectividad sale del canal logarítmico, no del I/Q. Y el canal logarítmico tiene su propio rango, su propia calibración y sus propios errores.
5. ¿Por qué los radares Doppler analógicos no se popularizaron?
Con todo lo anterior sobre la mesa, la respuesta se arma sola. No fue un problema de física, ni de antenas, ni de teoría de radar. Fue un problema de electrónica analógica. La tecnología en el mundo no estaba lista para esta apicación aunque la teoría sí.
5.1 La información útil es una perturbación minúscula
La información Doppler es una pequeña perturbación de fase sobre una señal grande. Para un blanco lento, la diferencia de fase de un pulso a otro es de unos pocos grados, y el cambio de tensión correspondiente es de decenas de milivoltios sobre señales de voltios. Cualquier imperfección —offset, rizado, deriva térmica— compite directamente con la señal útil.
La relación señal-ruido de fase no la limita la física del radar. La limita la calidad de la fuente de alimentación y la estabilidad de los componentes. Es un límite que no se puede superar con más potencia ni con mejor antena: hay que cambiar de tecnología.
5.2 El rango dinámico obliga a una arquitectura de dos canales
El demodulador sincrónico no puede manejar los 80–100 dB del eco. Necesita AGC, y el AGC destruye la información de amplitud. Por eso hay que mantener un canal logarítmico separado solo para la reflectividad.
Eso duplica la electrónica, duplica la calibración, y crea dos caminos de señal que hay que mantener coherentes. Es un parche arquitectónico que funciona, pero es caro y frágil. Y encima el AGC contamina la fase, que es justo lo que se quería medir.
5.3 La complejidad del hardware
Un radar Doppler analógico coherente necesita:
- Un COHO (oscilador coherente) estable y amarrado al transmisor.
- Un STALO (oscilador local estable) de baja fase de ruido.
- Dos canales I y Q perfectamente balanceados en amplitud y fase.
- Un AGC cuidadosamente diseñado, con su propia constante de tiempo, su propio rango de control y su propio efecto sobre la fase.
- Una rama logarítmica separada para la reflectividad, con su propia calibración.
- Fuentes de alimentación de muy bajo rizado y alta estabilidad térmica.
- Filtros de video cuidadosamente diseñados.
- Circuitos de calibración para compensar offsets, desbalance, desalineación entre canales y deriva térmica.
Todo eso es caro, voluminoso, consume potencia y requiere MUCHO mantenimiento y CALIBRACIÓN. Y cada uno de esos bloques aporta su propio ruido, su propia deriva y su propio error.
5.4 La dificultad del procesamiento
Una vez que tenemos I, Q y video log analógicos, ¿cómo calculamos el espectro Doppler? En analógico necesitás:
- Líneas de retardo para comparar pulsos.
- Filtros bancos para separar velocidades.
- Circuitos de correlación para autocorrelación.
- Detectores para extraer los momentos.
Eso es un montón de hardware dedicado, difícil de reconfigurar, y que solo funciona para una PRF y un rango de velocidades dado. Cambiar la PRF o el rango de velocidades significa cambiar hardware, no parámetros.
5.5 El digital elimina la raíz del problema
A partir de los años 90, los ADC rápidos y los DSP baratos cambiaron todo. La cuadratura se hace numéricamente, perfectamente balanceada. Los offsets se cancelan por software. La deriva térmica desaparece. La reflectividad y la velocidad salen del mismo ADC, del mismo procesamiento, perfectamente alineadas. El procesamiento se hace en software, reconfigurable.
Pero de eso vamos a hablar en el próximo post. Acá nos quedamos con la electrónica analógica y sus límites.
5.6 La conclusión
Los radares Doppler analógicos existieron —y algunos funcionaron muy bien, como el WSR-57 modificado o los primeros radares Doppler meteorológicos de algunos fabricantes— pero eran caros, frágiles, difíciles de calibrar y limitados en su rango dinámico de velocidades y amplitudes.
No fue un problema de física. Fue un problema de electrónica analógica: la información útil era demasiado pequeña, el rango dinámico demasiado grande, y las imperfecciones del mundo real —rizado, offset, deriva, AGC— demasiado cercanas a la señal que se quería medir.
Esa es la razón histórica de por qué el Doppler se popularizó con el digital y no antes.
Cierre
En radio, alguien modula y alguien demodula. En radar, el modulador es el blanco. La Naturaleza pone AM en la envolvente y FM en la fase, y eso existe aunque el radar no lo pueda ver. Pero el desplazamiento de frecuencia Doppler es tan pequeño frente a la portadora que no se mide con un filtro: se mide comparando fase, pulso a pulso.
Un detector logarítmico captura la AM. Un demodulador sincrónico I/Q captura AM y FM. Pero en analógico, la FM natural es una señal tan pequeña que el rizado de la fuente de alimentación le pone un piso a la velocidad medible. Y la AM natural tiene tanto rango dinámico que el demodulador no la puede manejar: necesita AGC, y el AGC la borra. Por eso hay que mantener un canal logarítmico separado solo para la reflectividad, con su propia calibración y sus propios errores.
Por eso los radares Doppler analógicos fueron posibles pero nunca llegaron a una reproducción masiva. No era un problema de física; era un problema de la electrónica analógica la época.
Deja una respuesta