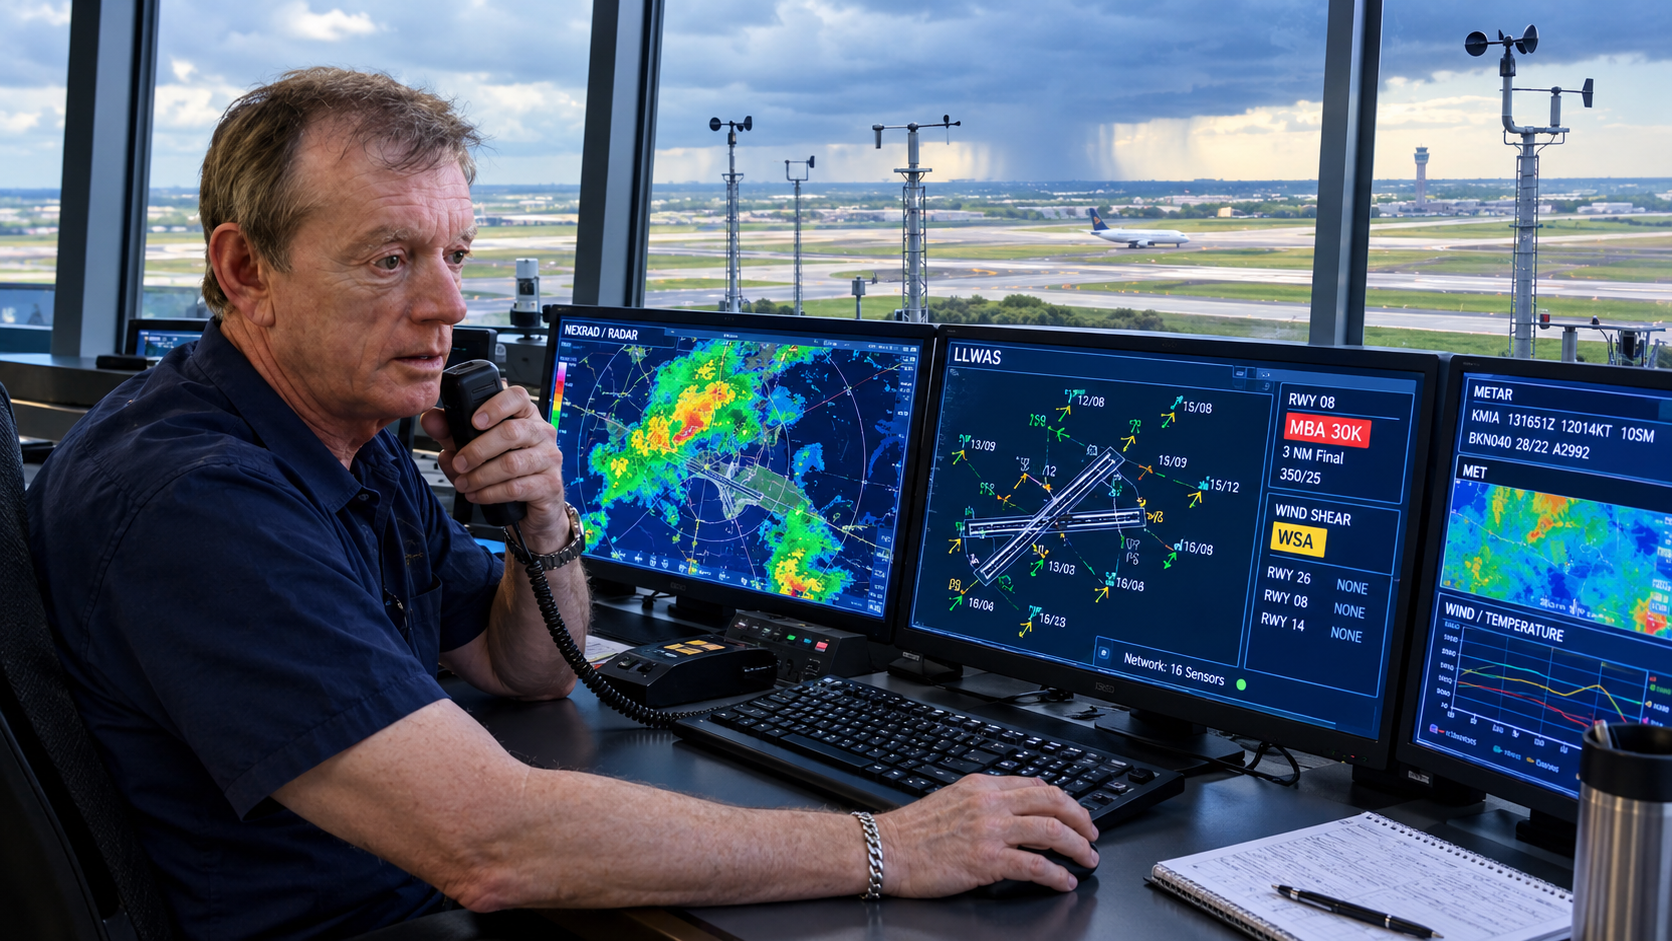
Este artículo no trata sobre qué es la cizalladura del viento ni por qué es tan peligrosa para la aviación —eso ya lo hemos explicado en detalle [aquí]. Tampoco es una comparativa de eficacia entre sistemas de detección —eso lo tienes en [este otro artículo]. Aquí vamos directamente a lo que nos interesa: cómo funciona LLWAS por dentro, quién lo construyó, cómo ha evolucionado y por qué sigue siendo la columna vertebral de la seguridad aérea en decenas de aeropuertos.
Estimado lector, no se deje intimidar por las siglas impronunciables para hispanoparlantes, LLWAS (mis lectores cubanos pueden llamarlo «yeguas», cariñosamente) es un sistema de medición con anemómetros a lo largo de la pista del aeropuerto para determinar cuando una aeroavalancha (downburst) ya se estrelló contra el suelo. Antes de sumergirse en lo que viene, le recomiendo al lector adentrarse en la terminología, que en Cuba fue definida por el gran investigador de las tormentas severas, el Dr. Arnaldo Alfonso (un matancero ilustre): Aeroavalanchas: Anatomía de un «asesino de aviones» y La cizalladura del viento, el enemigo mortal de la aviación. Así pues no decimos ni downburst, ni reventón, decimos aeroavalanchas. Cuando son de menor despliegue en la horizontal no decimos microburst, sino microavalanchas. Tampoco decimos cortante del viento ni windshear, decimos cizalladura. Sígame.
El punto de partida: un sistema rudimentario (años 70)
La primera versión de LLWAS nació en 1977, impulsada por la FAA tras el accidente del vuelo 66 de Eastern Air Lines en JFK (1975), atribuido a cizalladura del viento. Aquel sistema primigenio era sencillo hasta la ingenuidad: un anemómetro central y cinco perimetrales dentro de los límites del aeródromo. El procesador comparaba el viento del sensor central con cada uno de los perimetrales, y si la diferencia vectorial superaba los 15 nudos, se disparaba una alarma audiovisual en la torre de control.
Funcionaba para frentes de racha grandes, pero tenía dos problemas graves. Primero, los sensores estaban demasiado separados para capturar fenómenos pequeños, pero intensos como las microavalanchas. Segundo, comparar todo contra un único sensor central generaba una tasa de falsas alarmas insoportable porque cualquier variabilidad local del viento disparaba alertas. Los controladores aprendieron a desconfiar de un sistema que gritaba «viene el lobo» con demasiada frecuencia.
El catalizador: Delta 191 (1985) y la respuesta de NCAR
El 2 de agosto de 1985, el vuelo 191 de Delta Air Lines, un Lockheed L-1011 TriStar, se aproximaba a Dallas-Fort Worth cuando atravesó una microavalancha para la cual no existía ningún sistema operacional de alerta capaz de advertir eficazmente a la tripulación. El avión se estrelló antes de la pista. 137 personas murieron.
La FAA no podía seguir ignorando el problema. En 1983 ya había encargado a NCAR una versión de LLWAS capaz de detectar microavalanchas, y entre 1983 y 1988 el NCAR desarrolló y probó el Enhanced LLWAS — Network Expansion (LLWAS-NE). El objetivo de diseño era ambicioso: probabilidad de detección ≥90% y tasa de falsas alarmas ≤10%, los mismos requisitos exigidos al TDWR.
El LLWAS-NE ya no comparaba todo contra un sensor central. Usaba una red densa de anemómetros y algoritmos de divergencia que analizaban triángulos y aristas entre sensores, determinando la intensidad del evento (ganancia o pérdida de viento de cara alineada con la pista) y su localización respecto a cada operación de llegada o salida dentro de unas dos millas náuticas de la pista.
¿En qué consiste LLWAS?
LLWAS es un sistema basado en tierra que mide el viento en superficie mediante una red de sensores distribuidos estratégicamente. El principio es sencillo pero eficaz.
La red de sensores
Cada estación remota es un poste de decenas de pies de altura con un anemorumbómetro (velocidad y dirección) y equipo de radiofrecuencia para transmitir. La estación maestra, situada en la torre de control, interroga a cada sensor cada 10 segundos y recibe los vectores de viento.
El número de estaciones ha evolucionado mucho:
| Versión | Configuración típica |
|---|---|
| LLWAS I (años 70-80) | 6 sensores: 1 central + 5 perimetrales, todos dentro del aeródromo |
| LLWAS-NE / Fase 3 | 11 a 16 sensores en configuración estándar; algunos aeropuertos superan los 30 |
| Denver International | 32 sensores, la red más densa del mundo |
Los sensores de la Fase 3 están espaciados 2 km y cubren hasta 4 km desde el final de cada pista principal. Algunos se sitúan hasta 3 millas náuticas a lo largo de las trayectorias de aproximación y despegue.
Los algoritmos: NMN y TED
Aquí está la inteligencia del sistema. No basta con ver dos vientos distintos. Se aplican dos métodos complementarios:
NMN (Network Mean): Compara cada sensor con la media de toda la red. Es el algoritmo base para la detección de cizalladura genérica. Sin embargo, por sí solo tiene un problema: puede generar alarmas en el lado opuesto de la red mucho antes de que el evento llegue, y las alertas parpadean de forma aleatoria en lugar de formar una secuencia coherente.
TED (Triangle/Edge Divergence): Calcula la divergencia dentro de cada triángulo de sensores, con umbrales ajustados según la geometría específica de cada triángulo o arista. Es lo que permite detectar microavalanchas que ocurren entre dos sensores sin afectar a ninguno de ellos de forma individual.
Además, se aplica un ajuste dinámico de umbrales según la cizalladura temporal (TS) en cada estación. Esto resuelve dos problemas del NMN puro: evita las alarmas invertidas en el lado opuesto de la red y permite seguir un frente de rachas como una secuencia conectada de alertas a medida que avanza.
La combinación de NMN + TED + ajuste TS logró, en pruebas con datos reales, una probabilidad de detección del 80% con una tasa de falsas alarmas del 10-20% en redes de solo seis estaciones. Con redes más densas, el rendimiento mejora sustancialmente.
Tipos de alerta
El sistema genera dos tipos de aviso:
- Wind Shear Alert (WSA): ganancia o pérdida de 15 a 30 nudos alineada con la pista activa.
- Microburst Alert (MBA): pérdida de más de 30 nudos en la pista o dentro de 3 millas náuticas en aproximación / 2 millas náuticas en despegue.
La alerta se muestra de forma codificada y específica para cada pista. Por ejemplo: 08A MBA 30K–3MF 350/25 se lee como «microburst alert para la pista 08 en aproximación, espere pérdida de 30 nudos a 3 millas final, viento en umbral 350/25». Los controladores transmiten estas alertas a los pilotos para que puedan anticipar el peligro.
Evolución: de LLWAS I a LLWAS III
| Versión | Período | Característica clave |
|---|---|---|
| LLWAS I | 1977–1987 | 6 sensores, comparación centro-periferia. Desplegado en 110 aeropuertos. Sin capacidad real de microburst, exceso de falsas alarmas |
| LLWAS II | Finales 80 | Reduce falsas alarmas, introduce detección parcial de microburst |
| LLWAS-NE (Network Expansion) | 1988–1990s | Red más densa (11-16 sensores), algoritmos NMN + TED, localización e intensidad del evento. Es la base del sistema moderno |
| LLWAS III (Fase 3) | 1993 en adelante | Integración con TDWR. La FAA decidió que los TDWR colocados junto a un LLWAS III debían integrarse antes de entrar en servicio |
La Fase 3 es la que está operativa hoy. Decenas de aeropuertos estadounidenses cuentan con sistemas LLWAS Fase 3, de los cuales unos diez —los de mayor tráfico— también tienen TDWR. La mayoría de los sistemas Fase 3 tienen entre 12 y 16 sensores; Denver International, con sus 32 sensores, es el caso extremo.
La corrección sobre el TDWR: quién lo desarrolló realmente
Aquí conviene deshacer un error frecuente. El TDWR no fue un radar desarrollado por NCAR. Fue el MIT Lincoln Laboratory quien lideró su desarrollo técnico y Raytheon quien fabricó y desplegó los radares bajo contrato de la FAA. Raytheon había perdido la licitación del NEXRAD (que fue a parar a Unisys), pero ganó el contrato de producción del TDWR: un radar de banda C diseñado específicamente para detectar microavalanchas (microburst) y cizalladura en el entorno terminal de los aeropuertos de los EE.UU.
Se construyeron 48 unidades TDWR (45 operativas + 2 de apoyo) que la FAA desplegó en aeropuertos de alto tráfico. La secuencia histórica es, por tanto:
- NCAR → LLWAS (anemómetros en tierra).
- MIT LL + Raytheon → TDWR (radar Doppler terminal).
Ambos sistemas acabaron integrándose en la arquitectura de seguridad de la FAA, pero nacieron de programas y contratistas distintos. Aclaro a mis lectores que TDWR fue la implementación de un radar Doppler para aeropuertos en los Estados Unidos. Hoy en día hay numerosas opciones de este tipo de radar para aropuerts, acorde al presupuesto y necesidades de los usuarios. LADETEC también ofrece el diseño y fabricación de un radar Doppler y Polarimétrico integrado a AWIPS para servicio a los aeropuertos.
Por qué LLWAS necesita al TDWR: la limitación de resolución espacial
LLWAS mide el viento en superficie, y eso es a la vez su fortaleza y su debilidad. Su principal limitación es la resolución espacial: con torres separadas a 2 km, una microavalancha cuyo diámetro superficial sea menor que esa distancia puede pasar entre dos sensores sin ser captada. Las microavalanchas típicas tienen diámetros de 3 a 10 km, pero las más intensos y peligrosos pueden ser más pequeñas, y basta con que el núcleo de divergencia caiga en una zona ciega (entre dos torres) para que el sistema no lo vea.
A esto se suma que LLWAS solo mide el viento que ya ha llegado al suelo. No puede detectar la corriente descendente antes de que impacte, que es precisamente cuando el avión está en mayor peligro. El TDWR, en cambio, puede detectar las firmas Doppler asociadas a una microavalancha antes de que sus efectos alcancen la superficie, dando una alerta con más antelación.
Esa es la razón técnica por la que la FAA decidió integrar ambos sistemas en la configuración TDWR/LLWAS III en lugar de elegir uno solo de ellos.
La integración TDWR/LLWAS III: lo mejor de dos mundos
La integración TDWR/LLWAS III combina ambas visiones: el radar aporta la detección volumétrica y la anticipación; LLWAS aporta la verificación en superficie y cubre las zonas ciegas del radar.
La FAA evaluó tres algoritmos de integración en el Aeropuerto Internacional de Orlando durante los veranos de 1991 y 1992: el prototipo de NCAR y dos desarrollados por MIT Lincoln Laboratory. Basándose en los resultados, MIT LL y NCAR emitieron una recomendación conjunta de que la FAA adoptara uno de los algoritmos de MIT LL.
Los resultados de la evaluación fueron concluyentes: todos los algoritmos cumplieron el requisito de detectar el 90% de la cizalladura de nivel de microavalancas con eventos de pérdida, pero el prototipo de NCAR no utilizó la Build 5 del TDWR y no cumplió el requisito de menos del 10% de alertas falsas. El algoritmo de MIT LL, en cambio, sí lo hizo. Ese fue el elegido para la integración operativa.
La cuestión de la patente: no es código abierto
Un punto que conviene aclarar. Los algoritmos Phase-3 de LLWAS estuvieron protegidos por patentes de UCAR durante años y fueron licenciados a diversos fabricantes (como MTECH Systems, Climatronics, Telvent, Vaisala y Vitrociset). Sin embargo, la protección de patente expiró, por lo que actualmente ya no se requiere licencia para implementar el algoritmo básico de detección. Esto no significa que el software desarrollado por los fabricantes ni los materiales de soporte estén en dominio público, sino únicamente que la protección de patente sobre el algoritmo central ha expirado.
Existen patentes estadounidenses específicas que protegen los métodos de detección y localización de microavalanchas con redes de anemómetros, como la US 5.221.924 («Wind shear alert system») y la US 5.208.587 («Low level wind-shear alert system»). El modelo es de licencia, no de liberación. Eso ha permitido que la tecnología se despliegue globalmente sin que NCAR tenga que fabricar hardware.
Vaisala, por ejemplo, comercializa su LLWAS usando «los últimos algoritmos de cizalladura desarrollados para la FAA, patentados por UCAR, y totalmente compatibles con las normas y recomendaciones de la OACI, así como con las regulaciones de la OMM».
En mi opinión aquí hay que distinguir entre tres cosas:
- El concepto LLWAS: no está protegido actualmente de forma que impida a nadie desarrollar sistemas equivalentes. La idea básica es ampliamente conocida y descrita públicamente. [ral.ucar.edu], [skybrary.aero]
- Los algoritmos específicos desarrollados por NCAR: históricamente fueron desarrollados bajo contratos de la FAA y han sido licenciados a fabricantes comerciales. Empresas como Leonardo, All Weather Inc. y otras anuncian explícitamente que utilizan los algoritmos NCAR Phase-3 LLWAS. [electronic…onardo.com], [d3pcsg2wjq…dfront.net]
- Sobre el software operativo concreto: yo no he encontrado evidencia de que NCAR lo distribuya como software libre u open source. Tampoco aparece publicado bajo licencias GPL, MIT, BSD o similares en la documentación pública consultada.
¿Y cómo se compara LLWAS con otros sistemas?
La eficacia comparativa de LLWAS frente al TDWR, el lidar Doppler, el WSP y otros sistemas de detección ya la hemos analizado en detalle en [este artículo]. Allí se concluye, entre otras cosas, que LLWAS por sí solo no alcanza el umbral del 90% de probabilidad de detección que la FAA considera deseable, que el TDWR es el mejor sensor individual cuando hay precipitación suficiente, y que la combinación radar + lidar es la más exitosa en términos globales.
Lo que aquí nos interesaba en este artículo era el cómo: qué mide LLWAS, con qué algoritmos procesa los datos, por qué sus limitaciones son las que son y cómo se integra con el radar para compensarlas. Ese es el papel que sigue desempeñando hoy: no ser el mejor en solitario, sino ser la pieza de superficie que valida, complementa y cubre las zonas ciegas de los sistemas que miran desde arriba.
El legado: 25 años sin accidentes por cizalladura
El dato que resume todo: desde el despliegue completo de LLWAS y TDWR, combinado con formación de pilotos y sistemas a bordo, no ha habido accidentes comerciales mortales por cizalladura en Estados Unidos en más de 25 años. Entre 1970 y 1994 hubo 570 muertes por este fenómeno en EE.UU. La curva de siniestralidad se desplomó a partir de los 90.
LLWAS no es un radar, no es un lidar, no es un sistema de pronóstico. Es una red de torres con anemómetros que escucha el suelo para inferir lo que ocurre arriba. Y lo hace con una eficacia que ha salvado cientos de vidas. Esa es su verdadera dimensión. Creame «la técnica es la técnica y sin técnica no hay técnica» ya ustedes saben, lo dijo quien lo dijo.
Recomendaciones para leer más
Sobre los temas meteorológicos relacionados con la aviación he escrito los dos ya recomendados: Aeroavalanchas: Anatomía de un «asesino de aviones» y La cizalladura del viento, el enemigo mortal de la aviación. Pero tengo más: ¿Qué factores meteorológicos afectan a la aviación?, ¿Qué problemas le causan los fenómenos meteorológicos a la aviación?, TLS: cuando las tormentas cruzan la línea roja, Los cuatro jinetes de las apocalípticas tormentas, ¿Conoces el «extraño» ciclo de vida de las tormentas?
Sobre los equipos, su ubicación en los aeropuertos y los métodos de detección de estos fenómenos peligrosos tengo la ya recomendada comparación de equipos: Aeropuertos: escudos contra los meteoros. También está: ¿Dónde ubicar un radar meteorológico para dar servicio a un aeropuerto? y Cómo detectar con radar los fenómenos más destructivos.
Pues ya saben dónde estoy, en LADETEC, pueden escribirme a [email protected] o dejarme comentarios en este blog.
Deja una respuesta