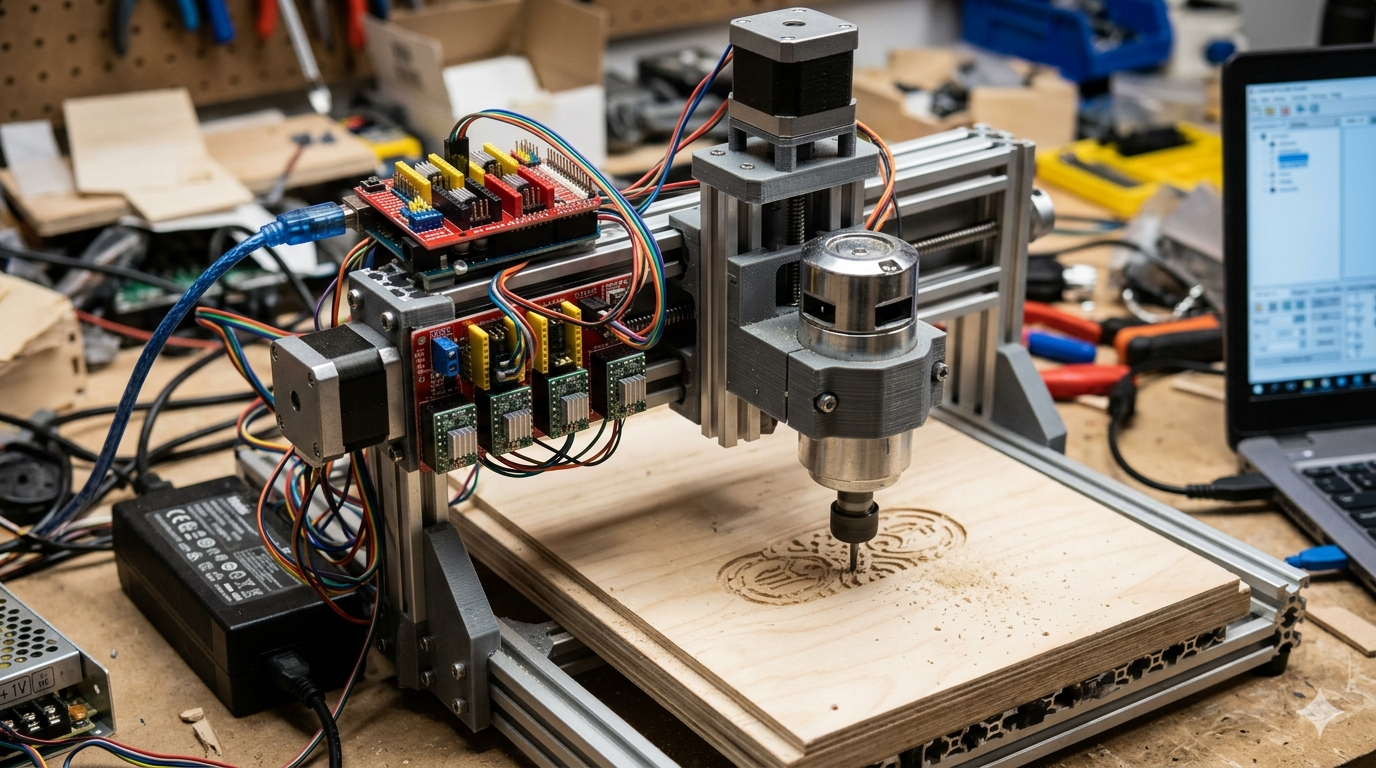
En los últimos años, la fabricación digital ha dejado de ser un privilegio de grandes industrias para convertirse en un campo de juego accesible para makers, aficionados y emprendedores de todo el mundo. En el corazón de esta revolución se encuentra Arduino, y uno de los proyectos más gratificantes que usted puede emprender es construir su propia máquina CNC casera. Durante un tiempo, estuve relacionado con componentes para este propósito, desde los omnipresentes drivers A4988 hasta las populares CNC Shields V3, pasando por motores paso a paso y otros componentes como las RAMPS, sin obviar la miríada de aditamentos mecánicos. Esta guía pretende ser un testamento a esa experiencia, un post completo para la serie de Open Electronics que le permita a mi lector no solo entender, sino también construir y dominar su propia CNC, empezando de cero,tal como hicimos en LADETEC.
¿Qué se necesita para hacer una CNC?
Lista de componentes electrónicos
Para comenzar, necesitará reunir una serie de componentes electrónicos. La base es la siguiente:
- Placa Base (Arduino UNO o Nano): El cerebro de la operación, donde se alojará el firmware GRBL.
- Shield Controlador (CNC Shield V3.0 o V4): La placa de expansión que se conecta al Arduino y sirve de interfaz para los drivers y motores.
- Drivers de Motor (A4988, DRV8825, etc.): Pequeñas placas que reciben las señales de bajo voltaje del Arduino y las convierten en la corriente necesaria para mover los motores.
- Motores Paso a Paso (NEMA 17): Los músculos que darán movimiento a los ejes de la máquina.
- Fuente de Alimentación (12V – 36V DC): Necesaria para alimentar los motores a través del shield.
- PC con Arduino IDE y Software de Control (UGS, LaserGRBL).
Lista de Componentes Mecánicos
Le ruego encarecidamente a mi lector-emprendedor que no subestime estos componentes mecánicos, la electrónica que explicaré más abajo es elemental, sin embargo el éxito de la CNC se decide en los ajustes mecánicos. En Cuba los componentes electrónicos se pueden conseguir, relativamente fácil, pero casi nadie está dispuesto a importar (para venderle a otro) los componentes mecánicos, porque pesan mucho y se encarece el producto final.
1. Sistema de Transmisión y Movimiento
Este es el conjunto que permite convertir el giro de los motores en movimiento de los ejes:
- Husillos o varillas roscadas y ACME: El corazón de la transmisión. Las varillas roscadas estándar (ej. M8) son la opción más económica para empezar. Si busca mayor precisión y durabilidad, los husillos ACME, que tienen un perfil de rosca trapezoidal, son superiores porque reducen la fricción y el juego, lo que se traduce en un movimiento mucho más suave y preciso.
- Tuercas (para varillas/husillos): Son las piezas que «abrazan» la rosca y se desplazan linealmente a medida que el husillo gira. Es un dúo inseparable: sin tuerca, no hay avance. Para evitar el juego no deseado, se suelen usar tuercas antirretroceso o se instalan dos tuercas con un resorte de por medio.
- Acoplamientos flexibles: Una pieza pequeña, pero de vital importancia, que conecta el eje del motor NEMA 17 con el husillo. Su función es compensar las pequeñas desalineaciones que siempre existen y evitar la fatiga y el famoso «z-wobbling» (tambaleo en el eje Z) que arruina la calidad de las piezas.
- Correas y poleas dentadas (GT2): Forman un sistema de transmisión alternativo, muy popular por su gran velocidad. Se utilizan mucho en máquinas para grabado láser o plotters, y a veces en los ejes X e Y de máquinas de fresado grandes.
2. Guiado Lineal y Soportes
Este sistema es el encargado de que el movimiento sea firme, recto y sin vibraciones.
- Ejes lineales (barras lisas): Son los caminos por donde se deslizan los carros. Para un buen resultado, deben ser de acero endurecido y perfectamente rectos y muy pulimentado (no sé ahora, pero en los almacenes de la Empresa de Materias Primas se podían conseguir estas varillas de aquellas antiguas impresoras «de línea», «de carro ancho» que usaban en los Centros de Cálculo).
- Rodamientos lineales (LM8UU, LM10UU, etc.): Los carros que se deslizan sobre los ejes lineales y a los que se fijan las partes móviles de la máquina (la mesa y el cabezal).
- Soportes y bloques: Una familia completa de «sujetadores» de todo tipo: soportes fijos y flotantes para los extremos de los husillos, soportes de impresión 3D o aluminio para fijar los motores a la estructura, y escuadras para unir los perfiles.
3. Elementos de Fijación y Ajuste
Aquí es donde entra la ferretería fina, tan fácil de pasar por alto pero absolutamente imprescindible.
- Tornillería variada: Un surtido con cabeza allen (preferiblemente) en medidas como M3, M4 y M5 es un must. Utilícelos para apretar todo tipo de soportes y unir la estructura. Las tuercas, arandelas y, sobre todo, las tuercas T para perfiles de aluminio, son las que le salvarán en más de una ocasión.
- Varillas roscadas largas: Pueden formar parte del sistema de transmisión de algún eje o utilizarse para rigidizar el ensamblaje de la estructura (las venden en los mercados cuentapropistas, hechas por torneros).
- Perfil de aluminio tipo «V-Slot» o «Europrofile»: Un material estrella en el mundo DIY. No es un pequeño componente, sino la base modular sobre la que montar todo lo demás. Es ligero, resistente y viene con ranuras para encajar las tuercas T.
4. Otros Componentes Clave
- Base o estructura general: El «esqueleto» que sostiene todo. Puede ser de tablero de madera contrachapada, MDF o el mencionado perfil de aluminio. La elección aquí define la rigidez y la robustez de su proyecto.
- Husillo (Spindle) o Dremel: La «herramienta» final que realizará el corte o grabado. La elección aquí también definirá para qué sirve la máquina.
- Cubierta protectora de cables: Ayuda a tener una máquina más ordenada y segura.
El Corazón del Sistema: Placas Controladoras y Shields
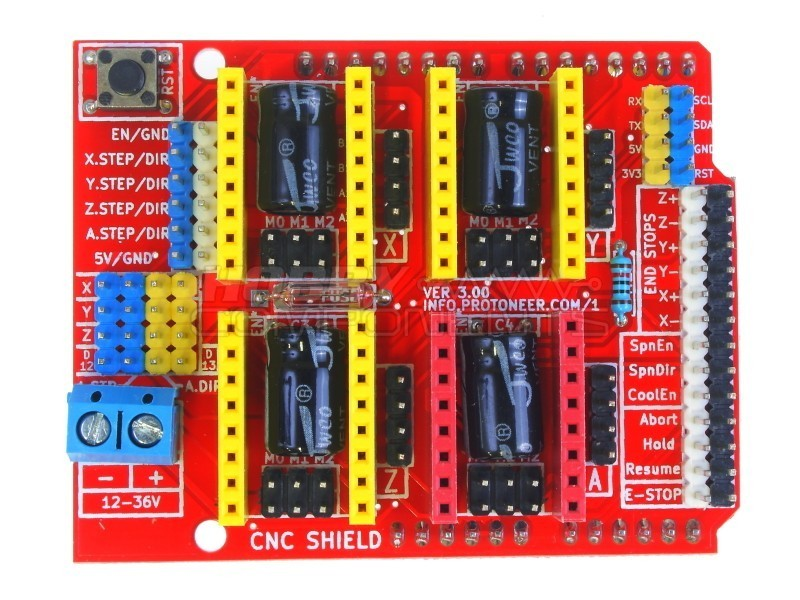
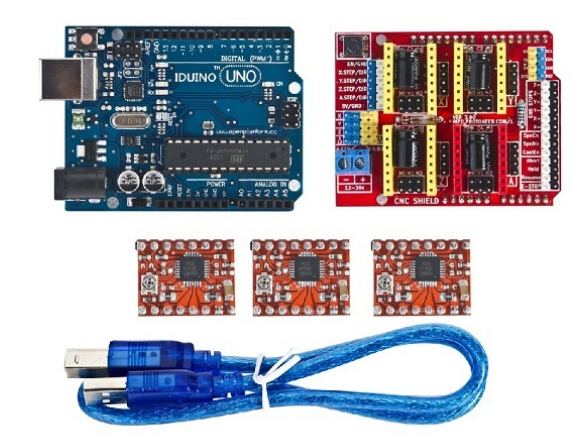
El shield es la placa sobre la que se montan los drivers y se conectan los motores. El más común y versátil es el CNC Shield V3.0. Diseñado originalmente para el Arduino UNO, también es compatible con el Arduino Nano y el Mega 2560. Este shield es una placa sencilla pero increíblemente potente. Como se aprecia en la siguiente imagen, su diseño es compacto y modular:
Principales Características del CNC Shield V3.0:
- Control de 4 Ejes: Soporta los ejes X, Y, Z y un cuarto eje (A) que puede funcionar de forma independiente o como clon de otro eje.
- Configuración de Micropasos: Mediante jumpers, permite configurar la resolución de los drivers.
- Interfaz de Periféricos: Incluye conectores para finales de carrera, botón de emergencia, control de husillo y refrigerante.
- Alimentación Externa: Acepta una entrada de alimentación de 12V a 36V, proporcionando la potencia necesaria para los motores.
CNC Shield V3 vs CNC Shield V4: ¿Cuál elegir?
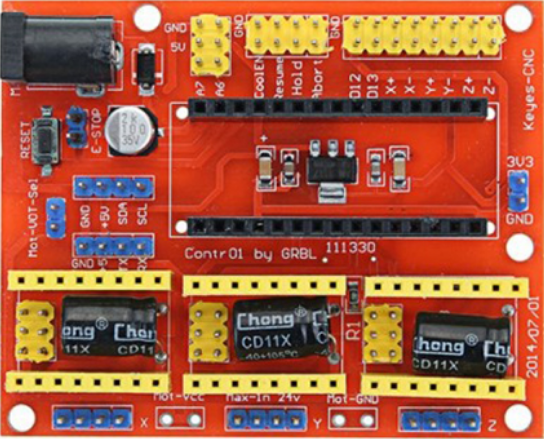
Existe también una versión posterior, la CNC Shield V4. La principal diferencia radica en que la V4 está diseñada exclusivamente para el Arduino Nano, lo que reduce el tamaño del conjunto, pero limita el número de drivers a 3 (control para 3 ejes). La V3 es más versátil para proyectos de mayor envergadura y es la opción más consolidada en la comunidad.
Drivers de Potencia: Los Músculos de la CNC
Si el Arduino y el shield son el cerebro y el sistema nervioso, los drivers son los músculos. Estos pequeños módulos son los encargados de entregar la corriente adecuada a las bobinas de los motores paso a paso.
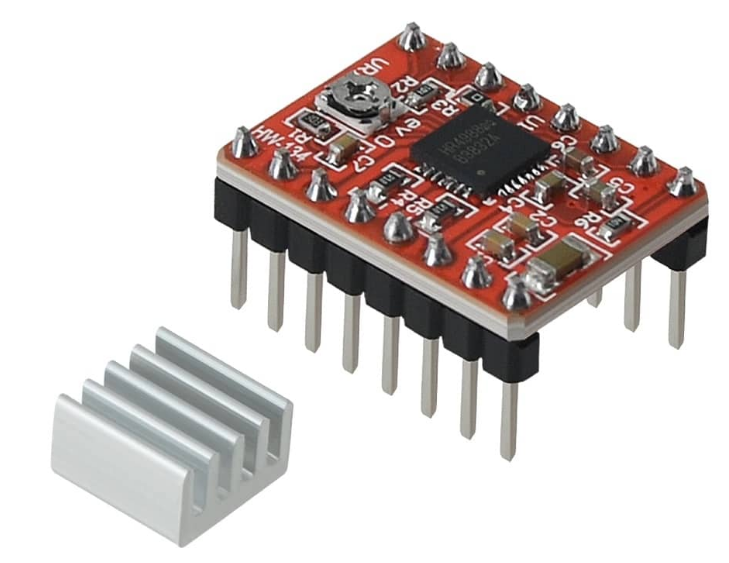
El A4988 es el punto de partida lógico y el más vendido. Es robusto y económico. Si buscas mejorar el rendimiento, el DRV8825 es un paso natural, aunque hay que prestar especial atención a su disipación de calor. Recientemente también han ganado popularidad los TMC2208 por su funcionamiento silencioso, aunque su menor par de retención los hace menos adecuados para el fresado de materiales duros.
Motores Paso a Paso y Fuente de Alimentación
El motor estándar para proyectos DIY de este tipo es el NEMA 17. Es un motor bipolar con un tamaño de panel frontal de 1.7 x 1.7 pulgadas (43.2 x 43.2 mm), que ofrece un excelente equilibrio entre tamaño, precio y rendimiento. Sus especificaciones típicas son:
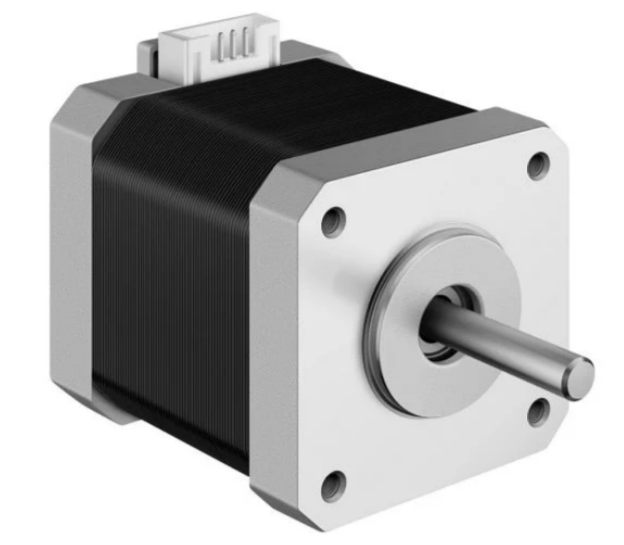
- Ángulo de paso: 1.8°, lo que se traduce en 200 pasos por vuelta completa.
- Corriente nominal: Varía entre 1.2A y 1.7A, un parámetro crucial que condicionará la elección del driver y la fuente de alimentación.
- Par de retención: Habitualmente entre 0.25 Nm y 0.56 Nm, suficiente para mover estructuras ligeras y medianas en una CNC casera.
Fuente de Alimentación: Es un componente vital. La mayoría de shields CNC funcionan con un rango de 12V a 36V DC. Para motores NEMA 17, una fuente de 12V o 24V suele ser suficiente. La intensidad necesaria dependerá del número de motores y su consumo. Por ejemplo, cuatro motores que consumen 1.5A cada uno requerirán una fuente de al menos 6A (con un margen de seguridad). Un detalle fundamental: cuando se alimentan los drivers a través del shield, es imprescindible conectar un condensador electrolítico de gran capacidad (100µF o más) entre la entrada de alimentación y tierra. Esto evita picos de corriente que podrían dañar los drivers o provocar reinicios inesperados.
Montaje de la electrónica
Con todos los componentes listos, el proceso de montaje eléctrico es sorprendentemente sencillo:
- Configurar la Shield: Coloque los jumpers en los pines M0, M1 y M2 debajo de cada driver para establecer el micropasado (microstepping). Para el A4988, poner los tres jumpers configura 1/16 de paso, ofreciendo un buen equilibrio entre suavidad y par.
- Insertar los Drivers: Con mucho cuidado de respetar la polaridad, inserte los módulos A4988 en sus respectivas ranuras (X, Y, Z, A). El potenciómetro debe quedar orientado hacia un lado fácilmente accesible.
- Ajustar Corriente (Vref) – ¡CRUCIAL!: Antes de conectar los motores, es vital ajustar la corriente de salida del driver con un pequeño destornillador. Esto se hace midiendo el voltaje de referencia (Vref) entre el potenciómetro del driver y tierra. Para un motor NEMA 17 de 1.5A, el valor típico de Vref en un A4988 es de aproximadamente 0.6V – 0.8V. Ajuste el potenciómetro mientras mide hasta alcanzar este rango. Un valor demasiado alto quemará el motor; demasiado bajo hará que pierda pasos.
- Montar y Conectar: Monte el CNC Shield sobre su Arduino UNO. Conecte los cables de los motores paso a paso a los bornes X, Y, Z y A del shield. Conecte también la fuente de alimentación externa.
- Conexiones de Periféricos (Opcional): Los finales de carrera (normalmente abiertos) se conectan a los pines X+, X-, etc. También puede conectar un botón de emergencia a los pines EStop.
Montaje de la mecánica
Hasta ahora hemos ensamblado la electrónica: Arduino, shield, drivers y conexiones. Pero una CNC no es más que un bonito pisapapeles si la parte mecánica no está a la altura. Como bien les advertí al principio, el éxito de la máquina se decide en los ajustes mecánicos. Así que ponga manos a la obra con las siguientes fases.
Fase 1: Construcción de la estructura base
La estructura es el esqueleto. Debe ser rígida, encuadrada y libre de vibraciones.
- Corte los perfiles o tableros a las medidas deseadas según el área de trabajo que quiera (por ejemplo, 40×40 cm para una fresadora pequeña). Si usa perfil de aluminio V-Slot, aproveche sus ranuras para las tuercas T.
- Arme la base y los puentes (ejes X, Y y Z). Asegúrese de que todos los ángulos sean de 90 grados. Use una escuadra de carpintero y apriete bien las uniones.
- Refuerce las esquinas con escuadras metálicas o impresas en 3D. Una estructura que baila es sinónimo de piezas defectuosas.
Fase 2: Instalación del sistema de guiado lineal
Aquí van las barras lisas y los rodamientos que permitirán el movimiento suave.
- Fije los ejes lineales (barras cromadas endurecidas) a la estructura usando soportes de aluminio o bloques impresos. Deben quedar perfectamente paralelos entre sí.
- Deslice los rodamientos lineales (LM8UU, LM10UU, etc.) sobre las barras. Compruebe que se mueven sin holgura ni rozamiento excesivo. Si nota asperezas, limpie las barras y lubríquelas ligeramente con aceite fino.
- Monte las placas o carros que unirán los rodamientos al resto de la máquina (por ejemplo, la mesa del eje Y o el portabroca del eje Z).
Fase 3: Montaje del sistema de transmisión
Llegó el momento de conectar los motores a los husillos o varillas roscadas.
- Instale los husillos o varillas roscadas en los soportes fijos y flotantes. El soporte fijo se pone cerca del motor; el flotante en el extremo opuesto, permitiendo una ligera dilatación.
- Coloque las tuercas sobre cada husillo (tuerca simple, antirretroceso o doble tuerca con resorte). Atornille la tuerca a la parte móvil correspondiente (carro del eje X, mesa Y, etc.).
- Acoplamiento flexible: conecte el eje del motor NEMA 17 con el extremo del husillo mediante un acople helicoidal o de fuelle. Apriete los tornillos sin excederte para no deformar el acople. Consejo: deje un pequeño espacio (1-2 mm) entre el motor y el acople para evitar empujes axiales.
- Fije los motores a sus soportes usando tornillos M3 o M4. No los apriete en exceso para no dañar la carcasa del motor.
Si en lugar de husillo usa correas y poleas (máquinas rápidas como láser o plotters), el proceso es similar pero con poleas dentadas en el motor y en el eje loco, y una correa GT2 tensada adecuadamente.
Fase 4: Alineación y ajustes finos
Aquí es donde separamos el grano de la paja. Una máquina desalineada nunca funcionará bien.
- Gire manualmente los husillos (con la máquina apagada) para comprobar que los carros se desplazan de principio a fin sin atascarse. Si hay puntos duros, afloje ligeramente los soportes de las barras o los husillos y realinéelos.
- Verifique el paralelismo: mida la distancia entre las dos barras lineales de un mismo eje en varios puntos. La diferencia no debe superar 0.1 mm en toda la carrera.
- Ajuste la tensión de las correas (si las usas). Deben sonar como un bajo al pulsarlas, ni flojas (pierden pasos) ni tan tensas que recalentamiento los rodamientos.
- Lubrique las varillas roscadas y las barras lisas con grasa ligera o aceite para máquinas herramienta. No use grasa espesa porque atraerá polvo.
Fase 5: Integración con la electrónica
Una vez que la mecánica se mueve a mano con suavidad, conecte los motores a los drivers (como ya explicamos en los pasos electrónicos). Antes de encender, verifique dos cosas:
- Que los cables de los motores estén bien conectados y no hagan corto con la estructura.
- Que los finales de carrera (si los instaló) estén correctamente cableados y colocados en los extremos de cada eje.
Fase 6: Pruebas de movimiento con el software
Sin herramienta de corte aún, solo movimientos en vacío.
- Encienda la fuente de alimentación (con el condensador de 100µF ya soldado).
- Desde UGS o LaserGRBL, envíe comandos lentos, por ejemplo
G91 G0 X10 F200y observe si el eje se mueve en la dirección esperada. Si se mueve al revés, cambie el sentido invirtiendo los pinesDIRen el firmware o intercambiando una de las bobinas del motor. - Aumente la velocidad gradualmente. Escuche si hay ruidos extraños o pérdida de pasos (chasquidos o vibraciones). Si los hay, revise la corriente Vref o la alineación mecánica.
- Pruebe los finales de carrera: mueva el eje hasta que accione el interruptor y envíe
?en UGS. Debería aparecer una señal de «Limite alcanzado».
Con esto, su CNC ya está lista mecánicamente. Ahora puede montar el husillo de fresado (spindle), el módulo láser o el rotulador, según el proyecto que tenga entre manos. Recuerde que la rigidez y la precisión mecánica son las que determinan la calidad final de tus piezas. No escatime en tiempo de ajuste.
Firmware y Software: Dando Vida a la Máquina
Una vez montado el hardware (electrónica + mecánica), el siguiente paso es darle «inteligencia» a la máquina cargando el firmware GRBL y utilizando un software host en tu PC.
- Cargar GRBL en Arduino: GRBL es el firmware estándar de la industria para máquinas CNC controladas por Arduino. Para instalarlo:
- Descargue la última versión desde su repositorio oficial de GitHub.
- Abra el Arduino IDE, ve a
Sketch > Include Library > Add .ZIP Libraryy seleccione el archivo descargado. - Cargue el firmware en su placa:
Archivo > Ejemplos > grbl > grblUpload.
- Software Host (UGS): Su PC necesita un programa para enviar comandos G-Code y controlar la máquina. Universal Gcode Sender (UGS) es una opción potente y multiplataforma. Configúrelo seleccionando el puerto COM correcto de su Arduino y la velocidad en baudios (
115200). Una vez conectado, envíe el comando$$en la consola para ver la configuración actual de GRBL.
Calibración y Primeros Pasos
La calibración es esencial. El parámetro más crítico en GRBL son los pasos por milímetro ($100, $101, $102). Se calculan con esta fórmula:
text
Pasos por mm = (Pasos por vuelta del motor) × (Microstepping del driver) / (Avance del husillo en mm/vuelta)
- Pasos por vuelta del motor: 200 (para un NEMA 17 de 1.8°).
- Microstepping: 16 (si puso los 3 jumpers).
- Avance del husillo: Si su husillo tiene un paso de 2mm, este valor es 2.
El cálculo sería: (200 × 16) / 2 = 1600 pasos/mm. Envíe al UGS el comando $100=1600 (para el eje X) para fijar este valor. Una vez calibrado, puede probar el movimiento de cada eje enviando comandos como G91 G21 G0 X10 F200.
Más Allá del CNC V3: Alternativas como RAMPS
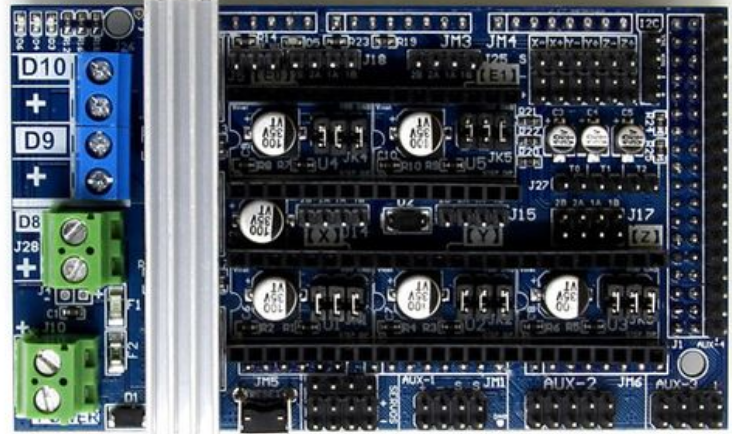
Aunque el conjunto Arduino UNO + CNC Shield V3 es el más popular, existen alternativas para proyectos más avanzados. La más conocida es el sistema RAMPS (RepRap Arduino Mega Pololu Shield). A diferencia del CNC Shield, la RAMPS está diseñada para el Arduino Mega 2560, lo que la dota de una mayor capacidad de procesamiento y, crucialmente, de más memoria. La RAMPS suele tener 5 slots para drivers, permitiendo controlar máquinas de 4 o 5 ejes o duplicar motores en un mismo eje (ej: dos motores para el eje Y en una MPCNC). Además, incorpora MOSFETs para controlar cargas de alta potencia como el husillo o sistemas de refrigeración, algo que el CNC Shield no tiene de serie. La contrapartida es su mayor tamaño y precio. Los RAMPS son una evolución de este concepto, con una distribución de componentes más refinada.
Aplicaciones y Proyectos Destacados
La electrónica que hemos explicado es la base de un sinfín de proyectos. Solo la imaginación pone el límite:
- Fresadoras CNC: Para trabajar madera, plásticos o incluso aluminio blando.
- Cortadoras Láser: Montando un módulo láser en lugar de un husillo.
- Plotters y Máquinas de Dibujo: Para crear arte generativo o cartelería.
- Máquinas de PCB (Placas de Circuito Impreso): Para grabar cobre y fabricar sus propias placas electrónicas de forma profesional en casa.
- Impresoras 3D: para imprimir plástico.
Conclusión: Viaje al Mundo Maker
Construir su propia CNC casera con Arduino y componentes como el A4988 no es solo un proyecto técnico; es una inversión en conocimiento y en la capacidad de materializar ideas. He visto cómo esta afición transforma la manera de crear de las personas, llevándolas de consumidores a fabricantes de sus propias herramientas (DIY). Con los fundamentos aquí expuestos, ya está listo para diseñar, construir y, sobre todo, hacer realidad cualquier proyecto que cruce por su mente.
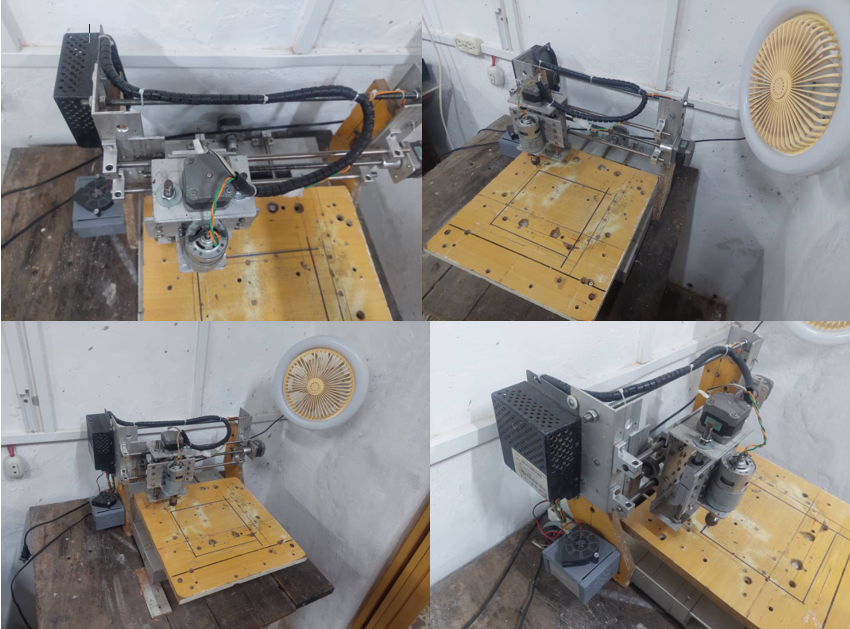
Nosotros lo hicimos en LADETEC, construimos nuestra propia CNC y hoy la usamos para nuestros propios proyectos de servicios que brindamos a las empresas estatales cubanas. Aquí les dejo unas fotos. Sí, es «criolla», no se ve muy bonita; pero es sólida y trabaja muy bien. Usa motores NEMA 17 (recuperados), drivers A4988 y Arduino UNO con shield V3.
Ahora mi atento lector está en condiciones de coger sus herramientas, abrir su Arduino IDE y prepararse para empezar a fabricar el mundo que ha imaginado.
Si le surge cualquier duda durante el proceso, ¡no dude en consultarla con nosotros! Si lo desea tire un vistazo a nuestras páginas https://arduinocuba.ladetec.com/ o https://puntoino.ladetec.com/ algunas cosas ya no están vigentes, pero hay una ayuda exhaustiva de cada componente.
Deja una respuesta